Два участника испытали систему, объединившую остеоинтеграцию, хирургическое восстановление мышечных пар и моторизованное колено. Разбираем управление движением и пределы лабораторных результатов.
Почему лестница предъявляет особые требования
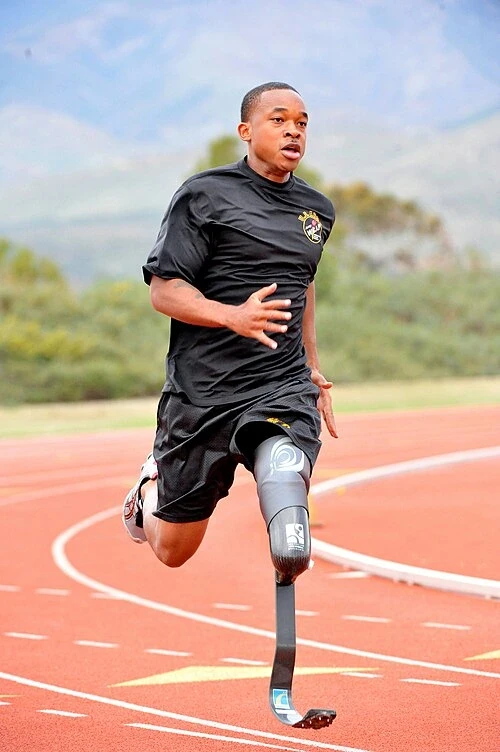
При ампутации выше колена человек теряет не только сустав. Нарушаются привычное крепление мышц, обратная информация о положении конечности и возможность напрямую создавать момент силы в колене. На ровном участке часть задач решает контроллер протеза. Он оценивает фазу шага по датчикам и изменяет сопротивление либо управляет приводом. На лестнице заранее определённого цикла недостаточно. Пользователь должен согласовать высоту ступени, перенос массы тела и момент разгибания, причём ошибка может потребовать опоры на поручень или изменения движения туловища.
В июле 2025 года была показана исследовательская конфигурация, которая объединяет три разных решения. Механическое соединение с конечностью выполнено через остеоинтегрированный имплант, мышечные пары хирургически организованы как интерфейс агониста и антагониста, а мышечные сигналы используются для управления моторизованным протезом. Два человека получили полную комбинацию, обозначенную OMP. Исследователи сравнивали выполнение заданий с другими вариантами протезирования и опрашивали участников об ощущении управления и принадлежности искусственной конечности.
Что меняется в месте передачи нагрузки
Традиционная гильза передаёт усилие через мягкие ткани культи. Её посадка и распределение давления влияют на комфорт и предсказуемость движения. При остеоинтеграции механическая связь организована через имплант, установленный в кости. Для кинематики это существенно: появляется более жёсткая передача нагрузки, меняется характер взаимного движения культи и наружной конструкции. Такая система предъявляет собственные требования к состоянию места выхода соединения, долгосрочному наблюдению и механической надёжности.
Сам по себе способ крепления не сообщает контроллеру, насколько пользователь хочет согнуть колено. Он решает механическую часть задачи. Для управления требуется сигнал, связанный с двигательным намерением, и средство надёжно принять его в присутствии движений и изменений нагрузки. Именно поэтому в описании исследования важно отличать остеоинтеграцию от регистрации мышечной активности. Продемонстрированный результат относится к совместной работе решений, а вклад каждого из них требует отдельного сравнения.
Как мышечная пара помогает управлению
В сохранной конечности мышцы, действующие в противоположных направлениях, механически связаны через сустав. Сокращение одной меняет длину другой, а рецепторные сигналы сообщают нервной системе о состоянии движения. После обычной ампутации часть этих связей прекращается. При создании агонист-антагонистического мионеврального интерфейса стремятся восстановить взаимодействие оставшихся мышечных сегментов. Во время попытки согнуть или разогнуть отсутствующий сустав возникают изменения, которые можно регистрировать и использовать для управления.
Для врача это не равнозначно полному возврату нормальной чувствительности колена. У естественного сустава есть сложная система рецепторов, а при ходьбе мозг объединяет сигналы от кожи, мышц, сухожилий, зрения и вестибулярного аппарата. Изменённый после операции поток информации требует освоения. Для инженера важно, насколько устойчиво электрический сигнал отражает нужное действие при изменении скорости, положении бедра и мышечной усталости. Для пациента важнее, может ли он воспроизводимо поставить стопу туда, куда намеревался, не наблюдая за ней непрерывно.
Из каких компонентов состоит эксперимент
| Компонент | Его функция | Отдельный вопрос к проверке |
|---|---|---|
| Крепление к кости | Передача механической нагрузки | Переносимость и надёжность соединения |
| Связанные мышечные сегменты | Формирование изменяющегося сигнала при попытке движения | Повторяемость при разных положениях бедра |
| Электроды и декодер | Регистрация и интерпретация активности | Устойчивость к помехам и утомлению |
| Привод колена | Создание движения и усилия | Согласование с фазой шага и реакция на сбой |
Участникам предлагали, среди прочего, согнуть колено до заданного угла, преодолеть препятствие и пройти по лестнице. Эти задачи оценивают разные уровни управления. Воспроизведение угла в спокойной обстановке помогает понять, может ли человек произвольно задать положение. При перешагивании добавляются взаимодействие с окружающей средой, доступное время и согласование с другой ногой. Лестница требует ещё и создания усилия в нужный момент под нагрузкой. Один хороший показатель нельзя считать подтверждением успеха на всех трёх уровнях.
У группы с полной конфигурацией наблюдались преимущества в ряде заданий. Здесь особенно важен масштаб эксперимента. Два участника способны показать, что сочетание технологий реализуемо и допускает осмысленное управление. По этим двум наблюдениям невозможно достоверно оценить частоту осложнений, долю людей, успешно осваивающих протез, или среднюю скорость адаптации. Сравнение с пользователями традиционных протезов также зависит от опыта ходьбы, состояния другой конечности, особенностей операции и объёма тренировки.
Практический разбор перешагивания препятствия
Представим две видеозаписи удачного шага через невысокую планку. На первой человек слегка сгибает колено и проходит над препятствием с небольшим запасом. На второй он резко поднимает таз и отводит ногу в сторону. В обоих случаях стопа не касается планки. Если сравнивать только число успешных попыток, разница исчезнет. Запись движения позволяет оценить траекторию носка, сгибание сустава и компенсаторные движения туловища. Полезно учитывать вариабельность нескольких попыток, поскольку единичный удачный шаг может быть случайным.
Дополнительный вопрос возникает при неожиданном изменении задания. Фиксированная последовательность ступеней или известная высота препятствия позволяет заранее подготовить движение. Для обычной улицы характерны повороты, остановки и необходимость корректировать шаг после помехи. Устойчивость распознавания намерения в таких условиях должна оцениваться отдельно. В техническом протоколе имеет смысл фиксировать не только время прохождения, но и число остановок, потребность во внешней поддержке и случаи, когда человек сознательно отказывается от шага.
Как отделить помощь привода от изменения собственной стратегии
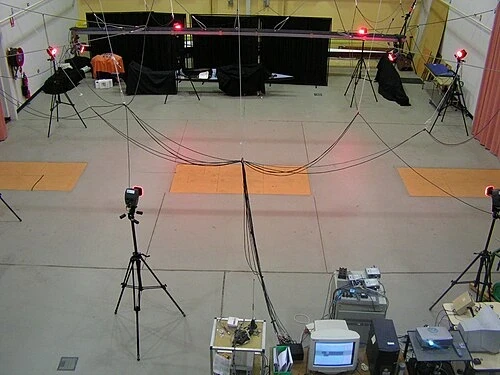
У моторизованного колена есть источник энергии, который позволяет активно выполнять часть механической работы. В обычном анализе походки это следует учитывать наряду со способностью человека управлять движением. Если сустав развивает достаточный момент, но делает это слишком рано, пользователь может неуверенно переносить вес на ступень. Если момент создаётся своевременно, ту же высоту ступени удаётся преодолеть с меньшей компенсацией туловищем. Для понимания результата желательно синхронизировать запись движений с данными привода и оценкой реакции опоры. Видео без временной привязки к команде покажет конечную траекторию, но скроет процесс её формирования.
В исследовательском центре можно повторить одинаковую последовательность шагов с фиксированной высотой ступени и одним темпом. Для оценки реальной полезности интересен и второй протокол с естественным темпом, остановкой и самостоятельным выбором поручня. Первый режим лучше подходит для механистического сравнения, второй — для понимания поведения пользователя. Если человек продолжает пользоваться поручнем, это не обязательно сообщает о плохом управлении. Он может сознательно выбирать дополнительную опору при незнакомой лестнице и отказаться от неё позже, после освоения устройства.
При сравнении записей также уточняют длительность знакомства с каждым протезом. Короткая демонстрация новой конструкции и многолетнее использование привычной конечности создают разные исходные условия. Раздельная регистрация периода обучения позволяет оценить, сколько наблюдаемого изменения связано с инженерным решением и сколько — с тем, что пользователь постепенно научился использовать новые ощущения и возможности привода.
Для последующей оценки разумно проверить и спуск, и подъём по одному маршруту. При подъёме нужен управляемый положительный вклад привода, при спуске — надёжное принятие нагрузки и контролируемое сгибание. Успех в одном действии не гарантирует сходной уверенности в противоположном. Пациент, инструктор и инженер могут по-разному объяснить неудачную попытку, пока запись команды и механического ответа не совмещена с видеозаписью движения.
Может ли анкета измерить принадлежность протеза
Ощущение, что протез «мой», способность управлять им и представление о его положении связаны, но не совпадают. Анкеты помогают различить субъективные компоненты, которые не видны на записи ходьбы. Некоторые участники могут уверенно выполнять движение и воспринимать устройство как инструмент. Другие сообщают о чувстве принадлежности, хотя всё ещё используют зрительный контроль при сложной задаче. Поэтому субъективную оценку рассматривают рядом с движением и устойчивостью, сохраняя содержание заданных вопросов.
При дальнейшем исследовании важны использование протеза спустя месяцы, переносимость механического соединения и потребность в сервисе. Оценивать следует весь цикл, включая периоды технической недоступности и время, необходимое для повторной настройки. Если система помогает преодолеть лестницу в лаборатории, последующая работа должна показать, как часто человек действительно выбирает лестницу в повседневном маршруте и насколько надёжно действие воспроизводится. Этот переход от управляемого сгибания к самостоятельному перемещению определяет клиническую ценность бионического колена.