В роботической бронхоскопии наиболее интересные изменения происходят между навигационной картой и реальным легким. Гибкий инструмент уже способен пройти сложный маршрут, но успех диагностической процедуры зависит от попадания в нужную область и качества полученного материала. Поэтому новые поколения программного обеспечения все теснее связывают управление катетером с изображениями, полученными во время вмешательства.
Легкое не является неподвижной картой
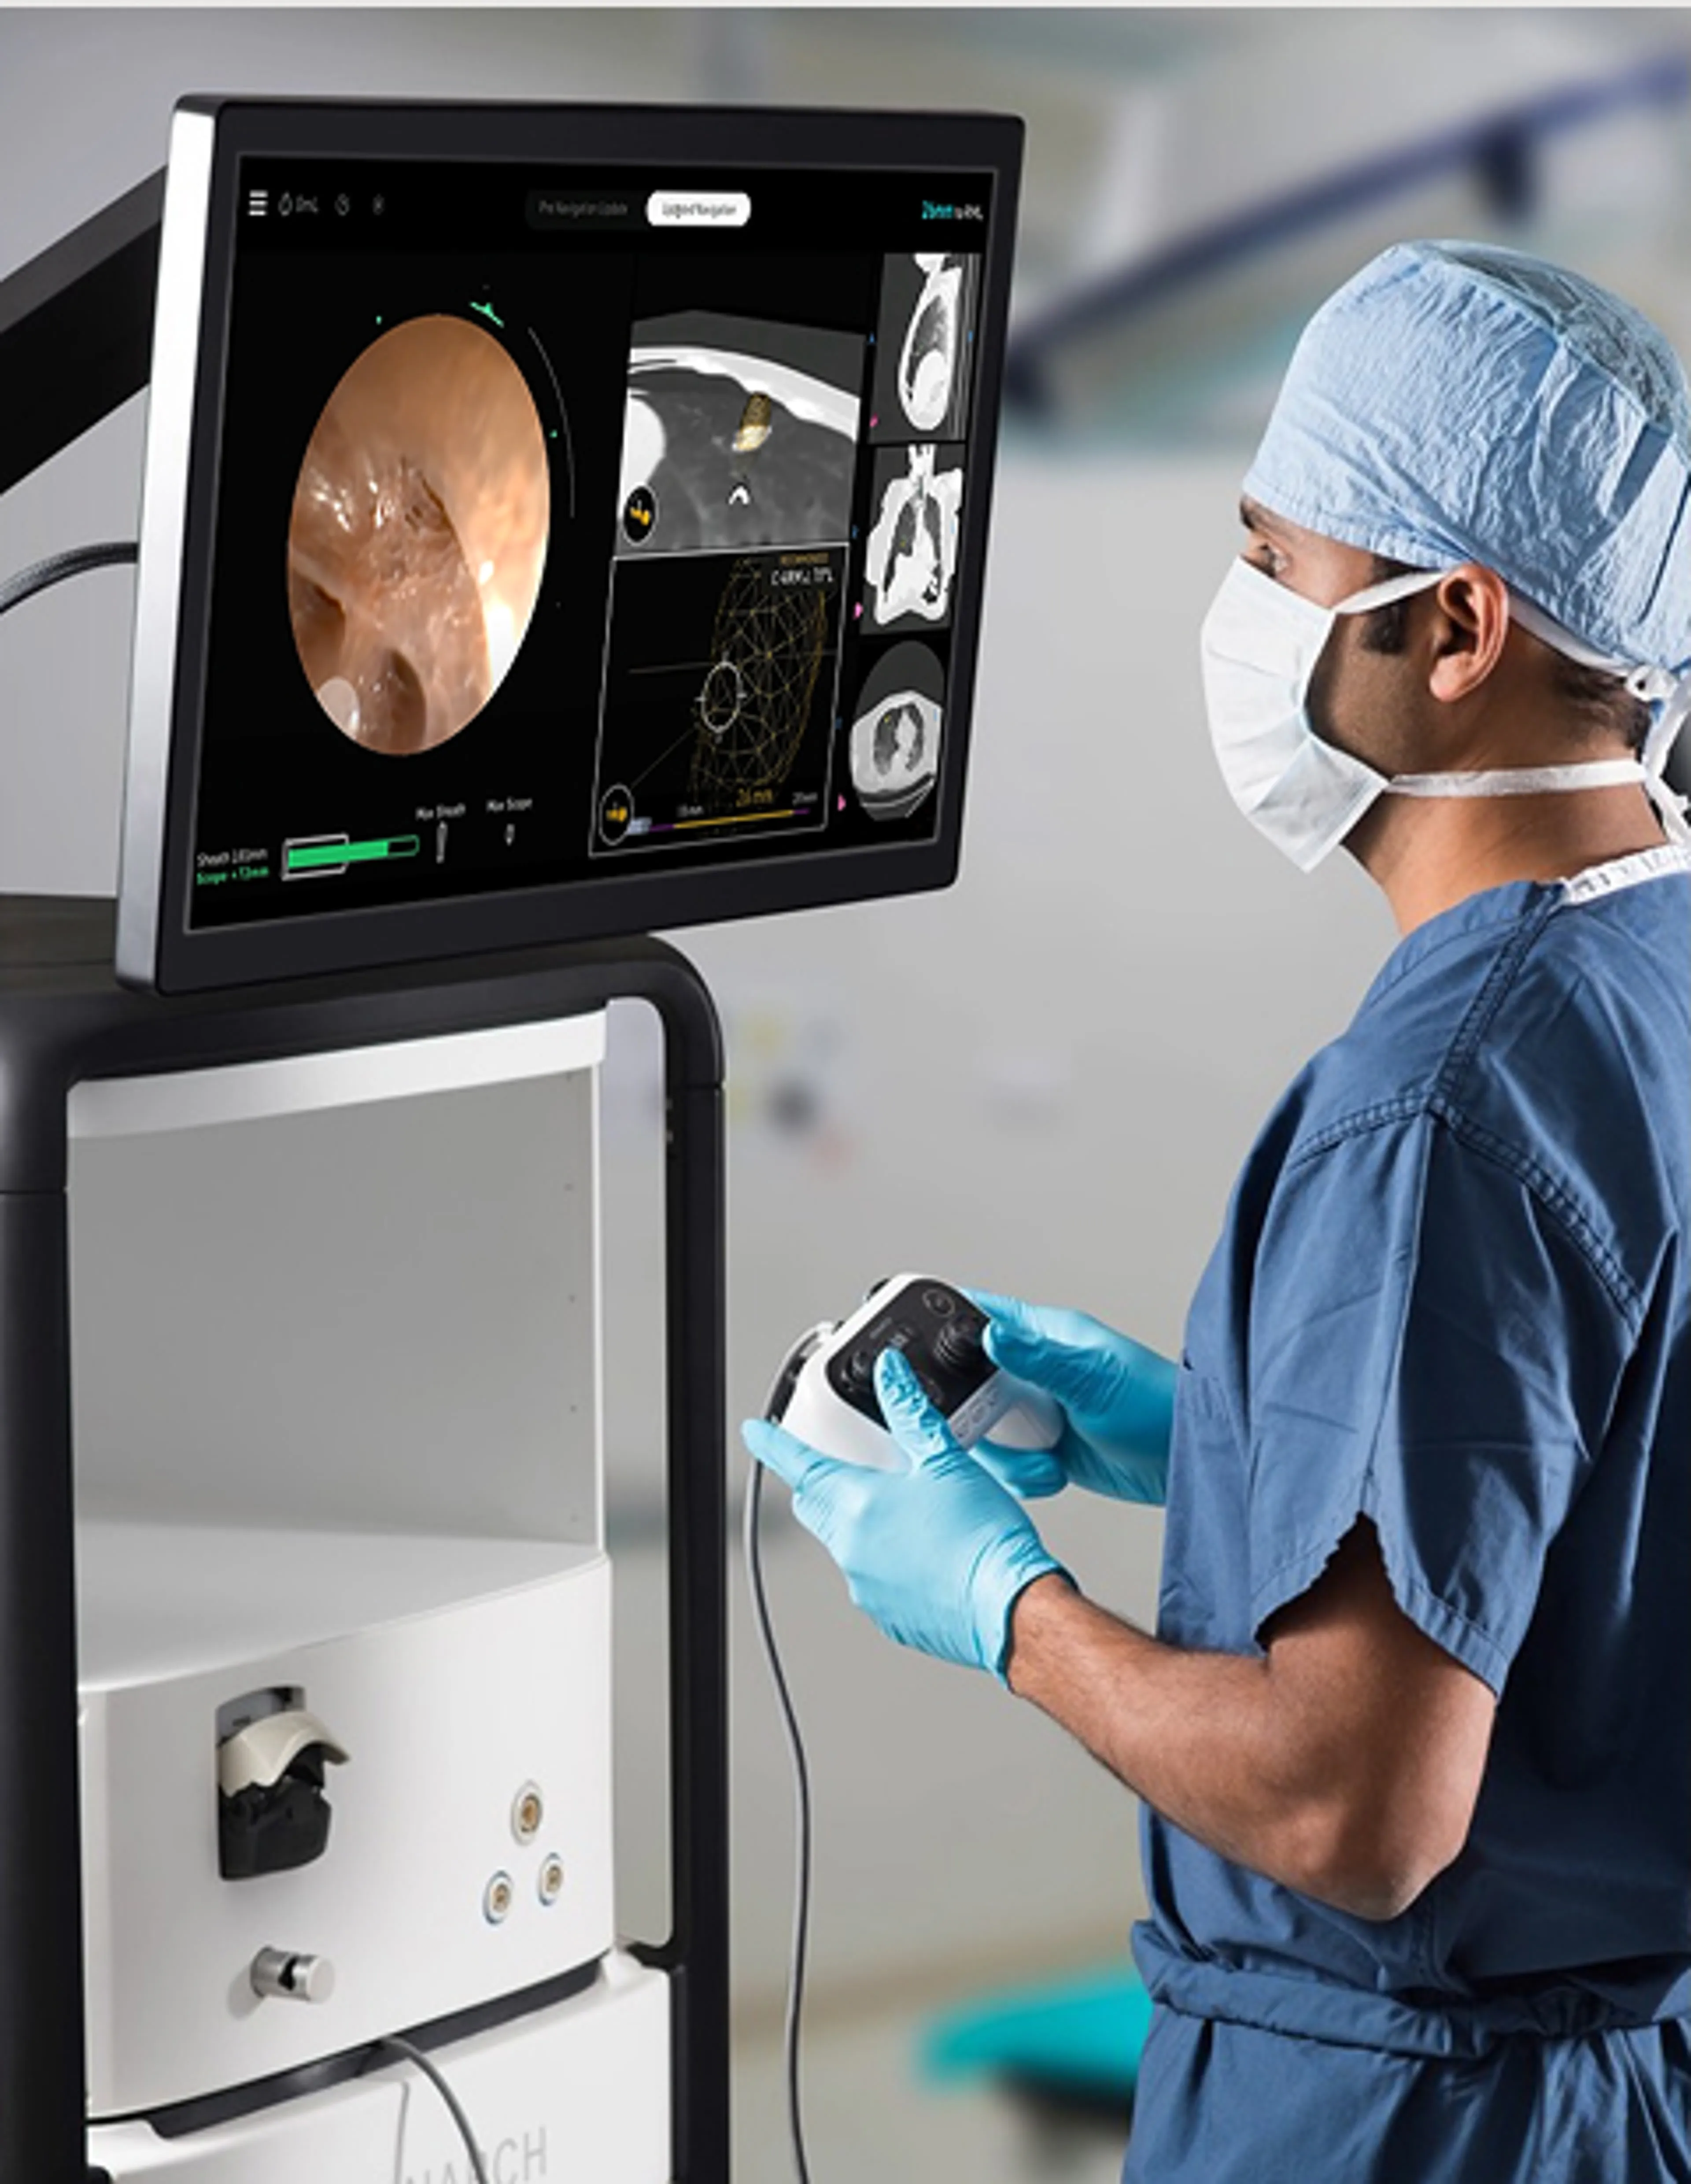
Планирование по компьютерной томографии дает врачу объемную модель бронхиального дерева и предполагаемый путь к периферическому образованию. Однако такая модель отражает состояние в момент сканирования. Во время последующей процедуры условия меняются, а вместе с ними может изменяться взаимное положение структур. Intuitive прямо выделяет проблему CT-to-body divergence — расхождения между предварительной КТ и реальной анатомией — в описании рабочего процесса Ion. Для оборудования это принципиально: точный навигатор способен уверенно вести к неточно определенной цели.
Из этого следует, что качество маршрута и качество локализации нужно оценивать раздельно. Первое показывает, насколько система помогает пройти по доступным дыхательным путям. Второе отвечает на вопрос, где находится рабочий конец относительно интересующей области сейчас. Улучшение первого показателя не гарантирует автоматического улучшения второго. Именно поэтому современная бронхоскопическая робототехника постепенно становится комплексом из механики, навигационного программного обеспечения и средств подтверждения положения.
Для клинической команды такая связка меняет смысл контроля. Красиво совмещенная виртуальная модель полезна только в той степени, в которой ее соответствие реальности можно проверить. Экран должен помогать различать расчетное положение и информацию, полученную непосредственно во время процедуры. Чем понятнее происхождение каждого слоя изображения, тем легче врачу оценивать уверенность навигации и избегать ложного ощущения точности.
Два примера разных инженерных решений
Ion использует оптоволоконное определение формы катетера. По описанию Intuitive датчик отслеживает конфигурацию инструмента вдоль его длины, а роботизированное управление помогает удерживать положение. Производитель указывает наружный диаметр катетера 3,5 мм и рабочий канал 2,0 мм. Эти характеристики объясняют инженерный замысел доступа к периферии, но сами по себе не являются показателями диагностической результативности. Документ FDA K240135 подтверждает состав и назначение электромеханической эндолюминальной системы.
MONARCH компании Johnson & Johnson использует конструкцию с телескопически взаимодействующими эндоскопом и оболочкой. На официальной странице акцент сделан на сохранении визуализации, управлении и навигационной поддержке. Для читателя важна разница между описанием механизма и заявлением о клинической пользе. Непрерывное изображение или устойчивость инструмента — функциональные возможности. Их вклад в получение диагноза определяется также расположением очага, доступными инструментами и организацией последующей обработки материала.
Поэтому сравнение двух платформ не стоит сводить к одной цифре диаметра или рекламному проценту успеха. В разных публикациях могут существенно различаться размеры и расположение образований, критерии включения и способы подтверждения диагноза. Корректный разговор начинается с того, какие задачи и пациенты были изучены, а затем переходит к техническим особенностям. В противном случае различия исследовательских протоколов легко принять за различия самих роботов.
Программное обновление меняет больше, чем интерфейс
8 октября 2025 года Intuitive объявила о разрешенных FDA программных усовершенствованиях Ion. В сообщении описаны применение компьютерного зрения вместе с датчиком формы и расширение интеграции визуализации, включая томосинтез. Производитель сообщил о первоначальном ограниченном запуске и планировал более широкое внедрение в США в 2026 году. План запуска необходимо отличать от подтвержденного факта его завершения: сам пресс-релиз не сообщает, сколько центров получили обновление к октябрю 2026 года.
Содержательная сторона обновления состоит в попытке сократить разрыв между первоначальным планом и текущими данными. Если программная система помогает уточнять положение цели, она становится участником рабочего процесса принятия решений, а не просто отображает ранее подготовленную карту. Это повышает требования к понятности интерфейса. Врач должен видеть, какое положение рассчитано автоматически, что было подтверждено изображением и когда информация обновлялась.
Для больницы обновление такого уровня является изменением медицинской технологии. Нужно понимать совместимость с установленным оборудованием, новые действия пользователя и границы применимости. Одинаковое торговое название не гарантирует одинаковых возможностей у двух аппаратов с разными версиями программы. Поэтому публикации и внутренние отчеты должны содержать достаточно сведений о конфигурации, иначе накопленные результаты окажутся трудными для сопоставления.
Три результата, которые следует различать
| Показатель | На какой вопрос отвечает | Что остается за его пределами |
|---|---|---|
| Навигационный успех | Удалось ли пройти к заданной области | Реальное положение инструмента относительно очага |
| Подтверждение положения | Совпадает ли инструмент с целевой зоной на текущих данных | Достаточность полученного материала |
| Диагностическая результативность | Получен ли достоверный диагностический ответ | Отдаленное влияние на исход заболевания |
Интеграция изображений становится самостоятельным критерием
Официальные материалы Ion описывают сочетание навигации с радиальным эндобронхиальным ультразвуком, мобильной конусно-лучевой КТ и томосинтезом. MONARCH также развивает сопряжение с трехмерной визуализацией. Направление понятно: система должна помогать подтвердить, что инструмент действительно находится в целевой области. Однако наличие совместимого аппарата в списке возможностей еще не означает, что связка одинаково удобна в любом помещении и при любом составе команды.
Инфраструктура здесь влияет на медицинский процесс непосредственно. Дополнительная визуализация требует места, согласования положения оборудования и распределения ответственности. Если обмен данными занимает много времени или вынуждает постоянно менять организацию рабочего пространства, технически сильная комбинация может оказаться сложной в повседневном использовании. Поэтому оценка интеграции должна включать полный ход процедуры, а не только качество отдельного снимка на демонстрации.
Не менее важно учитывать информационную нагрузку. Несколько экранов с разными представлениями одной анатомии могут помогать, но способны и дробить внимание. Хорошая интеграция не просто собирает изображения рядом. Она делает ясными их взаимосвязь, время получения и ограничения. Для дальнейшего развития оборудования это важная задача дизайна: уменьшать количество действий, необходимых для проверки положения, не скрывая от пользователя происхождение и степень надежности данных.
Диагностическая результативность начинается после навигации
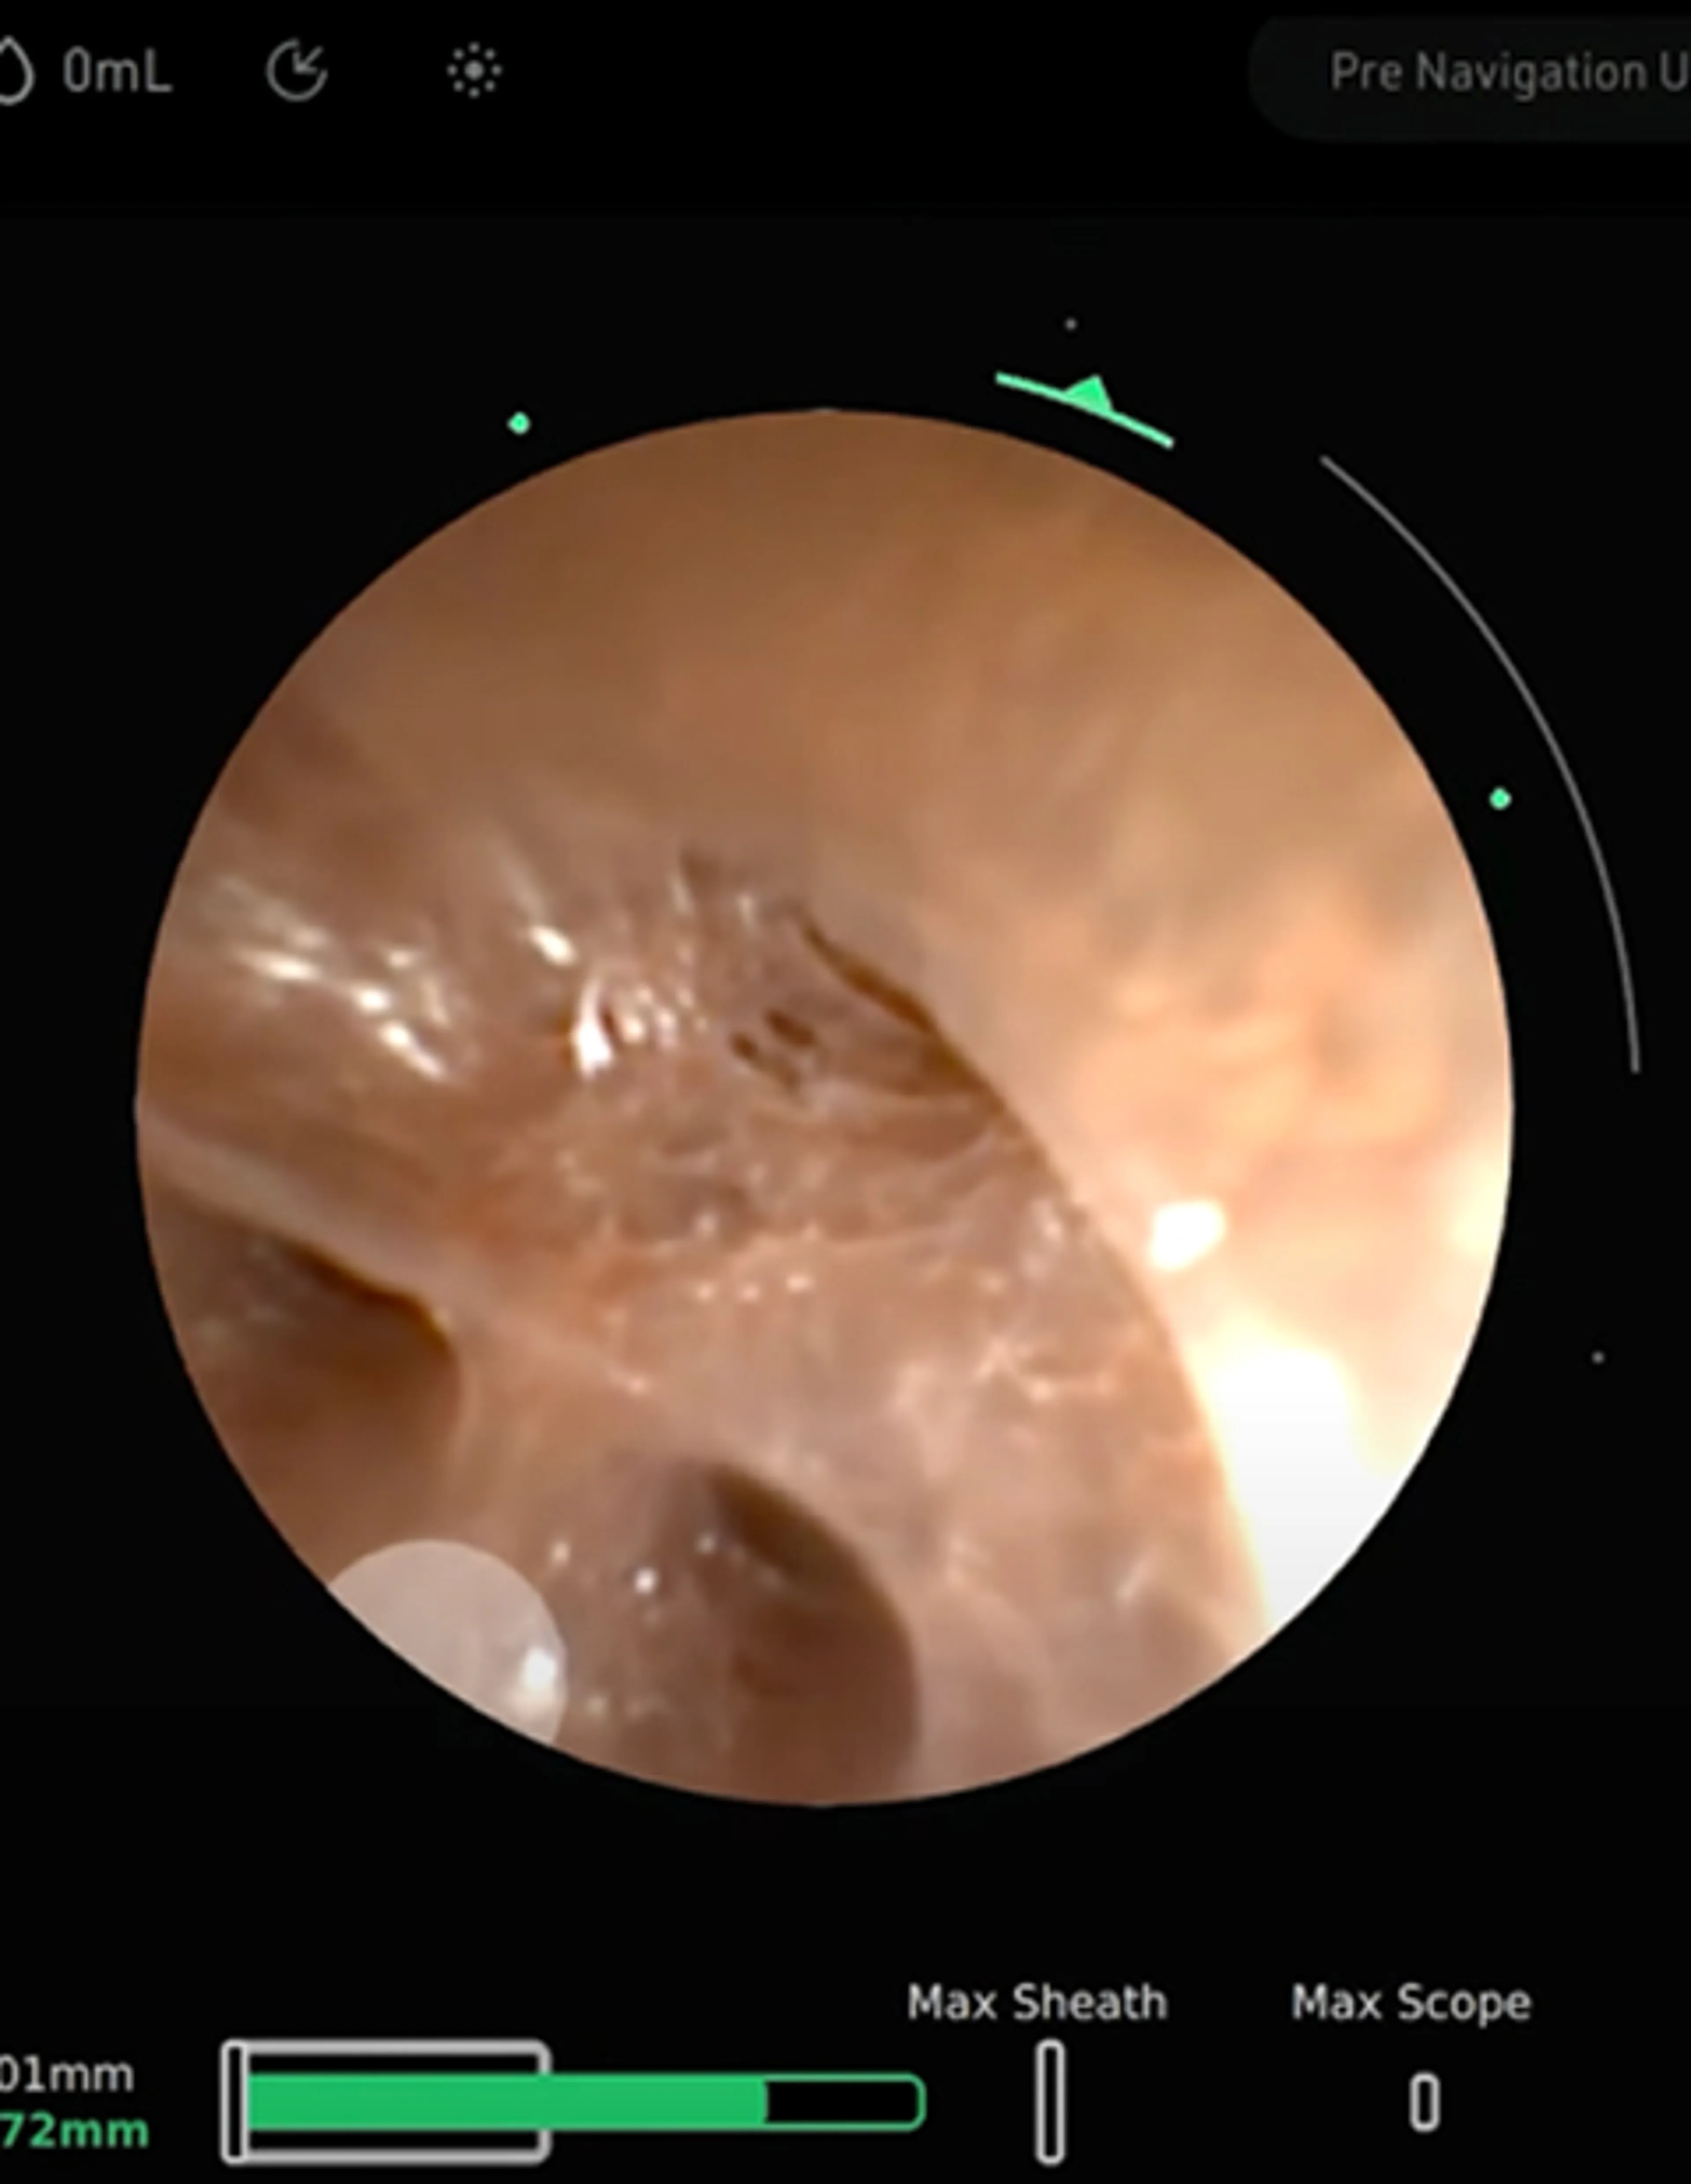
Навигационный успех, подтверждение положения инструмента и получение окончательного диагноза — три разных результата. Система может привести катетер к нужной зоне, но материал окажется недостаточным для поставленной задачи. И наоборот, диагностическая информация может быть получена при неполном совпадении с расчетной траекторией. Поэтому в исследованиях необходимо смотреть определения конечных точек, способ последующего наблюдения и долю случаев с неопределенным результатом.
Особое значение имеет путь образца после завершения инструментального этапа. От качества материала и его обработки зависит, сможет ли лаборатория выполнить необходимые исследования. Для организации службы важен не только факт получения ткани, но и доля процедур, после которых потребовалось дополнительное вмешательство. Этот показатель связывает работу бронхоскопической платформы с реальным диагностическим маршрутом пациента и помогает избежать оценки оборудования в отрыве от остальных подразделений.
Сравнительные данные также требуют учета размера узла, его расположения, анатомических особенностей и опыта операторов. Большой суммарный процент без этих характеристик ограниченно полезен для выбора технологии. Наиболее убедительны исследования с прозрачными определениями и наблюдением пациентов, у которых первичная процедура не дала ясного ответа. Такая структура показывает не только лучшие случаи, но и пределы метода.
Компоненты современной роботической бронхоскопии
| Компонент | Пример | Задача оценки |
|---|---|---|
| Определение формы | Ion, оптоволоконный датчик | Стабильность навигационной информации |
| Телескопическая механика | MONARCH, эндоскоп и оболочка | Доступ и управление в конкретной анатомии |
| Уточняющее изображение | Конусно-лучевая КТ или томосинтез в совместимой конфигурации | Соответствие расчетной цели реальной |
| Работа с материалом | Лабораторный этап после биопсии | Доля полноценных заключений без повторной процедуры |
Следующая стадия — воспроизводимый маршрут до ответа
Роботическая бронхоскопия становится показательным примером того, как развитие медицинского оборудования смещается от отдельного устройства к согласованной цепочке. Катетер, датчики, алгоритмы, рентгеновская система, ультразвуковое подтверждение и лабораторная обработка должны работать как части одного процесса. Это не отменяет значения точной механики. Напротив, механическая устойчивость получает клинический смысл, когда помогает воспроизводимо решать диагностическую задачу.
Для внедрения полезно заранее определить, какие изменения ожидаются в маршруте пациента и какими данными их можно проверить. Имеют значение повторные процедуры, время до заключения, полнота материала и надежность оборудования при обычной нагрузке. Такой подход позволяет оценивать инновацию по результатам всей службы, а не по числу установленных систем или эффектности навигационного изображения.
По состоянию на октябрь 2026 года наиболее заметное направление развития — объединение гибкой робототехники с уточнением цели во время процедуры. Обещание здесь состоит не в том, что машина самостоятельно поставит диагноз, а в более последовательной связи между планом, реальным положением инструмента и полученным образцом. Насколько эта связь окажется устойчивой в разных центрах, покажут качественные клинические данные и прозрачный учет рабочих процессов.
Отдельный учет версий программного обеспечения позволит исследователям точнее связывать изменения процесса с конкретными техническими возможностями используемой системы.