Моторизация мобильных С-дуг меняет организацию интраоперационной визуализации. Оборудование запоминает позиции, помогает повторять проекции и получает объемные данные, но качество работы по-прежнему зависит от геометрии операционной, согласованности команды и понимания ограничений конусно-лучевой КТ.
Роботизация здесь относится к визуализации
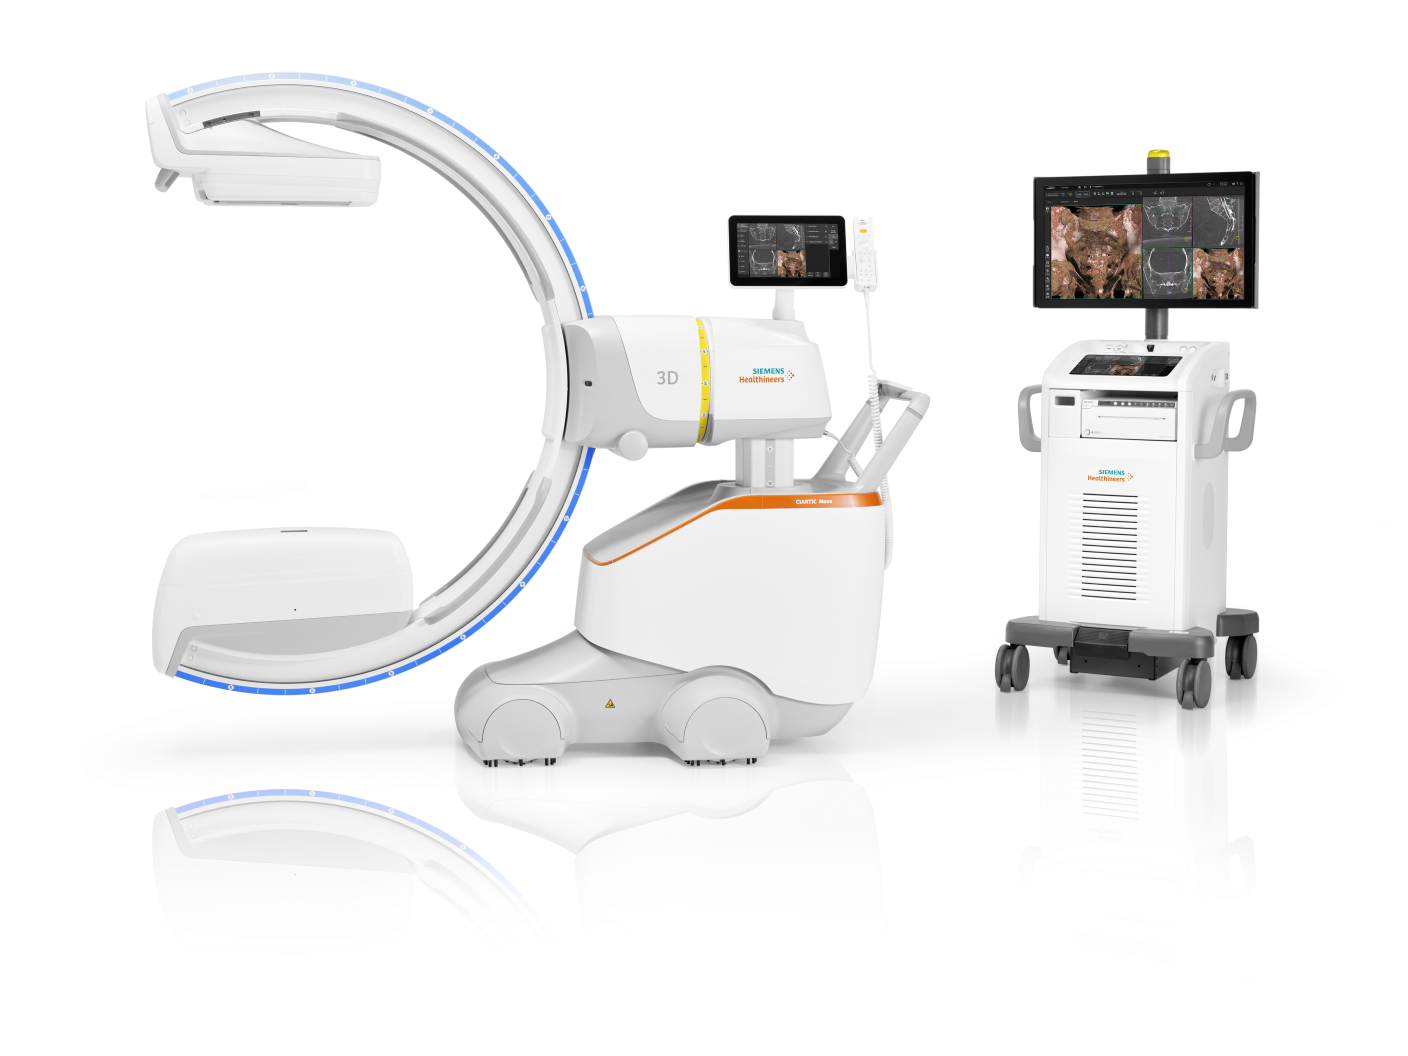
CIARTIC Move получил американский допуск FDA в марте 2024 года. Siemens Healthineers описывает его как полностью моторизованную мобильную С-дугу с автоматизированным перемещением и возвратом к сохраненным позициям. Это развитие оборудования для получения изображений, а не автономный хирургический робот. Такое разграничение важно для профессионального читателя: система помогает воспроизводить геометрию съемки, но не принимает самостоятельное решение о ходе вмешательства. Ее роль определяется взаимодействием с хирургом, рентгенолаборантом и всей командой операционной.
Предшествующая и параллельная линия Cios Spin показывает, что объемная интраоперационная визуализация появилась раньше полной моторизации шасси. Поэтому текущий технологический сдвиг состоит в объединении нескольких возможностей: 2D, конусно-лучевого объема, программной поддержки и перемещения аппарата. Каждая из них решает свою проблему. Наличие 3D само по себе не означает автоматического возвращения к проекции, а моторизация не гарантирует одинакового качества объема при любом расположении пациента. Для оценки системы эти функции следует разбирать по отдельности.
Сохраненная позиция уменьшает повторную ручную работу
В традиционном процессе нужную проекцию нередко приходится восстанавливать после перемещения оборудования или изменения этапа операции. Автоматический возврат может сократить эту повторяющуюся работу и сделать положение аппарата более предсказуемым. Но сохраненная позиция относится к определенной геометрии. Если изменились стол, пациент или окружающие объекты, прежняя координата уже не обязательно означает прежнее анатомическое изображение. Поэтому функцию памяти рассматривают как поддержку позиционирования, а не как отмену проверки фактического поля и безопасности движения.
Для инженерной оценки полезно наблюдать полный сценарий: исходная установка, сохранение положения, вывод аппарата из рабочей зоны и возвращение. Важно, насколько понятны действия пользователю, как система показывает состояние и что происходит при препятствии. Качество интерфейса влияет на согласованность команды не меньше, чем скорость привода. В операционной цена неоднозначного состояния высока, поэтому сотрудники должны одинаково понимать, готово ли оборудование к движению, завершено ли оно и кто в данный момент управляет системой.
Проценты экономии времени нужно читать вместе с дизайном испытания
В материалах Siemens Healthineers приводится сокращение времени интраоперационной визуализации примерно наполовину для отдельных задач. При этом производитель прямо указывает доклинический характер сравнения: работа с десятью анатомическими препаратами и сопоставление с Cios Spin. Эти результаты показывают потенциал автоматизированного позиционирования в изученных условиях. Они не являются доказательством сокращения общей длительности любой операции на тот же процент и не подтверждают одинакового эффекта в каждом учреждении.
Для локальной оценки важно измерять именно тот этап, который меняет новая функция. Время движения, время до нужной проекции и полная длительность вмешательства являются разными показателями. На последнее влияют множество факторов вне системы визуализации. Поэтому обещание ускорения полезно переводить в конкретные наблюдаемые действия. Такая оценка помогает выявить, где аппарат действительно снимает нагрузку, а где организационные ожидания завышены. Она также позволяет сравнивать работу опытной команды и периода обучения без смешения этих условий.
Что автоматизирует современная С-дуга
| Функция | Практическая задача | Сохраняющаяся ответственность |
|---|---|---|
| Моторизованное перемещение | Уменьшение физической нагрузки | Контроль окружения и маршрута |
| Память положений | Возврат к геометрии | Проверка фактической проекции |
| CBCT | Получение пространственных данных | Оценка охвата и артефактов |
| Интерфейс навигации | Передача объема | Совместимость и регистрация координат |
Конусно-лучевой объем требует собственной дисциплины качества
CBCT формирует объем из множества проекций при вращении С-дуги вокруг области интереса. Это дает дополнительную пространственную информацию, но результат зависит от охвата, движения, металла и геометрии. По сравнению с обычной проекцией объем позволяет посмотреть структуру в нескольких плоскостях, однако не становится автоматически эквивалентом любого исследования на диагностической КТ. Различия аппаратуры и условий требуют самостоятельной оценки пригодности. Особенно важно не переносить привычную интерпретацию изображения с одной модальности на другую без учета ограничений.
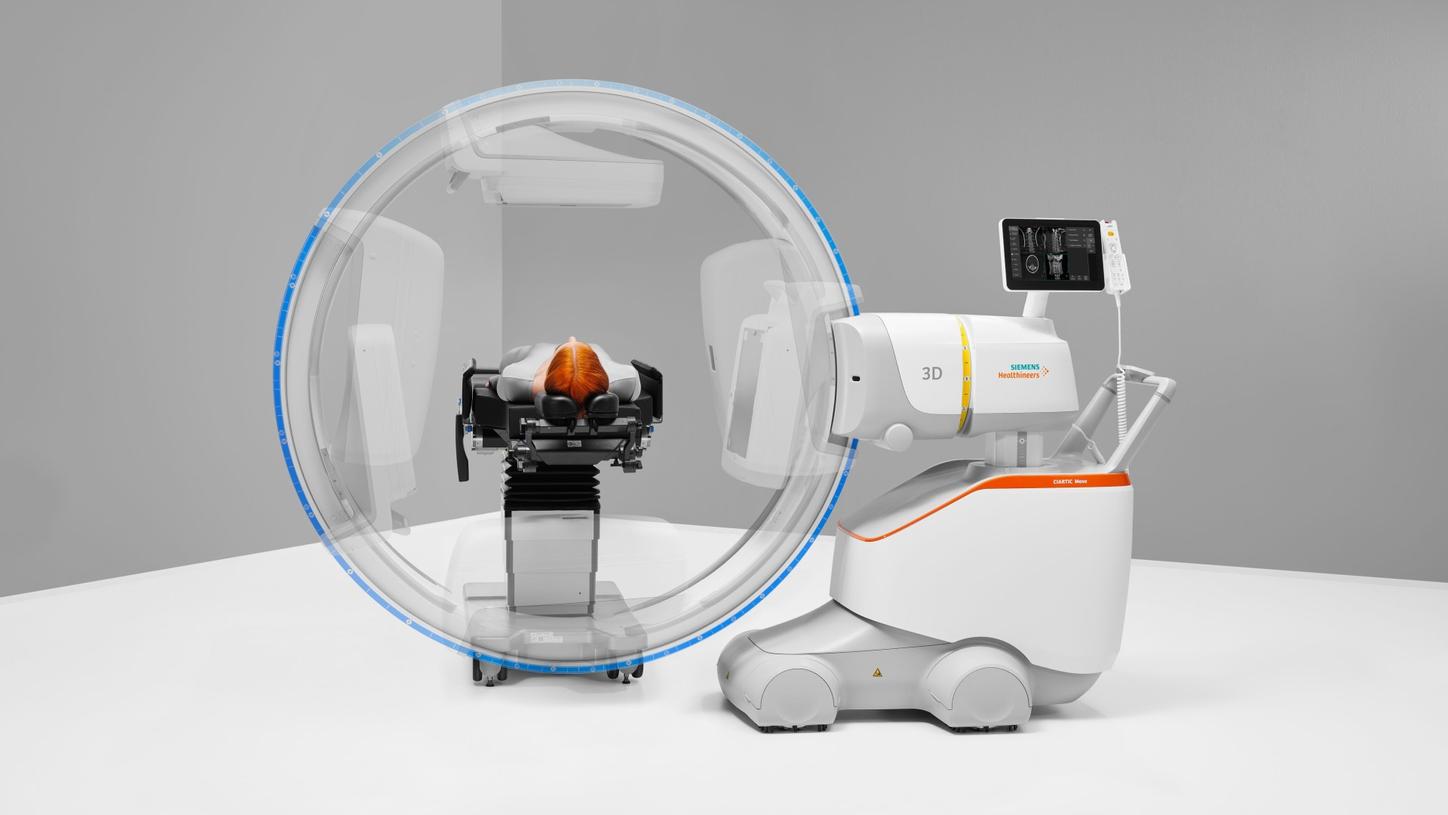
Перед получением объема необходимы условия, предусмотренные изготовителем: корректное размещение, достаточное пространство для движения и проверка отсутствия препятствий. В учебном материале Cios Spin специально описан контроль возможного столкновения. Это показывает, почему 3D-сканирование нельзя свести к нажатию кнопки. Пространство операционной включает стол, принадлежности, персонал и подключенные устройства. Все они участвуют в реальной геометрии процесса. Техническая готовность аппарата должна сочетаться с готовностью окружения, иначе потенциальное преимущество объемной визуализации не реализуется.
Металлические артефакты и доза требуют совместной оценки
Программное уменьшение металлических артефактов может улучшать видимость отдельных областей, но не гарантирует полного восстановления информации за плотным объектом. Пользователь должен оценивать результат в контексте исходных проекций и задачи. Слишком уверенное доверие обработанному изображению способно скрыть ограничения данных. Поэтому обучение включает типичные артефакты и признаки непригодности. Для технического сравнения полезны репрезентативные объекты, отражающие реальные условия применения, а не только идеальные фантомы без сложных материалов.
Показатели облучения также нельзя интерпретировать отдельно от качества и объема охвата. Публикация 2025 года о сравнении мобильных и стационарных С-дуг с КТ использовала антропоморфный фантом и определенные протоколы поясничной области. Такой дизайн помогает сопоставить конкретные условия, но не устанавливает универсального соотношения доз для всех операций. Практический вывод — анализировать протокол, геометрию и задачу вместе. Технический обзор не должен превращать отдельное экспериментальное значение в клиническую инструкцию по выбору режима для пациента.
Как оценить эффект внедрения
| Показатель | Что измерять | Чего не смешивать |
|---|---|---|
| Время позиционирования | От команды до пригодной проекции | Общую длительность операции |
| Пригодность объема | Полноту и технические ограничения | Внешнюю привлекательность |
| Интеграция | Передачу и открытие в навигации | Наличие сетевого подключения |
| Мобильность | Реальный маршрут между помещениями | Само наличие колес |
| Обучение | Согласованность действий команды | Разовый показ интерфейса |
Навигация зависит от всей цепи координат
Интеграция с хирургической навигацией расширяет пользу объемных данных, однако добавляет требования к обмену и геометрической согласованности. Переданный объем должен иметь корректные сведения о положении, а система — понимать связь изображения с реальным пространством. Совместимость нельзя считать подтвержденной только наличием сетевого порта или DICOM. Нужны поддерживаемые интерфейсы, версии и предусмотренная производителями конфигурация. Ошибка на уровне регистрации или передачи способна обесценить высокое качество исходного изображения, поэтому этот участок проверяют отдельно.
Для эксплуатации важно определить ответственность при обновлениях. Изменение программного обеспечения С-дуги или навигационной системы может потребовать проверки их совместной работы. Также учитывают порядок резервного действия при недоступности интеграции. Это не означает, что аппаратура ненадежна; это нормальная организация сложного комплекса. Полезно документировать конфигурацию, испытания обмена и согласованные действия персонала. Тогда новая функция становится частью устойчивого процесса, а не возможностью, которой уверенно пользуется только один сотрудник, знакомый с особенностями установки.
Мобильность требует места, обучения и технического учета
Моторизованное шасси помогает перемещать тяжелое оборудование, но маршрут между операционными все равно требует оценки проходов, порогов, мест хранения и готовности батарей, если они предусмотрены конструкцией. Нужно также согласовать обработку аппарата и принадлежностей. Комплекс может быть мобильным по паспорту, но фактически закрепиться в одном помещении из-за неудобной логистики. Проверка реального маршрута до внедрения помогает избежать такого расхождения. Она должна включать типичные рабочие условия, а не только свободный коридор вне расписания.
FDA K233748 имеет дату решения 15 марта 2024 года и относится к указанному исполнению CIARTIC Move. Американская регистрационная информация и европейские материалы производителя не заменяют российскую проверку изделия, программных опций и навигационных интерфейсов. В проекте для России необходимо сопоставлять документы с точной конфигурацией и доступной поддержкой. Также нельзя считать функции из глобальной презентации обязательной частью любой поставки. Указание опций и региональных ограничений является существенной частью профессионального описания.
Главный эффект роботизированной С-дуги состоит в более управляемом получении повторяемых изображений. Его оценивают через снижение лишних действий, понятность интерфейса, пригодность объема и устойчивость интеграции. Оборудование помогает команде, когда все участники понимают его состояние и ограничения. Если же внимание сосредоточено только на слове «робот», можно пропустить важные условия внедрения. Зрелый проект соединяет механику, рентгеновскую технику, программное обеспечение и организацию операционной в один проверяемый рабочий процесс.
Для сохранения этой устойчивости полезно регулярно разбирать технические задержки. Отдельно учитывают трудности позиционирования, проблемы пространства, непригодность объема и сбои обмена. Их причины различаются и требуют разных решений. Такой журнал не должен быть формальным перечнем неисправностей: он помогает увидеть повторяющиеся организационные ситуации и уточнить обучение. В результате команда использует автоматизацию осмысленно и сохраняет профессиональный контроль над процессом получения изображений.
Отдельного обсуждения требует управление из стерильной зоны. Команда должна понимать активный режим пульта, порядок передачи управления и доступность резервного способа остановки. Эти вопросы проверяют в учебном сценарии, согласованном с документацией изготовителя.