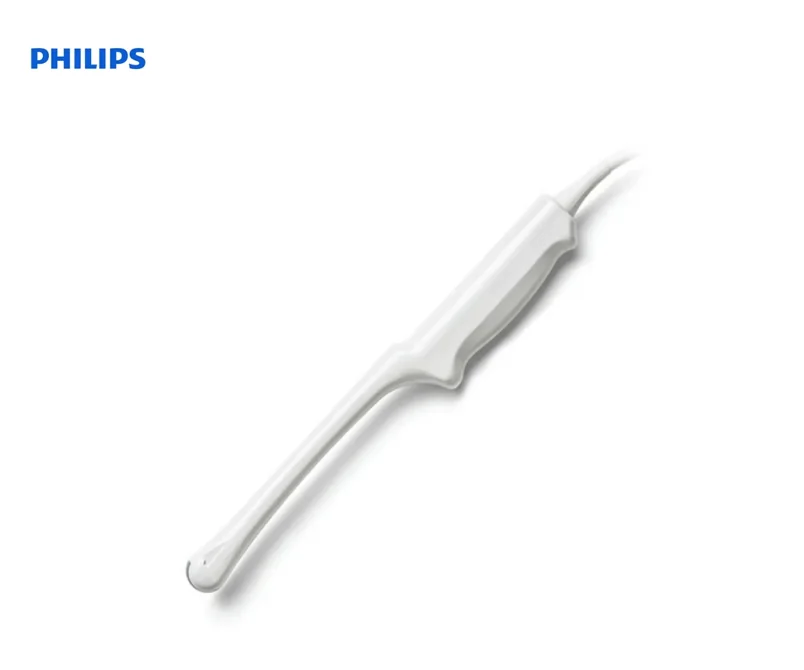
Philips 3D9‑3v — внутриполостной объёмный ультразвуковой датчик с конвексной решёткой для гинекологических и акушерских исследований. Рабочая полоса составляет 3–9 МГц, решётка содержит 128 элементов, апертура плоскости сканирования — 26,1 мм. Модель позволяет получать обычные двумерные срезы, отдельные трёхмерные массивы и последовательности объёмов в режиме 4D. Эти способы визуализации решают разные задачи и должны рассматриваться раздельно при комплектации рабочего места.
Объёмная головка сохраняет возможность обычного 2D-сканирования. Сначала специалист находит нужную анатомию, определяет положение структуры и получает опорную плоскость. Этот этап необходим для осмысленного выбора области захвата. Если исходный срез не показывает необходимые ориентиры, последующая реконструкция не исправляет автоматически неправильную ориентацию или отсутствие части анатомии в поле сканирования.
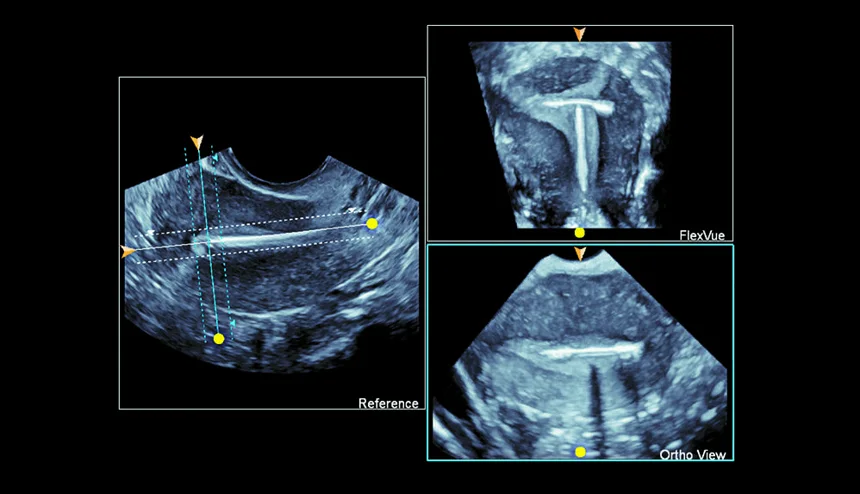
При получении отдельного объёма система сохраняет пространственный массив данных. Он позволяет анализировать срезы после завершения захвата, менять представление и сопоставлять плоскости. Это отличается от обычного сохранённого 2D-кадра: в кадре остаётся одна плоскость, тогда как объём содержит данные в пределах захваченного пространства. Важно сохранить именно объёмный объект, если планируется его последующий анализ.
Режим 4D представляет последовательное получение и отображение объёмов. Он нужен, когда интересует изменение пространственной картины во времени. При этом объёмная частота не равна кадровой частоте двумерного сканирования. Значение «до 22 объёмов/с» нельзя переносить на любой протокол: расширение области захвата и увеличение глубины меняют требования к сбору данных и могут снижать временное разрешение.
При выборе настроек специалист соотносит три параметра: размер области, пространственную детализацию и скорость обновления. Чрезмерно большой блок может содержать много ненужной информации и усложнять работу. Слишком узкий, напротив, рискует исключить важную часть органа. Практически полезно захватывать область, достаточную для поставленного вопроса, и проверять полноту данных прежде, чем переходить к красивому объёмному отображению.
EPIQ Elite поддерживает для 3D9‑3v функцию FlexVue. Она предназначена для выделения и просмотра выбранных срезов внутри полученного объёма. Система предусматривает прямую, криволинейную и непрерывную линию выбора, а также разные варианты отсечения относительно неё. Такой инструмент помогает анализировать анатомию, которая не укладывается в одну обычную прямую плоскость, но требует осмысленного задания направления.
Для 3D9‑3v также предусмотрена функция Tilt Imaging. Возможность изменения направления представления помогает получать дополнительную информацию без отождествления каждого экранного изменения с физическим перемещением корпуса. При этом любая программная работа остаётся ограничена данными, которые реально были получены. Если важная структура не вошла в объём, требуется новый захват, а не дальнейшее вращение неполного массива.
Перед сохранением проверяют, вошла ли вся интересующая структура в границы блока. В двумерной опорной плоскости орган может выглядеть полностью, но за пределами этой плоскости часть его объёма иногда оказывается срезанной. Особенно это важно при последующем построении нестандартных плоскостей. Отсутствующие данные нельзя восстановить изменением порога визуализации или добавлением виртуального освещения: необходимо повторное получение массива с подходящей областью захвата.
Движение во время сбора данных может нарушать непрерывность контуров и создавать ступенчатость. Такие изменения нужно отличать от реальной формы структуры. Специалист сопоставляет несколько плоскостей, оценивает повторяемость признака и при необходимости получает новый объём. Сам факт успешного завершения захвата системой не является автоматическим подтверждением его диагностического качества. При сложной анатомии полезнее несколько осмысленных объёмов, чем один чрезмерно большой массив без устойчивых ориентиров.
Отдельно проверяют соответствие способа отображения поставленному вопросу. Поверхностный рендеринг удобен для наглядного представления, но часть внутренней структуры в нём может быть скрыта выбранными параметрами. Для анализа внутренней анатомии используют подходящие срезы и сравнивают их с 2D-данными. Увеличение визуальной выразительности не равно увеличению достоверности. Именно поэтому комплект с 3D9‑3v должен обеспечивать не только получение красивого объёмного изображения, но и сохранение, просмотр и измерение исходных данных в требуемом рабочем процессе.
Когда объёмная запись допускает повторное построение сечения
На дисплее объёмное представление может выглядеть одинаково в том случае, когда сохранён массив данных, и когда экспортирована подготовленная визуализация. Разница проявляется при повторном открытии: новый срез можно построить лишь при наличии необходимых исходных данных и приложения для их обработки. В описании разграничивают получение объёма, просмотр и последующий экспорт.
Для проверки сохраняют исследование тестового объекта и открывают его из той среды, где с результатом будет работать второй специалист. Перестроение плоскости должно выполняться после повторного открытия, а не только во время первичного получения. Сохраняют сведения о датчике, приложении и формате переданного объекта. Такой опыт позволяет обнаружить потерю функциональности на участке экспорта.
Сведения об исполнении
| Параметр или вопрос | Значение и условия из описания |
|---|---|
| Отдельный 3D-объём | Пространственный массив — Полноту захвата и сохранение исходного объёма |
| 4D | Последовательность объёмов — Зависимость скорости от глубины и размера блока |
| Объёмное поле | 156° × 85° |
| Программные функции | 2D, 3D, 4D, Tilt Imaging, FlexVue, PW, цветовой, CPA, SonoCT, xRes; согласно оснащению |
| FlexVue | Выбранный срез внутри объёма — Корректность линии и отсутствие недостающих данных |
| Полоса | 3–9 МГц |
| Элементы / апертура | 128 / 26,1 мм |
| Двумерное поле | До 164° при широком сканировании |
| 2D | Один текущий срез — Ориентацию и качество опорной плоскости |
Разбор практической ситуации
При разборе рабочего архива сначала выбирают новый срез, которого не было на исходном экране демонстрации. Если программа может лишь вращать готовую иллюстрацию, опыт не подтверждает доступ к исходному объёму. Затем проверяют копию на другом рабочем месте. Так разделяются три уровня: визуальное представление, доступ к данным и лицензированная возможность их обработки.
Высокая частота отображения последовательности также не доказывает получение такого же количества независимых объёмов. Для временного анализа потребуются действительные метки приобретения и описание режима. Номера кадров видеоплеера не заменяют эту информацию.
Обработка рабочей части и границы погружения
Датчик имеет несколько конструктивно разных участков: рабочую поверхность, корпус, соединение с кабелем и коннектор. Для них могут быть указаны разные разрешённые действия. Условия обработки устанавливают для конкретного изделия вместе с инструкцией применяемой системы очистки. Поддержка метода одной моделью не является основанием перенести его на другую, даже если форма головок сходна.
Например, на схеме указан допускающий обработку корпус, но отдельно показан разъём с иным ограничением. Если в перечне отделения фигурирует только рабочая химическая среда, остаётся неизвестным, как будут защищены недопускаемые участки и где будет высыхать кабель. Эти пробелы выявляют разбором реального маршрута до включения изделия в повседневную работу.
Как проверить допплеровский канал в конкретной комплектации
Цветовое картирование, импульсный и непрерывноволновой спектральные режимы решают разные задачи регистрации движения. Название базовой системы не определяет автоматически, какой канал открыт на конкретном датчике. Для оценки комплектации понадобятся сочетание платформы, версии приложения и преобразователя, а также вид исходного материала, который можно сохранить после исследования.
Полезная проверка на учебной записи — изменить только положение нулевой линии и сравнить его с изменением частоты повторения посылок. В первом случае меняется распределение доступной шкалы по сторонам от нуля. Во втором меняются условия временной выборки. Из-за похожего визуального результата эти действия легко спутать, если хранить один кадр без параметров.
Какие характеристики можно сопоставить
В строке «Объёмное поле» для Philips 3D9-3v указано «156° × 85°», а для Philips V9-2 — «До 100° × 101°». Показатель вместимости может относиться к физическому объёму, доступной его части или объёму одной рабочей операции. Эти определения проверяют по обозначению узла и режиму. Когда на практике важен оборот за смену, одной вместимости недостаточно: приходится учитывать подготовку, загрузку, неполное заполнение и время до следующего использования.
| Признак | Оборудование | Формулировка в техническом описании |
|---|---|---|
| Объёмное поле | Philips 3D9-3v — объёмный внутриполостной УЗИ-датчик | 156° × 85° |
| Объёмное поле | Philips V9-2 — объёмный датчик PureWave для 3D/4D УЗИ | До 100° × 101° |
Отдельный 3D-объём
Для Philips 3D9-3v в описании приведено «Пространственный массив — Полноту захвата и сохранение исходного объёма» (Отдельный 3D-объём). Показатель вместимости может относиться к физическому объёму, доступной его части или объёму одной рабочей операции. Эти определения проверяют по обозначению узла и режиму. Когда на практике важен оборот за смену, одной вместимости недостаточно: приходится учитывать подготовку, загрузку, неполное заполнение и время до следующего использования.
Элементы / апертура
Для Philips 3D9-3v в описании приведено «128 / 26,1 мм» (Элементы / апертура). Оптическую характеристику следует привязывать к конкретному участку тракта и плоскости наблюдения. Изменение поля за счёт оптики и изменение его отображения на экране выглядят похоже, но по-разному влияют на исходные данные. Для сравнения используют тестовый объект, неизменное положение и подписи настроек. Условия измерения сохраняют вместе с изображением.
Пример из раздела · Philips VL13-5
VL13‑5 не следует отождествлять с матричным сосудистым XL14‑3. Объёмное назначение и название xMatrix описывают разные аспекты конструкции. Нельзя переносить на VL13‑5 одновременные матричные режимы и программы другого преобразователя только потому, что обе модели работают с пространственными данными. В техническом задании необходимо указывать требуемый способ получения и анализа изображения.
В режиме single-sweep система получает отдельный пространственный массив. После захвата его можно анализировать в поддерживаемых представлениях. Это отличается от сохранения одного кадра: объём содержит информацию в пределах выбранного блока. Для последующей реконструкции важно сохранить сам массив, а не только готовую иллюстрацию или изображение поверхности.
Режим 4D представляет последовательное получение объёмов во времени. Он полезен, когда требуется наблюдать изменение пространственной картины. Конкретная скорость зависит от настроек, глубины и размера области; универсальное значение для всех исследований здесь не заявляется. Нельзя переносить на VL13‑5 максимальную объёмную частоту другого датчика или другой платформы.
При выборе режима учитывают баланс охвата, пространственной и временной детализации. Для статичной морфологии может быть достаточно качественного отдельного объёма. Для динамического процесса важна последовательность данных, но она не должна достигаться ценой потери необходимой анатомии. Решение принимают по задаче, а не по тому, какой режим выглядит технологически сложнее.
Движение во время захвата способно создавать несоответствия между частями массива. Такие артефакты следует отличать от реальной формы структуры. Проверяют непрерывность контуров, сопоставляют плоскости и при необходимости повторяют получение данных. Успешное завершение операции аппаратом не является автоматическим подтверждением диагностического качества объёма.
Пример из раздела · Philips V9-2
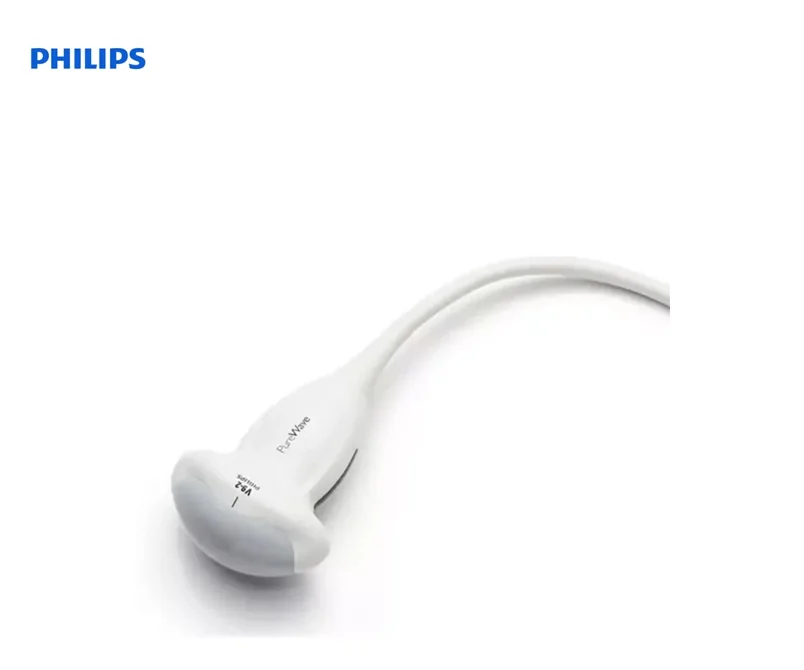
V9‑2 поддерживает получение объёма за отдельный проход и динамическую 4D-визуализацию. В первом случае регистрируется пространственный набор для последующего просмотра и анализа; во втором объём обновляется во времени. Для EPIQ Elite заявлена работа 4D до 21 объёма в секунду, но это предельная возможность при соответствующих условиях. Она не должна интерпретироваться как постоянная скорость при любой глубине, ширине и плотности данных.
Объёмное поле до 100° × 101° описывает максимальную геометрию охвата. На практике область выбирают так, чтобы включить интересующую анатомию и не собирать лишние данные без необходимости. Если требуется динамика небольшой структуры, слишком широкий объём может быть неоптимальным. Если нужен обзор пространственных отношений, недостаточный охват не позволит выполнить задачу, даже если отдельная поверхность выглядит подробно.
Качество исходного объёма необходимо проверять до измерений. Движения во время получения, изменение контакта и неполное включение объекта могут влиять на результат. Последующая реконструкция позволяет выбирать срезы внутри имеющихся данных, но не восстанавливает достоверно отсутствующие участки. Для рабочего процесса важно уметь распознать неудачную запись, а не пытаться скрыть её недостатки изменением отображения.
V9‑2 и V6‑2 относятся к объёмным конвексным датчикам, однако имеют разные частотные полосы и геометрию. Для рассматриваемого V6‑2 указаны 2–6 МГц и объёмное поле 100° × 80°, для V9‑2 — 2–9 МГц и 100° × 101°. При сравнении важно выбирать конкретное исполнение, поскольку в линейке встречаются версии с разными системными назначениями. Само совпадение части названия не подтверждает одинаковой совместимости.
Вопросы для проверки
| Вопрос | Что зафиксировать | Что может исказить вывод |
|---|---|---|
| Что остаётся доступным после передачи? | Исходный объём, новый срез и идентификатор серии | Видеофайл как подтверждение наличия исходного объёма |
| Какой участок разрешено обработать выбранным способом? | Карта узлов и инструкция для конкретного исполнения | Одинаковая обработка всего изделия по внешнему виду |
| Какой режим фактически доступен? | Названия режимов в выбранной комбинации системы и датчика | Слово «допплер» без уточнения канала |
Особенности конструкции и работы · Philips 3D9-3v
При подготовке протокола заранее определяют, какие изображения будут понятны врачу, который не присутствовал на исследовании. Набор кадров должен показывать ориентиры, выбранную плоскость и измерение. Если передаётся только статичная иллюстрация, необходимо учитывать потерю возможности свободно менять срезы. Для сложного последующего анализа сохраняют исходный объём в поддерживаемом формате и проверяют возможность его открытия на назначенном рабочем месте.