Что такое лапароскопический тренажёр
Лапароскопический тренажёр — учебная система для освоения работы инструментами под видеоконтролем через ограниченные точки доступа. Он помогает развивать координацию рук и изображения, пространственную ориентацию, точность движения и выполнение процедурных задач. Существуют коробочные тренажёры с физическими объектами, виртуальные симуляторы и гибридные комплексы. Они различаются способом создания сцены и регистрации действий.
Главная особенность задачи — движение инструмента относительно точки опоры и наблюдение на отдельном экране. Рука и рабочая часть могут двигаться в противоположных направлениях, глубина воспринимается косвенно, а положение камеры меняет пространственную картину. Поэтому тренажёр должен оцениваться как рабочее место целиком: корпус, порты, инструменты, камера, дисплей и высота установки.
Коробочный тренажёр и виртуальный симулятор
В коробочном устройстве камера показывает реальные объекты внутри ограниченного пространства. Обучающийся использует физические инструменты и сменные задания: перенос объектов, работу с материалом, узлы или другие разрешённые упражнения. Преимущество — непосредственное взаимодействие с реальными предметами. Ограничение — автоматическая оценка может отсутствовать, а свойства материала не всегда соответствуют тканям.
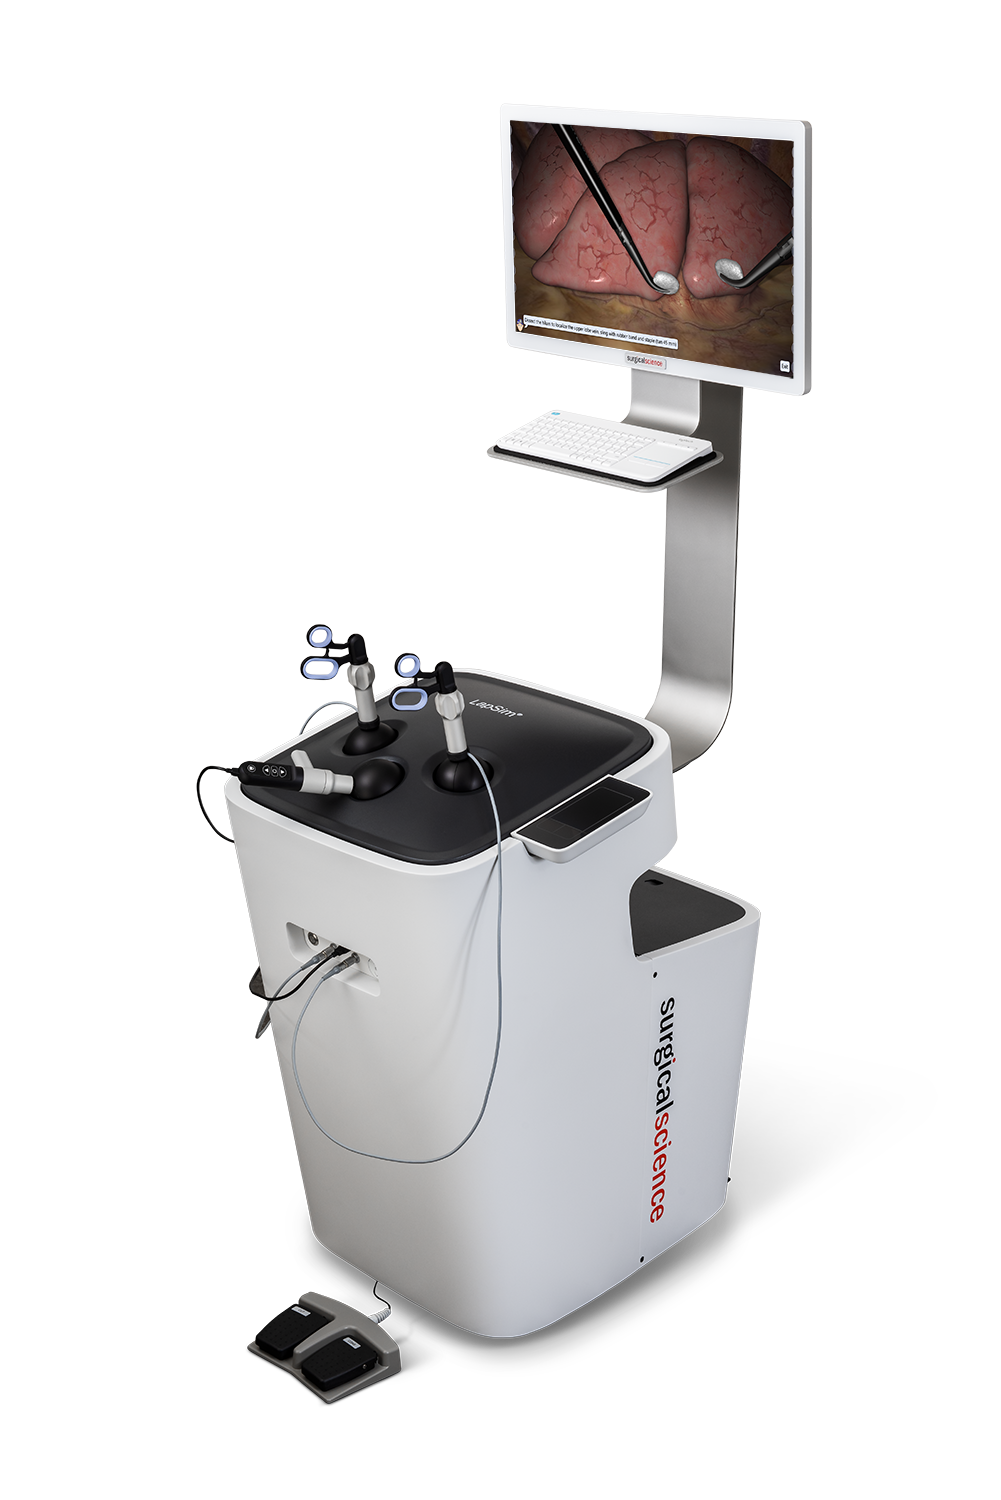
В виртуальной системе рукоятки связаны с датчиками положения, а компьютер формирует инструменты и анатомическую сцену. Программа может регистрировать траектории, время, контакты и условные повреждения. Но эти показатели зависят от модели и определения события. Виртуальное повреждение означает срабатывание заданного алгоритма, а не прямое измерение травмы ткани.
Гибридные решения объединяют физические элементы и цифровую сцену. При выборе важно выяснить, какая часть взаимодействия реальна, а какая вычисляется. Термин «тактильная обратная связь» также требует расшифровки: сопротивление может быть пассивным, программно управляемым или присутствовать только в отдельных направлениях.
| Формат | Что удобно отрабатывать | Что требует отдельной оценки |
|---|---|---|
| Коробочный тренажёр | Бимануальные действия с реальными объектами | Методика оценки и сменные материалы |
| Виртуальный симулятор | Повторяемые задания и автоматические метрики | Достоверность модели и алгоритмов |
| Гибридная система | Сочетание физических ориентиров и цифровых сценариев | Согласование двух частей комплекса |
| Система с тактильной отдачей | Связь движения с сопротивлением | Какие силы и направления воспроизводятся |
| Командная конфигурация | Взаимодействие оператора и ассистента | Независимость управления камерой |
| Портативная станция | Регулярная самостоятельная практика | Эргономика и устойчивость установки |
Геометрия портов и эргономика
Расстояние между точками доступа, высота рабочей плоскости и положение экрана определяют механику задания. Если инструмент зажат в неудобной позиции, участник вынужден компенсировать конструкцию движениями плеч и корпуса. Это может снижать образовательную ценность даже при хорошем изображении. При демонстрации проверяют работу пользователей разного роста и возможность настройки.
Точка опоры создаёт характерное преобразование движения. Её сопротивление должно быть устойчивым и соответствовать назначению тренажёра. Слишком свободный порт облегчает задачу, а чрезмерно тугой меняет её на борьбу с механикой. Износ втулок и креплений влияет на сопоставимость попыток, поэтому их состояние включают в обслуживание.
Положение камеры важно не меньше качества дисплея. Поворот изображения, изменение угла обзора и работа ассистента создают отдельные учебные задачи. Если камера всегда фиксирована в идеальной позиции, тренажёр может хорошо обучать манипуляции, но мало помогать освоению взаимодействия с оператором камеры. Это нужно учитывать в программе.
Тактильная обратная связь и её границы
Активная тактильная система создаёт сопротивление в ответ на положение виртуального инструмента и свойства модели. Она помогает связать движение с контактом, но не воспроизводит все нелинейные свойства тканей. Разные участки сцены могут использовать упрощённые параметры. Нельзя переносить конкретное ощущение сопротивления на клиническую ткань как эталон.
Для полезной обратной связи важны согласованность изображения и ощущения, задержка и отсутствие паразитного трения. Если усилие возникает после видимого контакта с заметной задержкой, обучающийся получает противоречивый сигнал. Проверять это лучше на типовом движении, а не по названию технологии в спецификации.
Отсутствие активной отдачи не делает тренажёр бесполезным. Для ориентации, координации и последовательности действий она может быть второстепенной. Выбор определяется задачей. Если же обучение направлено на дозирование взаимодействия с тканью, необходимо внимательно оценивать пределы модели и дополнять её подходящими физическими упражнениями.
От базового навыка к процедурному сценарию
Базовые задания отделяют отдельные компоненты: точное наведение, передачу объекта между руками, работу недоминантной рукой и сохранение объекта в поле зрения. Их ценность заключается в повторяемости и понятной обратной связи. Однако бесконечное улучшение скорости одного упражнения не гарантирует готовности к сложной процедуре.
Процедурный модуль добавляет анатомическую последовательность, выбор действия и последствия. Для него важно наличие осмысленных ошибок и объяснения результата. Если программа принимает только одну заранее заданную траекторию, она может оценивать соответствие сценарию, а не весь диапазон профессионально допустимых решений. Это ограничение следует учитывать при интерпретации.
Учебный маршрут строят по освоению, а не только по числу проведённых часов. При этом критерии перехода должны быть обоснованы для конкретного курса. Заводская цель удобна как начальная настройка, но не становится автоматически стандартом допуска к самостоятельной клинической работе.
| Критерий выбора | Что определить заранее | Практическое подтверждение |
|---|---|---|
| Уровень подготовки | Базовая моторика или процедурные сценарии | Собственный набор учебных заданий |
| Инструменты | Рукоятки, диапазон движений и сменность | Пробная работа обеими руками |
| Камера | Фиксированная или управляемая ассистентом | Проверка совместного упражнения |
| Обратная связь | Какие действия измеряются | Сопоставление отчёта с видеозаписью |
| Программа | Модули, лицензии и настройка курса | Рабочая комплектация без демонстрационных опций |
| Эксплуатация | Ресурс портов, материалов и датчиков | Обслуживание и восстановление станции |
Метрики: время, траектория и ошибки
Длина пути инструмента может показывать лишние движения, но не объясняет их причину. Иногда дополнительное перемещение нужно для проверки или изменения обзора. Поэтому метрику рассматривают вместе с видеозаписью и задачей. Минимальная траектория любой ценой не должна становиться единственной учебной целью.
Время выполнения полезно после достижения достаточной точности. Если стимулировать скорость раньше, участник может отказаться от контроля и закрепить рискованный способ действия. В отчёте желательно видеть ошибки отдельно от времени, а не только общий рейтинг. Так преподаватель сможет определить, что именно улучшилось.
Определение ошибки должно быть прозрачным: контакт с запрещённой зоной, потеря объекта, чрезмерная виртуальная нагрузка или пропуск этапа. Одинаковые названия в разных программах могут означать разные события. Сравнивать цифры между платформами без этой информации некорректно.
Электрохирургические и энергетические сценарии
В виртуальных модулях действие энергетического инструмента моделируется программно. Оно может помогать изучать последовательность и пространственные ограничения, но не является физическим экспериментом с тканью. Тепловое распространение и повреждение зависят от принятой модели. Учебный результат не должен использоваться для вывода универсальных клинических параметров энергии.
В физических тренажёрах применение реального энергетического оборудования допускается только при прямо предусмотренной конфигурации. Нельзя подключать электрохирургический аппарат к случайному материалу внутри коробки. Требуются соответствующее назначение, защита, организация рабочего места и инструкции обоих изделий.
Для большинства начальных задач достаточно безопасной имитации действия. При выборе определяют, нужен ли физический энергетический этап вообще. Сложность и риск учебной установки должны быть оправданы конкретной задачей, которую невозможно корректно решить более простым способом.
| Наблюдение | Возможное объяснение | Что проверять |
|---|---|---|
| Инструмент движется рывками | Механическое трение или датчик | Порты, крепления и калибровку |
| Результат резко меняется после переноса станции | Иная высота или геометрия | Положение экрана и рабочей плоскости |
| Высокая скорость при большом числе ошибок | Неверный акцент обучения | Отдельные критерии точности |
| Отдача не совпадает с изображением | Задержка или настройка системы | Контрольный сценарий и обслуживание |
| Задание успешно только по памяти | Узкий набор повторов | Вариативность и самостоятельный перенос навыка |
Разбор: лучший результат по времени оказался худшим по качеству
Участник завершил упражнение быстрее остальных, но несколько раз потерял контроль над объектом и пропустил проверку. Общий рейтинг скрыл различие, потому что сильно учитывал скорость. На разборе возвращаются к цели задания и разделяют показатели. Сначала добиваются воспроизводимой точности, затем сокращают лишние движения.
Повтор проводят с немного изменённым расположением объектов. Это помогает проверить, освоена ли координация, а не запомнена ли одна последовательность. Улучшение должно проявляться в устойчивом качестве, а не в единственной удачной попытке.
Разбор: техника изменилась после перехода на другой тренажёр
После занятия на виртуальной системе участник столкнулся с иным сопротивлением физических инструментов. Это не означает, что всё обучение было бесполезно. Пространственная координация и понимание задачи могли сохраниться, а механический компонент потребовал адаптации. Важно заранее объяснять границы каждой среды.
Программа может сочетать цифровые метрики, физические задания и обучение под наблюдением. Такое распределение позволяет использовать сильные стороны каждой технологии. При закупке следует оценивать, какое место новый тренажёр займёт в уже существующем маршруте подготовки.
Подготовка и обслуживание рабочего места
Перед занятием проверяют фиксацию корпуса, целостность инструментов и качество изображения. Калибровку выполняют в предусмотренных изготовителем случаях. Для коробочной системы контролируют освещение, положение камеры и чистоту оптики. Небольшое загрязнение может существенно изменить видимость мелкого объекта.
Сменные материалы хранят так, чтобы их свойства оставались сопоставимыми. Разная влажность, износ или повреждение меняют сопротивление. В цифровой системе фиксируют версии программы и курсов, особенно если результаты используются для оценки. После обновления проводят контрольный прогон знакомого задания.
Рабочие места планируют с учётом кабелей, перемещения участников и хранения инструментов. Даже учебная рукоятка или ножницы могут причинить травму при неорганизованном обращении. Ответственный за станцию должен иметь понятный порядок завершения занятия и проверки комплекта.
Частые вопросы
Нужна ли виртуальная система для начального обучения? Не всегда. Качественный коробочный тренажёр может эффективно поддерживать базовые моторные задачи при наличии методики и обратной связи преподавателя.
Делает ли тактильная отдача модель точной копией операции? Нет. Она воспроизводит определённые взаимодействия в пределах программной модели.
Можно ли учиться только самостоятельно? Самостоятельные повторы полезны, но ошибки интерпретации и техники требуют периодической проверки преподавателем. Автоматический балл не объясняет все причины.
Почему число модулей не главный критерий? Важнее соответствие программе, глубина заданий и рабочая лицензия. Множество недоступных или неиспользуемых сценариев не повышает качество занятий.
Что проверять при приёмке? Полный цикл своего упражнения, качество регистрации, настройки рабочего места, экспорт отчёта и возможность обслужить расходные элементы.