Пьезоэлектрическая решётка — рабочая часть ультразвукового датчика. Она посылает короткие звуковые импульсы и принимает эхо, вернувшееся от тканей. На фотографии видна только контактная поверхность головки. За ней находится целый ряд чувствительных элементов. Аппарат может возбуждать их в разное время и складывать принятые ими сигналы с разными задержками. Благодаря этому он выделяет эхо с выбранного направления и из выбранной области глубины. Чтобы понять, почему два похожих датчика дают разное изображение, полезно проследить путь одного импульса от электрода до отражателя и обратно.
Что находится под контактной поверхностью
В основе элемента лежит материал с пьезоэлектрическими свойствами. Под действием переменного напряжения он слегка деформируется. Колебания его поверхности передаются соседнему слою, а через него — среде, к которой приложен датчик. При возвращении эха процесс идёт в обратную сторону. Акустическое давление деформирует материал, между электродами возникает электрический сигнал. Один и тот же элемент, таким образом, может участвовать в передаче и в приёме. Режим меняется за время между коротким возбуждением и прослушиванием возвращающихся сигналов.
Чувствительный материал нельзя рассматривать отдельно от остальной конструкции. Если после электрического возбуждения пластина продолжает долго колебаться, импульс получается протяжённым. Эхо от двух близких по глубине границ может слиться. Позади активного слоя располагают демпфирующую подложку, которая отводит часть акустической энергии и сокращает продолжительность колебаний. У этого решения есть цена. Энергия, поглощённая подложкой, уже не участвует в передаче полезного импульса. Разработчик выбирает сочетание полосы частот, длительности импульса и чувствительности для предусмотренного применения.
Со стороны пациента находятся согласующие слои. Пьезоматериал и мягкая ткань имеют разное акустическое сопротивление. При непосредственном переходе между ними значительная часть энергии отразилась бы на границе. Промежуточные слои улучшают передачу энергии в рабочей полосе. Наружная поверхность может одновременно защищать конструкцию и участвовать в формировании пучка. Гель заполняет тонкую воздушную прослойку между этой поверхностью и объектом. Поэтому потеря контакта на небольшом участке способна дать заметный дефект изображения даже при исправной решётке.
Что даёт деление решётки на элементы
Представим длинную излучающую полоску, подключённую к одной паре выводов. Электроника может задать момент общего возбуждения. Возможности независимо менять время излучения разных участков у неё нет. Если полоску разделить на группы с отдельными электрическими соединениями, появится дополнительная степень свободы. Каждая группа создаёт свою волну. В одних точках среды колебания от соседних элементов складываются согласованно, в других — частично гасят друг друга. Распределение чувствительности в пространстве зависит от того, какие элементы работают вместе, с какой амплитудой и с каким относительным запаздыванием.
Область решётки, участвующая в конкретной передаче или приёме, называется активной апертурой. Её размер и положение могут меняться от линии к линии. Физическая длина датчика остаётся прежней. Например, при последовательном сканировании система может сначала включить группу у одного края, затем сдвинуть рабочую группу на несколько элементов. Центр следующей линии окажется чуть в стороне. Так последовательно заполняется поле изображения. Число линий кадра нельзя вывести только из числа элементов. На него влияют способ сканирования, выбранная ширина поля и обработка в системе.
Ещё одна характеристика — шаг решётки, расстояние между центрами соседних элементов. Если представить каждый элемент отдельным источником, то его положение определяет разность пути волны до выбранной точки. Для пространственно периодической структуры некоторые сочетания шага, длины волны и угла отклонения создают выраженные дополнительные максимумы чувствительности. Их называют дифракционными лепестками решётки. Сильный отражатель за пределами главного направления тогда способен дать эхо, которое система отобразит на текущей линии. По одному числу элементов такой риск оценить нельзя. Нужны сведения о шагах, рабочей частоте и углах формирования луча.
Как задержка превращается в направление
Мысленно поместим отражающую точку точно перед центром плоской решётки. До крайних элементов путь длиннее, чем до центрального. Чтобы фронты волн пришли в эту точку одновременно, крайние участки должны начать передачу раньше. Если перенести точку в сторону, распределение времён изменится и потеряет симметрию. Аппарат рассчитывает задержки относительно выбранной геометрии и принятой скорости распространения звука. В результате для выделения другой области электронная система может поменять расписание возбуждения, сохранив положение корпуса датчика.
Порядок прихода эха на отдельные элементы тоже несёт пространственную информацию. Если просто сложить электрические сигналы в один момент времени, пики одного канала могут прийтись на спад другого. Перед сложением система выравнивает каналы по ожидаемому времени прихода от нужной точки. Отклики из этой точки усиливают друг друга. Отклики с других направлений в среднем складываются менее согласованно. По мере прослушивания более глубоких участков требуемые задержки изменяются. Так работает динамическая фокусировка на приёме. Она позволяет менять условия сложения сигналов уже после отправки одного импульса.
Расчёт на примере плоской апертуры
Возьмём плоскую решётку с активной шириной 20 мм. Её край отстоит от центра на 10 мм. Цель находится на перпендикуляре к середине решётки. В учебной модели среда однородна, а скорость звука составляет 1,54 мм за микросекунду. Если глубина цели равна 20 мм, от центра до неё также 20 мм. От края путь идёт по гипотенузе прямоугольного треугольника и составляет примерно 22,36 мм. Разность пути около 2,36 мм соответствует разности времени около 1,53 микросекунды. Именно настолько раньше должен начать край, чтобы скомпенсировать свой дополнительный путь.
Что произойдёт с той же решёткой при удвоении глубины цели? Прямой путь из центра составит 40 мм, путь от края — примерно 41,23 мм. Разница по времени сократится примерно до 0,80 микросекунды. Цель стала дальше от всего датчика, но относительная разница между краем и серединой уменьшилась. Это две разные характеристики. Время ожидания эха растёт с глубиной, а нужная разница моментов возбуждения для выбранной апертуры в данном примере уменьшается. На графике показана именно вторая величина. Все точки получены из геометрии одного пути, поэтому множителя два для обратного пробега в этом расчёте нет.
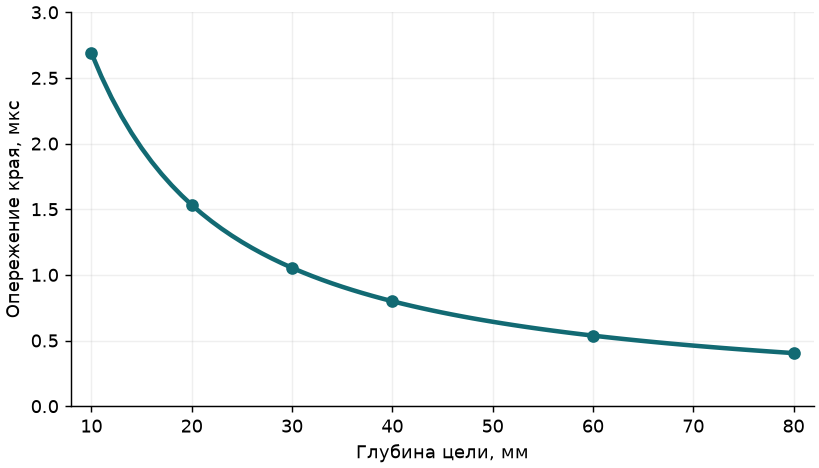
| Глубина цели, мм | Дополнительный путь, мм | Опережение, мкс |
|---|---|---|
| 10 | 4,14 | 2,69 |
| 20 | 2,36 | 1,53 |
| 30 | 1,62 | 1,05 |
| 40 | 1,23 | 0,80 |
| 60 | 0,83 | 0,54 |
| 80 | 0,62 | 0,40 |
Таблица позволяет повторить вычисление для любой строки. Для этого глубину и половину ширины апертуры возводят в квадрат, складывают и извлекают квадратный корень. Из полученной длины наклонного пути вычитают глубину, а разность делят на скорость распространения звука. Эти значения описывают идеализированную передачу. У конвексной головки координаты элементов другие. При неоднородной скорости в тканях меняется время распространения вдоль пути. По приведённым задержкам нельзя восстановить настройки конкретной модели или ширину её пучка на заданной глубине.
Какие детали изображения ограничивает решётка
Разрешение в ультразвуковом изображении зависит от направления, в котором расположены две интересующие структуры. Если они лежат одна за другой вдоль линии сканирования, их эхо приходит с небольшим интервалом времени. Короткий акустический импульс повышает возможность различить эти ответы. Если структуры расположены бок о бок на одной глубине, определяющим становится поперечный размер чувствительной области. Две мишени могут прекрасно различаться вдоль луча и сливаться при поперечном расположении. Увеличение картинки на экране не разделит сигналы, которые уже были приняты совместно.
У обычной однорядной решётки направление вдоль ряда и направление поперёк него устроены по-разному. Вдоль ряда доступны независимо управляемые элементы. Поперёк ряда фокусировку во многих головках задаёт акустическая линза. Поэтому толщина отображаемого среза меняется по глубине. Эхо от небольшого отражателя, расположенного немного впереди или позади выбранной плоскости, может участвовать в построении двумерного изображения. У многорядных и матричных решений есть дополнительные возможности управления по второй координате. Чтобы сравнивать такие датчики, нужно знать геометрию их активной области и поддерживаемые системой режимы.
Что можно измерить на испытательном фантоме
Практическое следствие хорошо видно при сравнении двух точечных отражателей в испытательном фантоме. Пусть они находятся на одной глубине и разнесены в поперечном направлении. При изменении положения фокуса одна и та же пара может выглядеть то двумя максимумами яркости, то одной вытянутой областью. Расстояние между отражателями при этом постоянно. Меняется то, как аппарат передаёт и принимает энергию в их окрестности. Если мишени располагаются на разных глубинах, одного кадра с одним положением фокуса недостаточно для описания поперечного разрешения во всём поле. В техническом протоколе поэтому указывают глубину мишеней и сохраняют настройки исходного изображения.
С названием частотной полосы связана ещё одна тонкость. Короткий импульс содержит несколько частот. Даже если на экране указан один рабочий номинал, это не означает, что датчик посылает непрерывное синусоидальное колебание только этой частоты. При распространении более высокочастотные составляющие в мягких тканях обычно затухают быстрее. Состав вернувшегося эха зависит от длины пути. Поэтому рабочий диапазон в паспорте говорит о возможностях преобразователя, а вид двух мишеней на определённой глубине характеризует работу всей системы в конкретном режиме.
Внешняя форма и устройство рабочей поверхности
Узкая рабочая поверхность бывает важна, когда доступ ограничен. Изогнутая поверхность позволяет линиям расходиться по мере удаления от датчика. По снимку можно сравнить форму головки, положение рабочей поверхности и то, как в корпус входит кабель. Внутренние размеры элементов, электрическая схема и набор задержек снаружи не видны. На фотографиях ниже представлены серийные датчики из каталога ИНФОМЕД. Ссылки в подписях ведут к соответствующим изделиям. График выше рассчитан для условной плоской апертуры и не является измеренной характеристикой какого-либо из этих датчиков.
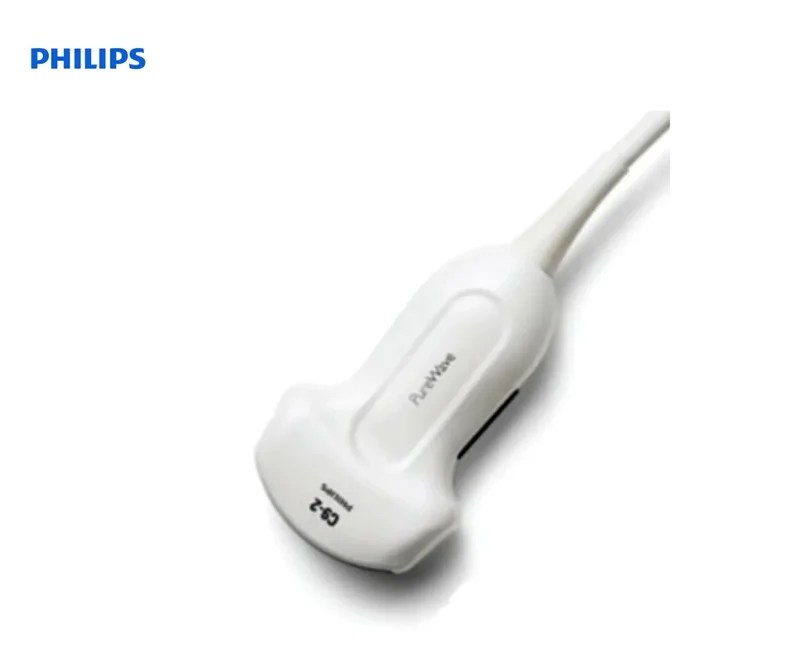
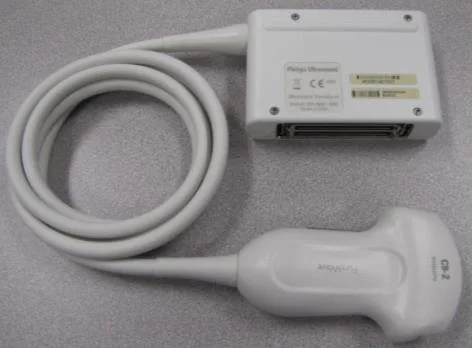

Показателен пример двух конвексных датчиков Philips C9-2 и C9-4v. В техническом описании семейства Compact 5000 производитель указывает для первого 192 элемента и апертуру в плоскости сканирования 53,76 мм. Для второго указаны 128 элементов и 26,2 мм. При этом у второй головки в той же документации шире угловое поле обзора. У неё другая кривизна поверхности и другое назначение. Выбор только по большему числу элементов упускает геометрию доступа. Важно также сверять исполнение головки, систему и версию документации. Одинаково звучащая маркировка у совместимых семейств сама по себе не описывает все доступные режимы.
Практический разбор полосы на однородном фоне
Рассмотрим учебную ситуацию. При наблюдении однородной области испытательного фантома на экране заметна тёмная полоса. Прежде чем связывать её с группой элементов, имеет смысл определить, относительно чего она сохраняет положение. На линейном изображении последовательное смещение рабочей апертуры делает связь части линий с определённой зоной поверхности довольно наглядной. Однако на секторном изображении множество направлений может использовать общие элементы. Одинаковая неисправность не обязана создавать одинаковую полосу при разных способах формирования кадра.
В протоколе сравнения важны форма поля, глубина, усиление и состояние контакта с фантомом. Если тёмная зона исчезла после восстановления равномерного контакта, это наблюдение поддерживает объяснение через воздушную прослойку. Если особенность повторяется относительно одного места головки при смещении по однородной области фантома, появляется основание исследовать тракт датчика. Из одного изображения всё ещё нельзя определить конкретную неисправную деталь. Причина может находиться в акустическом слое, кабеле, соединителе или приёмном канале. Для локализации нужны предусмотренные для этой системы испытания и результаты сравнения с известным исправным комплектом.
В отчёте полезнее сохранить исходный кадр, положение датчика, комбинацию оборудования и условия воспроизведения эффекта, чем записать предполагаемое число повреждённых элементов. По ширине полосы на обработанном изображении пересчитать их количество обычно невозможно. Один элемент участвует во многих передачах и приёмах, а электроника изменяет состав активной апертуры с глубиной и направлением. Этот пример связывает наблюдаемый дефект с устройством тракта и показывает, какие данные действительно помогают продолжить техническую проверку.
По теме на ИНФОМЕД
- Частота датчика, глубина и разрешение
- Фокус, глубина и частота кадров в УЗИ
- Совместимость ультразвуковых датчиков
- Ультразвуковые датчики в каталоге ИНФОМЕД