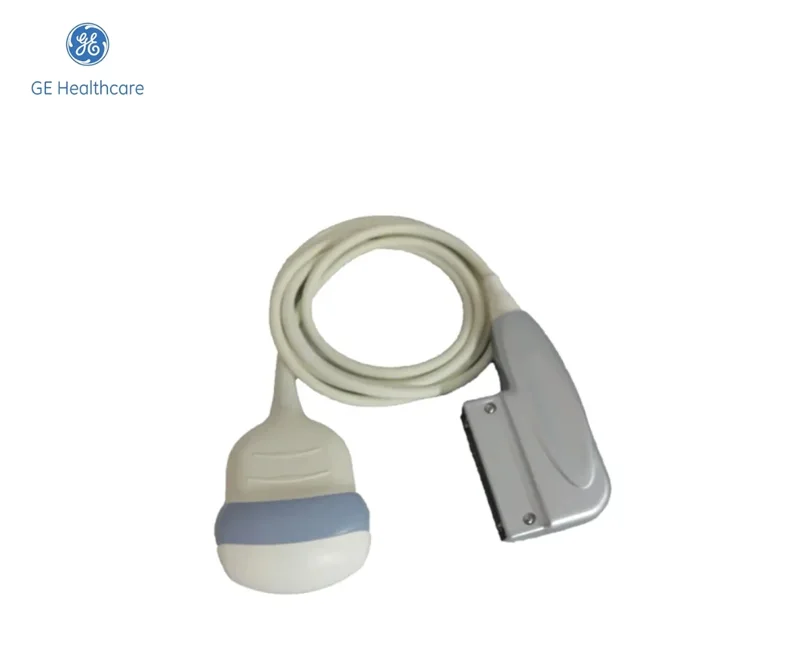
GE RAB6‑RS — широкополосный конвексный объёмный ультразвуковой датчик для наружных абдоминальных, акушерских, гинекологических и педиатрических исследований. В заводском руководстве Voluson Signature для исполнения H48691LP указана рабочая полоса 2–8 МГц, двумерный сектор 90° и объёмное поле 90° × 85°. Модель предназначена для сочетания обычной визуализации с 3D/4D в поддерживаемой системе.
RAB6‑RS следует отличать от RAB6‑D, RAB4‑8‑D и RAB2‑6‑RS. Суффикс является частью точного обозначения и имеет значение для подключения и программной поддержки. Похожая форма объёмной головки не подтверждает взаимозаменяемость. Датчик выбирают для конкретного аппарата Voluson с проверкой необходимого исполнения и доступных приложений.
Конвексная решётка формирует сектор, расширяющийся с глубиной. Такая геометрия помогает получать обзор внутренних органов при наружном доступе. Поле 90° относится к двумерному изображению в указанной конфигурации Signature. Объёмное поле 90° × 85° описывает пространственный охват и не является другим способом записи того же одномерного угла.
В руководстве Voluson Performance 16/18 для RAB6‑RS перечислены абдоминальные, акушерские, гинекологические и педиатрические приложения. Наружная объёмная головка позволяет оценивать органы и пространственные отношения в пределах поддерживаемых режимов. Она не является внутриполостной моделью и не заменяет эндовагинальный датчик для всех задач малого таза.
В Performance 16/18 для RAB6‑RS также указаны широкополосная многочастотная работа и функция HiPen. Доступность этих возможностей проверяют в конкретной системе и пресете. Название функции не является обещанием гарантированного изображения на любой глубине. Итог оценивают по реальному сигналу и поставленной диагностической задаче.
При получении отдельного объёма сохраняется пространственный массив, который можно анализировать в поддерживаемых представлениях. Он отличается от одного статичного кадра. Если требуется последующий выбор плоскостей, необходимо сохранить соответствующие исходные данные, а не только иллюстрацию. Этот вопрос следует решить при настройке рабочего процесса и архива.
Размер блока определяют по интересующей анатомии и нужным ориентирам. Слишком тесный захват может отсечь часть структуры. Слишком большой включает лишние данные и усложняет анализ. После получения проверяют непрерывность контуров, видимость границ и отсутствие значимых артефактов. Сам факт успешного завершения захвата аппаратом не подтверждает диагностическую достаточность. При передаче объёма на другую рабочую станцию отдельно проверяют возможность открыть исходный массив: доступность обычного изображения в архиве ещё не означает поддержку пространственной обработки.
Мультипланарный просмотр позволяет сопоставлять срезы внутри одного массива. Однако выбранная плоскость должна соответствовать анатомическому вопросу. Неверное направление может создавать убедительный, но неинформативный вид. Поэтому реконструкцию проверяют по опорным данным, а измерения выполняют в корректно ориентированном представлении.
Режим 4D показывает последовательность объёмов во времени. Он применяется, когда важна динамика пространственной картины. Объёмная частота отличается от кадровой частоты 2D и зависит от глубины, размера области и настроек. Универсальный предел для всех платформ и протоколов не заявляется: его нельзя заимствовать у соседней модели.
При настройке соотносят временную детализацию, пространственный охват и качество данных. Очень большой блок может быть менее удобен для быстрого движения, а чрезмерно узкий способен исключить часть анатомии. Плавность картинки не должна достигаться ценой потери необходимой информации. Выбор режима определяется задачей исследования.
Движение во время получения объёма может создавать разрывы и несоответствия между участками. Такие изменения необходимо отличать от реальной формы структуры. Полезно сопоставлять несколько плоскостей и повторяемость признака. Если качество массива недостаточно, требуется новое получение данных или другой подход, а не только изменение рендеринга.
Для RAB6‑RS руководство Performance 16/18 перечисляет CFM, MCFM, HD-Flow, энергетический и импульсноволновой допплер, а также AutoScale. Эти функции относятся к работе конкретного комплекса. Их наличие не следует автоматически переносить на любую систему с похожим названием Voluson. При подборе проверяют программу и активацию необходимых режимов.
В перечне опций Performance 16/18 активация RAB6‑RS указана отдельно. Поэтому важно проверить не только возможность физического подключения, но и программную готовность системы. Также отдельно оценивают пакет объёмной визуализации и дополнительные приложения.
Когда объёмная запись допускает повторное построение сечения
На дисплее объёмное представление может выглядеть одинаково в том случае, когда сохранён массив данных, и когда экспортирована подготовленная визуализация. Разница проявляется при повторном открытии: новый срез можно построить лишь при наличии необходимых исходных данных и приложения для их обработки. В описании разграничивают получение объёма, просмотр и последующий экспорт.
Для проверки сохраняют исследование тестового объекта и открывают его из той среды, где с результатом будет работать второй специалист. Перестроение плоскости должно выполняться после повторного открытия, а не только во время первичного получения. Сохраняют сведения о датчике, приложении и формате переданного объекта. Такой опыт позволяет обнаружить потерю функциональности на участке экспорта.
Сведения об исполнении
| Параметр или вопрос | Значение и условия из описания |
|---|---|
| Performance16/18 | 3D/4D,CFM,MCFM,HD-Flow,Power,PW,AutoScale,HiPen при поддерживаемой конфигурации |
| Поле Signature | 2D90°;объём90°×85° |
| Исполнение Signature | H48691LP |
| Полоса Signature | 2–8 МГц |
| Активация Performance16/18 | RAB6-RS указана отдельной опцией |
| Применения | Абдоминальные,акушерские,гинекологические,педиатрические |
| Материал и геометрия | Пластиковый,многоугловой |
| Направляющие | Только предусмотренные CIVCO |
| Повторное применение | Многоразовым является только кронштейн |
Разбор практической ситуации
При разборе рабочего архива сначала выбирают новый срез, которого не было на исходном экране демонстрации. Если программа может лишь вращать готовую иллюстрацию, опыт не подтверждает доступ к исходному объёму. Затем проверяют копию на другом рабочем месте. Так разделяются три уровня: визуальное представление, доступ к данным и лицензированная возможность их обработки.
Высокая частота отображения последовательности также не доказывает получение такого же количества независимых объёмов. Для временного анализа потребуются действительные метки приобретения и описание режима. Номера кадров видеоплеера не заменяют эту информацию.
Как согласовать направляющую и плоскость визуализации
В интервенционной конфигурации нужно связать рабочую поверхность, геометрию направляющей и выбранную плоскость изображения. Разметка на экране и механическое положение принадлежности относятся к разным частям системы. Совместимость оценивают для конкретного датчика, варианта крепления и программного режима. Параметры учебной проверки не определяют методику вмешательства.
Тестовая мишень позволяет увидеть, совпадает ли плоскость регистрации с механически заданным направлением принадлежности. Проверку документируют для выбранного положения, глубины и режима. Если изображение контрольного элемента лучше в одном повороте головки, это ещё не означает правильную установку всех механических частей. Маркировку фиксатора и положение направляющей проверяют независимо.
Как проверить допплеровский канал в конкретной комплектации
Цветовое картирование, импульсный и непрерывноволновой спектральные режимы решают разные задачи регистрации движения. Название базовой системы не определяет автоматически, какой канал открыт на конкретном датчике. Для оценки комплектации понадобятся сочетание платформы, версии приложения и преобразователя, а также вид исходного материала, который можно сохранить после исследования.
Полезная проверка на учебной записи — изменить только положение нулевой линии и сравнить его с изменением частоты повторения посылок. В первом случае меняется распределение доступной шкалы по сторонам от нуля. Во втором меняются условия временной выборки. Из-за похожего визуального результата эти действия легко спутать, если хранить один кадр без параметров.
Какие характеристики можно сопоставить
| Признак | Оборудование | Формулировка в техническом описании |
|---|---|---|
| Применения | GE RAB6-RS — конвексный объёмный УЗИ-датчик 3D/4D | Абдоминальные,акушерские,гинекологические,педиатрические |
| Применения | GE RAB4-8-D — конвексный объёмный УЗИ-датчик | Абдоминальные,OB/GYN,педиатрия,урология — Абдоминальные,OB/GYN |
Исполнение Signature
Для GE RAB6-RS в описании приведено «H48691LP» (Исполнение Signature). Базовый состав, поддерживаемая опция и фактически установленная опция — три разные записи. При чтении спецификации сохраняют оригинальное обозначение компонента и его статус. Если функция зависит сразу от принадлежности и программы, проверка одной строки не завершает идентификацию. Для обсуждения рабочего места связывают комплект с наблюдаемым результатом конкретной операции.
Материал и геометрия
Для GE RAB6-RS в описании приведено «Пластиковый,многоугловой» (Материал и геометрия). Состав и конструкция рабочей части могут определять её механическое поведение, допустимую обработку и порядок осмотра. Даже одинаковое название основного материала не описывает все покрытия, клеевые соединения и границы погружения. Информацию о материале читают вместе с инструкцией на готовое изделие. Свойства сырья не заменяют подтверждённых свойств собранного узла.
Пример из раздела · GE RAB4-8-D
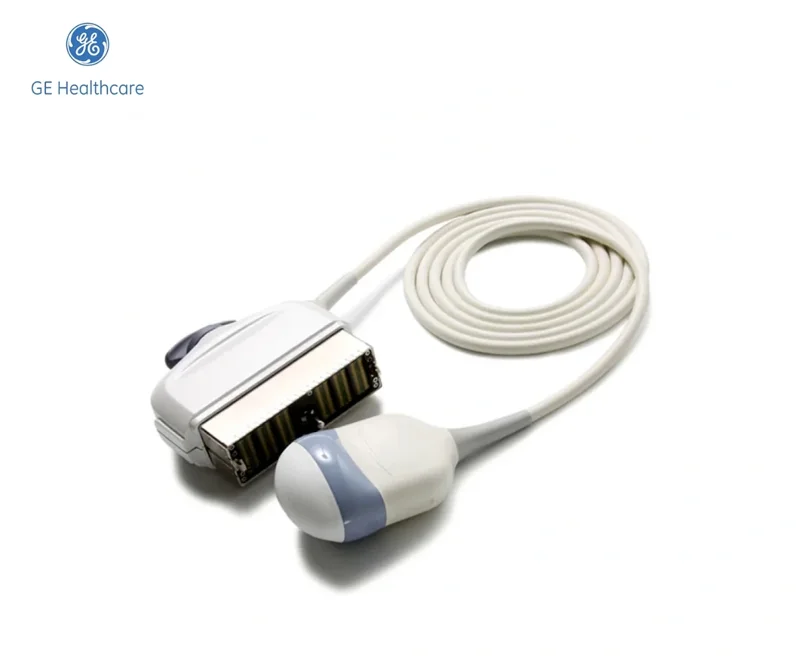
RAB4‑8‑D не следует подменять RAB6‑D, RAB6‑RS или другими преобразователями серии RAB. Суффикс является частью точного обозначения, связанного с исполнением и системной совместимостью. Общий внешний вид объёмной головки не подтверждает одинаковую частоту, поле обзора или коннектор. Для подбора необходима конкретная модель аппарата и поддерживаемый вариант датчика.
Объёмное сканирование также нельзя автоматически приравнивать к матричной технологии. Существуют разные способы получения пространственного массива, и название 4D само по себе не определяет архитектуру. Для RAB4‑8‑D важны подтверждённые функции совместимой системы и её программные приложения. Нельзя переносить возможности другого матричного преобразователя только по наличию трёхмерного изображения.
Отдельный 3D-захват сохраняет пространственный массив в пределах выбранной области. Он позволяет анализировать разные плоскости после получения данных. Это отличается от сохранения одного 2D-кадра, в котором остаётся только конкретный срез. Если планируется последующий пространственный разбор, необходимо сохранять соответствующий объект, а не только готовую картинку.
При мультипланарном просмотре важно понимать взаимное положение плоскостей. Неправильно выбранное направление может создать неинформативный срез, хотя сам объём получен качественно. Поэтому реконструкцию соотносят с опорной анатомией. Измерение должно быть выполнено в корректной плоскости и оставаться проверяемым по сохранённым изображениям.
Режим 4D представляет последовательность объёмов во времени. Он нужен, когда важна динамика пространственной картины. Его не следует путать с обычной кадровой частотой 2D. Скорость зависит от области, глубины, качества и конфигурации системы. Универсальное максимальное значение для всех аппаратов и протоколов здесь не обещается.
Пример из раздела · GE RAB6-D
Для RAB6-D на LOGIQ Fortis производитель указывает 2–8 МГц. В описании этот диапазон привязан к конкретной системе. Если датчик рассматривается для другого аппарата, необходима проверка его собственной технической таблицы. Нельзя объединять разрозненные значения из разных платформ и выдавать полученный интервал за единую характеристику любого сочетания оборудования с этим преобразователем.
Объёмное исследование начинается с получения акустических данных, достаточных для выбранной задачи. Поиск области, оценка доступности структуры и контроль исходного представления имеют самостоятельное значение. Трёхмерная реконструкция не создаёт отсутствующую информацию и не устраняет любую акустическую тень. Поэтому качество и полнота исходного сбора остаются важными даже при наличии развитых инструментов отображения.
При работе с RAB6-D аппарат организует получение и обработку пространственного набора. Последующий вид зависит от того, какие данные вошли в объём и какие операции поддерживает система. Движение и изменение акустического контакта могут влиять на результат. Эти факторы следует учитывать при выборе оборудования и оценке демонстрации, не приписывая все особенности изображения только модели датчика.
Трёхмерный набор позволяет рассматривать пространственные отношения в пределах полученных данных. Обозначение 4D добавляет обновление объёмного представления во времени. Это не то же самое, что обычная двумерная видеопетля. Скорость, охват и доступные инструменты зависят от платформы и настроек; конкретную производительность нельзя вывести из самого названия RAB6-D или общего термина Real-Time 4D.
Настройки пространственного отображения могут изменять визуальный вид структуры, выделение поверхности и характер представления отдельных областей. Они помогают организовать просмотр, но не добавляют новых акустических измерений. Поэтому эффектное изображение не является самостоятельным подтверждением диагностической полноты. Важны исходные данные и возможность выполнять предусмотренную клиническую оценку средствами конкретного рабочего места.
Вопросы для проверки
| Вопрос | Что зафиксировать | Что может исказить вывод |
|---|---|---|
| Что остаётся доступным после передачи? | Исходный объём, новый срез и идентификатор серии | Видеофайл как подтверждение наличия исходного объёма |
| Что определяет траекторию? | Исполнение направляющей, датчик и настройки отображения | Выбор по одной видимой пунктирной линии |
| Какой режим фактически доступен? | Названия режимов в выбранной комбинации системы и датчика | Слово «допплер» без уточнения канала |
Особенности конструкции и работы · GE RAB6-RS
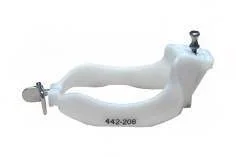
В руководстве Performance 16/18 для RAB6‑RS указан комплект 442-208. Он представляет собой пластиковую многоугловую биопсийную принадлежность, для которой разрешены предусмотренные производителем CIVCO направляющие. Многоразовым является только кронштейн. Это важное различие: нельзя считать весь набор пригодным для повторного использования по внешнему виду.
Поддержка RAB6‑RS подтверждена материалами Voluson Signature, включая S8, и руководством Performance 16/18. Для конкретного аппарата проверяют поколение, разъём и программную конфигурацию. Нельзя распространять поддержку на всю линейку без проверки. Обозначение RAB6‑D относится к другому изделию и не заменяет суффикс RS.