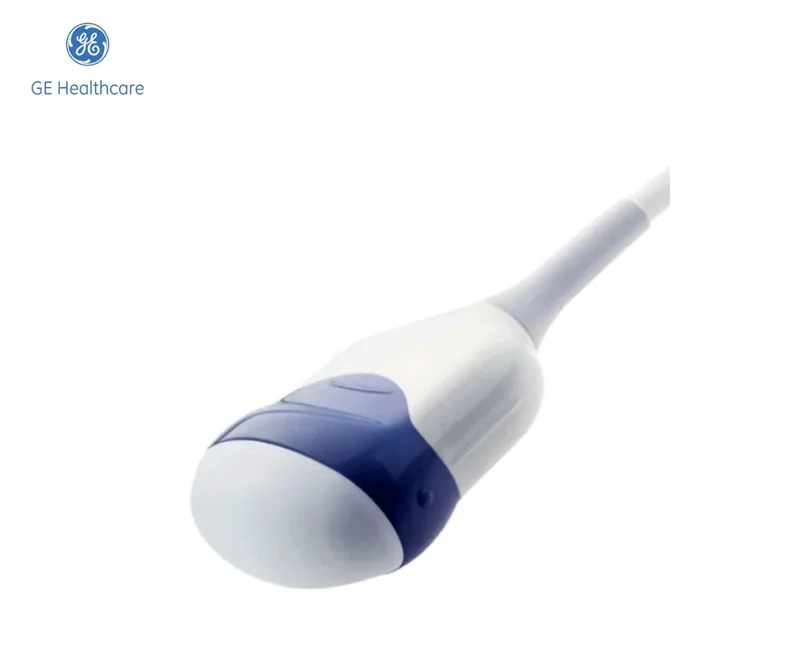
GE RAB6-D — широкополосный конвексный ультразвуковой преобразователь для получения объёмных данных в реальном времени. В руководстве LOGIQ Fortis он указан как Real-Time 4D probe с диапазоном 2–8 МГц и полем обзора 80°. Подтверждённые направления включают абдоминальные, акушерские, гинекологические и педиатрические исследования. Назначение реализуется в составе соответствующей ультразвуковой системы и предусмотренного программного оснащения.
Модель предназначена для наружного доступа. Её нельзя смешивать с внутриполостными объёмными преобразователями, несмотря на общее обозначение 4D. Также важно сохранять суффикс D: RAB6-RS является другим исполнением. Форма головки и совпадение основной части названия не подтверждают взаимозаменяемости изделий.
При формировании набора полезно определить, для каких исследований действительно требуется объёмный преобразователь, а где основную работу выполняет обычный конвексный датчик. Это разные роли внутри кабинета. Наличие RAB6-D не отменяет потребности в других типах датчиков при соответствующей нагрузке. Оснащение подбирают по перечню задач, а не по предположению, что 4D автоматически заменяет все варианты двумерной визуализации.
В строке RAB6-D для Fortis приведено поле FOV 80°. Это отдельная характеристика, которую не следует смешивать с объёмным углом сбора или размером контактной поверхности. В техническом задании важно уточнять смысл каждого параметра. Если требуется определённый объёмный охват, его согласуют по документации конкретной системы, а не рассчитывают из обычного поля одним универсальным правилом.
Трёхмерный набор позволяет рассматривать пространственные отношения в пределах полученных данных. Обозначение 4D добавляет обновление объёмного представления во времени. Это не то же самое, что обычная двумерная видеопетля. Скорость, охват и доступные инструменты зависят от платформы и настроек; конкретную производительность нельзя вывести из самого названия RAB6-D или общего термина Real-Time 4D.
При оценке динамической задачи полезно уточнить, какие параметры важны специалисту одновременно. Максимальная скорость при одном наборе условий не описывает поведение при любой глубине и любом объёме. В предложении следует фиксировать предусмотренную конфигурацию, а при приёмке — соответствующий сценарий. Это позволяет сравнивать функциональность по проверяемым условиям, а не по несопоставимым рекламным числам.
При сравнении комплектов полезно оценивать не только итоговую объёмную картинку, но и доступ к исходным представлениям. Если необходимы определённые инструменты реконструкции, их называют и проверяют отдельно. Так можно отличить реальное различие программных возможностей от разницы демонстрационных настроек. Для RAB6-D не предполагается автоматически наличие всех функций, встречающихся у других систем GE.
Если кабинету нужны конкретные допплеровские режимы, анализ объёма или специализированная обработка для акушерских задач, эти требования следует включить в запрос отдельно. Их доступность проверяют для сочетания RAB6-D с выбранной системой. Сам термин 4D не подтверждает любой дополнительный пакет и не заменяет список функций. Приобретение преобразователя также не означает автоматической активации всех программных лицензий.
В таблице Fortis для RAB6-D в графе Volume Navigation указано No. Следовательно, объёмный характер датчика не следует трактовать как автоматическую поддержку этой навигационной функции. Получение пространственного ультразвукового набора и навигационное сопоставление данных являются разными возможностями. Их наличие проверяют независимо, даже если оба термина содержат слово «объём».
В том же руководстве Fortis RIC5-9-D описан как объёмный микроконвексный внутриполостной датчик для акушерства, гинекологии и урологии. Для него указаны 3–10 МГц и поле 180°. У наружного RAB6-D приведены 2–8 МГц, 80° и собственный перечень применений. Эти модели решают разные задачи доступа и не являются одинаковыми вариантами одной головки.
Формат передачи результата должен соответствовать дальнейшей работе врача. Сохранённая статическая картинка, видеопоследовательность и пространственный набор дают разные возможности анализа. Если требуется повторная обработка объёма вне сканера, заранее согласуют принимающую программу и формат. Успешная отправка обычного изображения не подтверждает доступности всех операций с объёмными данными на другом компьютере.
Когда объёмная запись допускает повторное построение сечения
На дисплее объёмное представление может выглядеть одинаково в том случае, когда сохранён массив данных, и когда экспортирована подготовленная визуализация. Разница проявляется при повторном открытии: новый срез можно построить лишь при наличии необходимых исходных данных и приложения для их обработки. В описании разграничивают получение объёма, просмотр и последующий экспорт.
Для проверки сохраняют исследование тестового объекта и открывают его из той среды, где с результатом будет работать второй специалист. Перестроение плоскости должно выполняться после повторного открытия, а не только во время первичного получения. Сохраняют сведения о датчике, приложении и формате переданного объекта. Такой опыт позволяет обнаружить потерю функциональности на участке экспорта.

Сведения об исполнении
| Параметр или вопрос | Значение и условия из описания |
|---|---|
| RIC5-9-D на Fortis | Отдельный внутриполостной 4D: 3–10 МГц, поле 180° |
| RAB6-D | Наружный объёмный датчик; точное исполнение D |
| Платформа таблицы | LOGIQ Fortis, DOC2621716 |
| Диапазон | 2–8 МГц |
| Поле FOV | 80° |
| Биопсийный направитель | Одноугловой одноразовый компонент с многоразовым кронштейном |
| Volume Navigation | Нет в указанной конфигурации |
| RAB6-RS | Другая модификация; отдельная проверка поддержки |
| Программные пакеты | Нужные средства анализа и экспорта согласуют отдельно |
Разбор практической ситуации
При разборе рабочего архива сначала выбирают новый срез, которого не было на исходном экране демонстрации. Если программа может лишь вращать готовую иллюстрацию, опыт не подтверждает доступ к исходному объёму. Затем проверяют копию на другом рабочем месте. Так разделяются три уровня: визуальное представление, доступ к данным и лицензированная возможность их обработки.
Высокая частота отображения последовательности также не доказывает получение такого же количества независимых объёмов. Для временного анализа потребуются действительные метки приобретения и описание режима. Номера кадров видеоплеера не заменяют эту информацию.
Как согласовать направляющую и плоскость визуализации
В интервенционной конфигурации нужно связать рабочую поверхность, геометрию направляющей и выбранную плоскость изображения. Разметка на экране и механическое положение принадлежности относятся к разным частям системы. Совместимость оценивают для конкретного датчика, варианта крепления и программного режима. Параметры учебной проверки не определяют методику вмешательства.
Тестовая мишень позволяет увидеть, совпадает ли плоскость регистрации с механически заданным направлением принадлежности. Проверку документируют для выбранного положения, глубины и режима. Если изображение контрольного элемента лучше в одном повороте головки, это ещё не означает правильную установку всех механических частей. Маркировку фиксатора и положение направляющей проверяют независимо.
Рабочая полоса и выбор частоты для разных глубин
Указанные на корпусе частоты описывают семейство рабочих режимов. При переходе к другой глубине меняются затухание и доля полезного сигнала. Поэтому запись широкого диапазона частот требует двух уточнений: какие значения доступны в выбранном режиме и при каких условиях оценивают картину. У двух преобразователей с перекрывающимися диапазонами могут различаться апертура, фокусировка и геометрия поля.
Для мысленного опыта предположим, что скорость распространения в двух наблюдениях неизменна, а центральную частоту увеличили вдвое. Длина волны уменьшится вдвое. Из этого соотношения нельзя вывести двукратное улучшение итогового разрешения изображения: длина импульса, фокусировка, путь в среде и обработка остаются самостоятельными условиями. В сравнительной записи указывают, какое действительное изменение снимка зафиксировано на контрольной мишени.
Какие характеристики можно сопоставить
| Признак | Оборудование | Формулировка в техническом описании |
|---|---|---|
| Тип | GE RAB6-D — конвексный датчик для объёмного УЗИ 3D/4D | Широкополосный конвексный Real-Time 4D, наружный доступ |
| Тип | Конвексный объёмный 4D датчик GE RAB2-5-D | Конвексный объёмный, Real-time4D |
| RAB6-D | GE RAB6-D — конвексный датчик для объёмного УЗИ 3D/4D | Наружный объёмный датчик; точное исполнение D |
| RAB6-D | Датчики GE 3D/4D: объёмное УЗИ, модели и совместимость | Наружный объёмный — LOGIQ FORTIS DOC2621716 — 2–8 МГц; 80° |
Платформа таблицы
Для GE RAB6-D в описании приведено «LOGIQ Fortis, DOC2621716» (Платформа таблицы). Версия платформы и исполнение подключаемого узла должны быть зафиксированы одновременно. Совпадение механического соединения подтверждает только один уровень. Передача сигнала и доступность специальной функции проверяются раздельно. В случаях, когда необходимы программный пакет или адаптер, их включают в ведомость отдельными позициями и привязывают к документации конкретного исполнения.

Пример из раздела · GE RAB6-RS
При получении отдельного объёма сохраняется пространственный массив, который можно анализировать в поддерживаемых представлениях. Он отличается от одного статичного кадра. Если требуется последующий выбор плоскостей, необходимо сохранить соответствующие исходные данные, а не только иллюстрацию. Этот вопрос следует решить при настройке рабочего процесса и архива.
Размер блока определяют по интересующей анатомии и нужным ориентирам. Слишком тесный захват может отсечь часть структуры. Слишком большой включает лишние данные и усложняет анализ. После получения проверяют непрерывность контуров, видимость границ и отсутствие значимых артефактов. Сам факт успешного завершения захвата аппаратом не подтверждает диагностическую достаточность. При передаче объёма на другую рабочую станцию отдельно проверяют возможность открыть исходный массив: доступность обычного изображения в архиве ещё не означает поддержку пространственной обработки.
Мультипланарный просмотр позволяет сопоставлять срезы внутри одного массива. Однако выбранная плоскость должна соответствовать анатомическому вопросу. Неверное направление может создавать убедительный, но неинформативный вид. Поэтому реконструкцию проверяют по опорным данным, а измерения выполняют в корректно ориентированном представлении.
Режим 4D показывает последовательность объёмов во времени. Он применяется, когда важна динамика пространственной картины. Объёмная частота отличается от кадровой частоты 2D и зависит от глубины, размера области и настроек. Универсальный предел для всех платформ и протоколов не заявляется: его нельзя заимствовать у соседней модели.
Движение во время получения объёма может создавать разрывы и несоответствия между участками. Такие изменения необходимо отличать от реальной формы структуры. Полезно сопоставлять несколько плоскостей и повторяемость признака. Если качество массива недостаточно, требуется новое получение данных или другой подход, а не только изменение рендеринга.
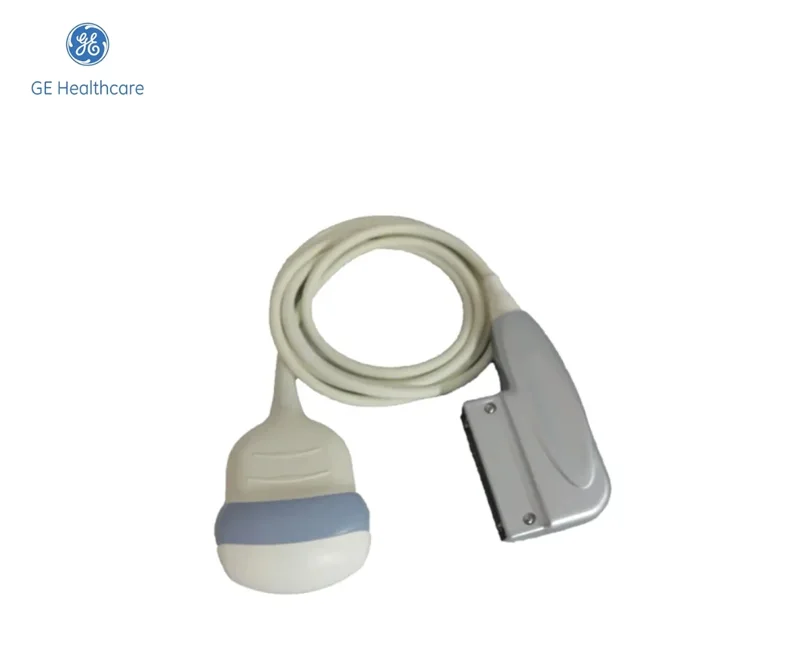
Пример из раздела · Конвексный объёмный 4D датчик GE RAB2-5-D
Четырёхмерный формат подразумевает представление объёмных данных во времени. Его рабочие параметры зависят от размера выбранной области, глубины и возможностей сканера. Чем больше данных необходимо получить и обработать, тем важнее учитывать временное разрешение. Поэтому для RAB2-5-D нельзя обещать единую скорость обновления объёмов без указания системы и настроек. При согласовании комплектации следует обсуждать требуемый сценарий, а не переносить показатели другой модели из общей линейки производителя.
В акушерстве объёмные данные могут помогать пространственно представить исследуемые структуры и сопоставить их с двухмерными проекциями. Конкретный способ анализа определяется клиническим вопросом и возможностями аппарата. При этом RAB2-5-D не следует описывать как устройство, которое само выявляет пороки развития или заменяет установленное обследование. Датчик обеспечивает получение сигнала, а диагностическое заключение формируется специалистом на основании полного исследования.
Движение пациента или исследуемой структуры может влиять на согласованность данных. Если в объёме появляются несоответствия, важно оценить качество получения, а не только менять способ визуализации. Подходящая организация исследования включает сохранение информативных сечений и понятное документирование значимых находок. При выборе комплектации обсуждают доступные инструменты анализа и привычный рабочий процесс специалистов, а не обещают универсальный результат на основании обозначения Real-time 4D.
Суффикс D сохраняют в спецификации. RAB2-6-RS является другой моделью и не может использоваться как альтернативное название RAB2-5-D. Различия могут затрагивать разъём, геометрию, характеристики и системную поддержку. Если в прежней заявке или каталоге смешаны обозначения, правильным ориентиром становится точная маркировка и документация выбранного изделия. Визуальное сходство головок не заменяет идентификацию и не доказывает прямую взаимозаменяемость.
Вопросы для проверки
| Вопрос | Что зафиксировать | Что может исказить вывод |
|---|---|---|
| Что остаётся доступным после передачи? | Исходный объём, новый срез и идентификатор серии | Видеофайл как подтверждение наличия исходного объёма |
| Что определяет траекторию? | Исполнение направляющей, датчик и настройки отображения | Выбор по одной видимой пунктирной линии |
| Как проверить частотную настройку? | Пресет, глубина и пара сохранённых изображений | Сопоставление одного максимального числа на этикетке |
Особенности конструкции и работы · GE RAB6-D
Для практического выбора имеет значение, помещается ли нужная область в выбранную конфигурацию получения данных. Больший охват не всегда является единственным приоритетом: одновременно учитывают детализацию и динамику. При демонстрации оценивают соответствующий рабочий сценарий. Сравнение разных систем по одному максимальному углу без одинаковых условий не показывает, насколько удобно будет выполнять конкретное исследование.
Если учреждению требуется именно навигационная конфигурация, подбирают систему, преобразователь и дополнительные компоненты, для которых она подтверждена. Нельзя добавить такую возможность в описание RAB6-D только потому, что аппарат поддерживает её с другим датчиком. Чёткое разделение функций предотвращает неверное ожидание от комплекта и позволяет корректно подготовить требования для закупки или дооснащения.
Такую часть комплектации удобно проверять на согласованном примере: получить набор, сохранить его, открыть в предусмотренной среде и выполнить необходимые действия. Это проверка рабочего процесса системы, а не отдельная характеристика RAB6-D. Результат помогает согласовать требования к архиву и программам без обещания функций, которые не следуют непосредственно из конструкции датчика.