GE RAB2-5-D — конвексный объёмный ультразвуковой датчик для абдоминальных, акушерских и гинекологических исследований на совместимых системах GE. Модель предназначена для получения двухмерных изображений и объёмных данных в составе поддерживаемой конфигурации. В заводском руководстве LOGIQ E9 для неё указаны диапазон 1–5 МГц и поле обзора 85°. Это самостоятельное исполнение семейства RAB: характеристики RAB2-6-RS, RAB4-8-D и RAB6-D нельзя автоматически переносить на RAB2-5-D.
Объёмный датчик выбирают, когда врачу необходимо не только получить отдельное сечение, но и работать с пространственными данными исследуемой области. Возможность такого анализа определяется всей системой: преобразователем, программной версией, установленными объёмными пакетами и средствами сохранения результатов. Поэтому при подборе GE RAB2-5-D важно сформулировать клиническую задачу и назвать конкретный аппарат. Краткая запись «датчик 4D» не описывает требуемую комплектацию достаточно точно.
Поле 85° в руководстве LOGIQ E9 относится к акустическому обзору модели. Оно не является автоматически полным описанием объёмного сектора в двух направлениях. Для объёмного получения данных важны отдельные настройки области и угла сканирования на аппарате. В кратких описаниях эти характеристики нередко объединяют, но для технического задания их лучше разделять. Это позволяет сравнивать системы по реальной области визуализации и избежать ошибочного ожидания одинакового объёма при любых настройках.
При двухмерном исследовании врач работает с выбранной плоскостью, перемещая датчик и меняя её положение. Объёмный набор содержит пространственную информацию, которую совместимая система может представить несколькими способами. Это позволяет соотнести отдельные сечения и рассмотреть взаимное расположение структур. Практический смысл технологии заключается в дополнительной информации для конкретного клинического вопроса. Само по себе наличие трёхмерного изображения не подтверждает более высокую диагностическую точность во всех ситуациях.
Четырёхмерный формат подразумевает представление объёмных данных во времени. Его рабочие параметры зависят от размера выбранной области, глубины и возможностей сканера. Чем больше данных необходимо получить и обработать, тем важнее учитывать временное разрешение. Поэтому для RAB2-5-D нельзя обещать единую скорость обновления объёмов без указания системы и настроек. При согласовании комплектации следует обсуждать требуемый сценарий, а не переносить показатели другой модели из общей линейки производителя.
Качество объёма определяется качеством исходного акустического сигнала. Затенение, недостаточный контакт или движение могут ограничивать информативность полученных данных. Последующая обработка не восстанавливает отсутствующие анатомические сведения автоматически. Для врача важно оценить исходные сечения и убедиться, что интересующая область действительно представлена. Объёмная визуализация дополняет профессиональную интерпретацию, а не заменяет её эффектным способом отображения поверхности.
В объёмном исследовании важно выбрать область, которая действительно отвечает задаче. Чрезмерно большой сектор может включать ненужные структуры и усложнять последующий анализ. Слишком узкая область, напротив, рискует исключить важный анатомический ориентир. Подбор выполняется специалистом по изображению и возможностям платформы. Для RAB2-5-D это часть рабочего процесса, а не отдельная аппаратная функция с единственным фиксированным значением.
После получения данных необходимо сохранять понятную пространственную ориентацию. Несколько реконструированных плоскостей полезны только тогда, когда врач понимает их взаимное положение и отношение к анатомии. Средства поворота, выбора сечения и отображения зависят от программного обеспечения сканера. При обучении полезно разбирать конкретные задачи: что нужно увидеть, какой объём для этого получить и как проверить результат по исходным изображениям. Такой подход делает объёмную технологию содержательным диагностическим инструментом.
Движение пациента или исследуемой структуры может влиять на согласованность данных. Если в объёме появляются несоответствия, важно оценить качество получения, а не только менять способ визуализации. Подходящая организация исследования включает сохранение информативных сечений и понятное документирование значимых находок. При выборе комплектации обсуждают доступные инструменты анализа и привычный рабочий процесс специалистов, а не обещают универсальный результат на основании обозначения Real-time 4D.
Перед согласованием комплекта можно подготовить краткую матрицу требований: какие исследования выполняются регулярно, какая глубина и область интереса характерны для работы, нужны ли объёмные данные для повторного анализа и требуется ли направитель. Затем каждое требование сопоставляют с возможностями конкретной системы и RAB2-5-D. Это не заменяет клиническое решение, но помогает сформировать проверяемую техническую спецификацию.
Когда объёмная запись допускает повторное построение сечения
На дисплее объёмное представление может выглядеть одинаково в том случае, когда сохранён массив данных, и когда экспортирована подготовленная визуализация. Разница проявляется при повторном открытии: новый срез можно построить лишь при наличии необходимых исходных данных и приложения для их обработки. В описании разграничивают получение объёма, просмотр и последующий экспорт.
Для проверки сохраняют исследование тестового объекта и открывают его из той среды, где с результатом будет работать второй специалист. Перестроение плоскости должно выполняться после повторного открытия, а не только во время первичного получения. Сохраняют сведения о датчике, приложении и формате переданного объекта. Такой опыт позволяет обнаружить потерю функциональности на участке экспорта.

Сведения об исполнении
| Параметр или вопрос | Значение и условия из описания |
|---|---|
| Навигация иобъём | Разные технологии;4Dнеравнозначно Volume Navigation |
| Объёмные функции | По версии и программному оснащению системы |
| Диапазон | 1–5 МГц |
| Поле обзора | 85° |
| LOGIQ E9 | Точный RAB2-5-D в заводскомguide |
| Voluson E6/E8 Expert | H48651MN в перечне; проверкаверсии |
| RAB4-8-D на LOGIQ E9 | 2–8 МГц,90°; другая модель |
| RAB2-6-RS | Иноеисполнение, не другое название RAB2-5-D |
| Тип | Конвексный объёмный, Real-time4D |
Разбор практической ситуации
При разборе рабочего архива сначала выбирают новый срез, которого не было на исходном экране демонстрации. Если программа может лишь вращать готовую иллюстрацию, опыт не подтверждает доступ к исходному объёму. Затем проверяют копию на другом рабочем месте. Так разделяются три уровня: визуальное представление, доступ к данным и лицензированная возможность их обработки.
Высокая частота отображения последовательности также не доказывает получение такого же количества независимых объёмов. Для временного анализа потребуются действительные метки приобретения и описание режима. Номера кадров видеоплеера не заменяют эту информацию.
Рабочая поверхность датчика и доступ к области исследования
Доступ ограничивает та часть головки, которая должна соприкасаться с поверхностью. Консоль может поддерживать нужный вид изображения, но это ещё не определяет, поместится ли рабочая часть датчика в выбранном окне. У линейной решётки сравнивают длину апертуры и форму корпуса; у конвексной существенны кривизна и форма расходящегося поля. Размер изображения на мониторе сам по себе почти ничего не говорит о площади контакта.
На фантоме одна и та же пара мишеней хорошо видна при ровной установке, но исчезает у края рабочей поверхности. Возможны разные объяснения: недостаточный акустический контакт, изменение угла или иная геометрия поля. Чтобы их разделить, возвращаются к исходной позиции, сохраняют настройки и меняют только положение головки. В результате получают две сопоставимые записи с указанной плоскостью, а не два произвольных кадра из разных пресетов.
Рабочая полоса и выбор частоты для разных глубин
Указанные на корпусе частоты описывают семейство рабочих режимов. При переходе к другой глубине меняются затухание и доля полезного сигнала. Поэтому запись широкого диапазона частот требует двух уточнений: какие значения доступны в выбранном режиме и при каких условиях оценивают картину. У двух преобразователей с перекрывающимися диапазонами могут различаться апертура, фокусировка и геометрия поля.
Для мысленного опыта предположим, что скорость распространения в двух наблюдениях неизменна, а центральную частоту увеличили вдвое. Длина волны уменьшится вдвое. Из этого соотношения нельзя вывести двукратное улучшение итогового разрешения изображения: длина импульса, фокусировка, путь в среде и обработка остаются самостоятельными условиями. В сравнительной записи указывают, какое действительное изменение снимка зафиксировано на контрольной мишени.
Какие характеристики можно сопоставить
| Признак | Оборудование | Формулировка в техническом описании |
|---|---|---|
| Тип | Конвексный объёмный 4D датчик GE RAB2-5-D | Конвексный объёмный, Real-time4D |
| Тип | GE RAB6-D — конвексный датчик для объёмного УЗИ 3D/4D | Широкополосный конвексный Real-Time 4D, наружный доступ |
| Применение | Конвексный объёмный 4D датчик GE RAB2-5-D | Абдоминальные, акушерские, гинекологические исследования |
| Применение | Внутриполостной объёмный датчик GE RIC5-9-RS | Акушерство, гинекология, урология |
| Диапазон | Конвексный объёмный 4D датчик GE RAB2-5-D | 1–5 МГц |
| Диапазон | Конвексный УЗИ-датчик GE C1-6-D XDclear | 1–6 МГц |
Навигация иобъём
Для Конвексный объёмный 4D датчик GE RAB2-5-D в описании приведено «Разные технологии;4Dнеравнозначно Volume Navigation» (Навигация иобъём). Показатель вместимости может относиться к физическому объёму, доступной его части или объёму одной рабочей операции. Эти определения проверяют по обозначению узла и режиму. Когда на практике важен оборот за смену, одной вместимости недостаточно: приходится учитывать подготовку, загрузку, неполное заполнение и время до следующего использования.

Пример из раздела · GE RAB6-D
GE RAB6-D — широкополосный конвексный ультразвуковой преобразователь для получения объёмных данных в реальном времени. В руководстве LOGIQ Fortis он указан как Real-Time 4D probe с диапазоном 2–8 МГц и полем обзора 80°. Подтверждённые направления включают абдоминальные, акушерские, гинекологические и педиатрические исследования. Назначение реализуется в составе соответствующей ультразвуковой системы и предусмотренного программного оснащения.
Модель предназначена для наружного доступа. Её нельзя смешивать с внутриполостными объёмными преобразователями, несмотря на общее обозначение 4D. Также важно сохранять суффикс D: RAB6-RS является другим исполнением. Форма головки и совпадение основной части названия не подтверждают взаимозаменяемости изделий.
В строке RAB6-D для Fortis приведено поле FOV 80°. Это отдельная характеристика, которую не следует смешивать с объёмным углом сбора или размером контактной поверхности. В техническом задании важно уточнять смысл каждого параметра. Если требуется определённый объёмный охват, его согласуют по документации конкретной системы, а не рассчитывают из обычного поля одним универсальным правилом.
Объёмное исследование начинается с получения акустических данных, достаточных для выбранной задачи. Поиск области, оценка доступности структуры и контроль исходного представления имеют самостоятельное значение. Трёхмерная реконструкция не создаёт отсутствующую информацию и не устраняет любую акустическую тень. Поэтому качество и полнота исходного сбора остаются важными даже при наличии развитых инструментов отображения.
При работе с RAB6-D аппарат организует получение и обработку пространственного набора. Последующий вид зависит от того, какие данные вошли в объём и какие операции поддерживает система. Движение и изменение акустического контакта могут влиять на результат. Эти факторы следует учитывать при выборе оборудования и оценке демонстрации, не приписывая все особенности изображения только модели датчика.
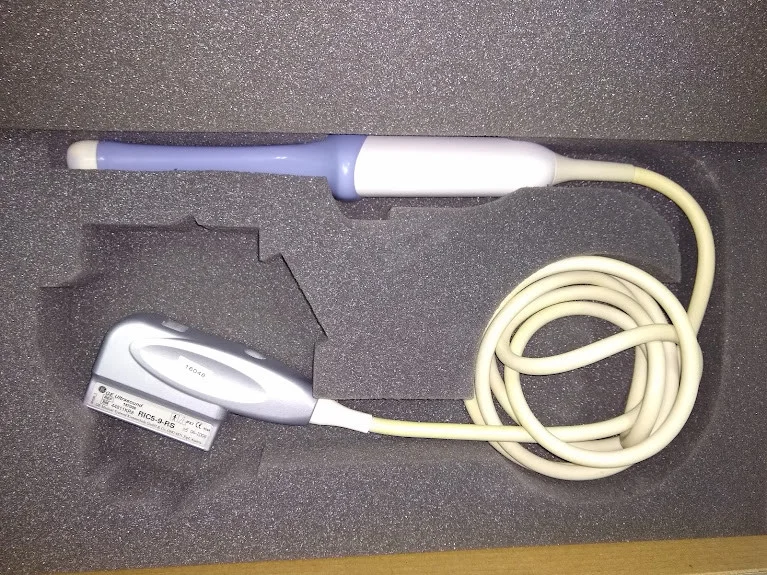
Пример из раздела · Внутриполостной объёмный датчик GE RIC5-9-RS
GE RIC5-9-RS — внутриполостной ультразвуковой преобразователь для двухмерного и объёмного исследования на совместимых системах Voluson i и Voluson e. Модель предназначена для акушерских, гинекологических и урологических задач. Её принципиальное отличие от обычного внутриполостного датчика заключается в возможности получать пространственный массив данных, который система использует для трёхмерного представления и последовательного обновления объёмов в режиме 4D.
В акушерско-гинекологическом кабинете такой формат позволяет работать не только с изображением выбранного сечения, но и с взаимным расположением структур внутри зарегистрированного объёма. При достаточном качестве исходных данных врач может рассматривать согласованные плоскости, менять их ориентацию и документировать пространственные отношения. Это дополняет последовательное двухмерное исследование; наличие объёмного режима не отменяет необходимости получить информативное исходное изображение и оценить исследуемую область обычными методами.
Третий вариант — использование переносного Voluson в разных кабинетах. Помимо совместимости, важны безопасное перемещение датчика, размещение кабеля и выделенное место для обработанного изделия. Компактность сканера не делает объёмную головку менее чувствительной к механическим повреждениям. В организационном плане необходимо различать хранение чистого датчика, транспортирование после исследования и подготовку к следующему применению.
При функциональной приёмке двухмерный и объёмный режимы проверяются раздельно. Работоспособность серошкального изображения ещё не подтверждает исправность получения пространственного массива. На подходящем тестовом объекте оценивают равномерность изображения, устойчивость подключения, получение объёма и повторное открытие сохранённых данных. Проверку проводят по установленной методике, сохраняя результаты для последующих сравнений.
Вопросы для проверки
| Вопрос | Что зафиксировать | Что может исказить вывод |
|---|---|---|
| Что остаётся доступным после передачи? | Исходный объём, новый срез и идентификатор серии | Видеофайл как подтверждение наличия исходного объёма |
| Какая часть головки ограничивает доступ? | Размер рабочей поверхности, форма корпуса и плоскость наблюдения | Проверка только по диагонали изображения |
| Как проверить частотную настройку? | Пресет, глубина и пара сохранённых изображений | Сопоставление одного максимального числа на этикетке |
Особенности конструкции и работы · Конвексный объёмный 4D датчик GE RAB2-5-D
RAB2-5-D указан в заводском руководстве LOGIQ E9. В справочнике Voluson модель с кодом H48651MN также включена в перечень для Voluson E6 и E8 Expert. Эти записи подтверждают конкретные направления подбора, но не означают универсальное подключение ко всем аппаратам соответствующих серий. Перед поставкой уточняют аппаратное исполнение, программную версию и наличие необходимых объёмных функций. Для действующего сканера полезно предоставить полные данные маркировки.
Объёмное сканирование также не следует смешивать с навигацией по совмещённым изображениям. В руководстве LOGIQ E9 для RAB2-5-D в графе Volume Navigation указано отсутствие этой функции. Это не противоречит возможности получать объёмные ультразвуковые данные: речь идёт о разных технологиях. Такое разграничение полезно при составлении технического задания, особенно если отделение планирует вмешательства с дополнительной навигацией и ожидает от слова «объёмный» больше, чем фактически предоставляет конфигурация.