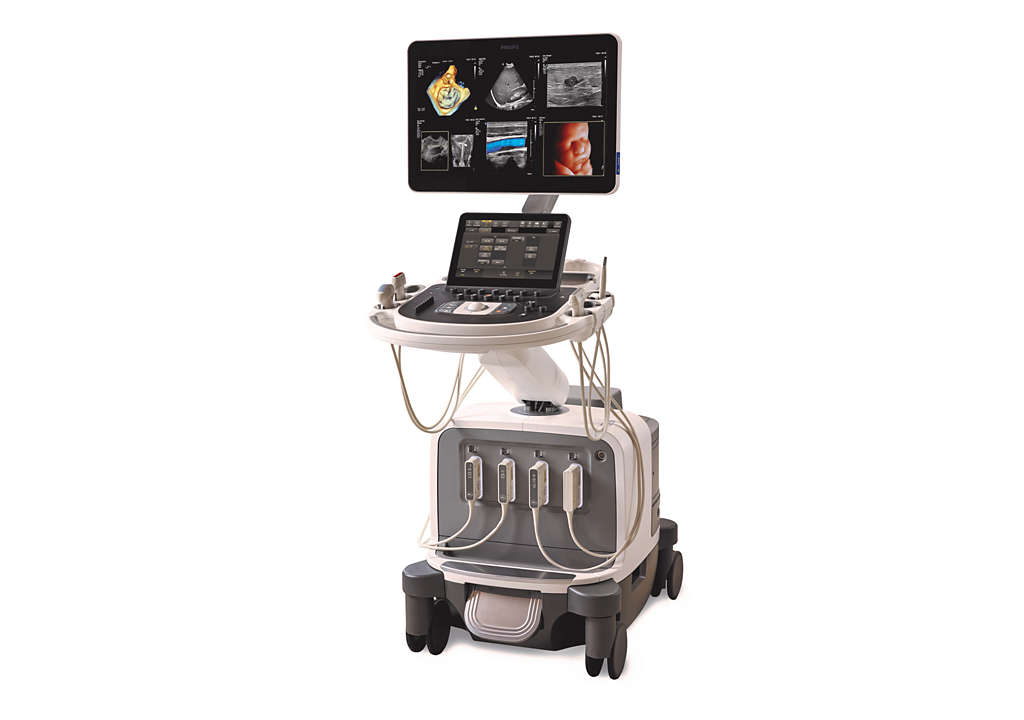
Совмещение ультразвукового изображения с КТ или МРТ, часто называемое fusion imaging, связывает текущую плоскость УЗ-сканирования с ранее полученным объёмом другой модальности. При движении датчика система показывает соответствующее сечение КТ или МРТ рядом либо в наложении. Это помогает сопоставлять анатомию, но точность результата зависит от регистрации координат, отслеживания датчика и изменений положения и формы органов.
Главное ограничение состоит в различии времени: ультразвук показывает текущую ситуацию, а КТ или МРТ — состояние на момент предыдущего исследования. Совмещение не превращает старый объём в новое измерение. Поэтому уверенное визуальное наложение требует проверки независимых ориентиров, особенно в интересующей области. Материал объясняет технические принципы и контроль ошибок, не являясь инструкцией пункции или другого вмешательства.
Какие координаты связывает система
КТ или МРТ представлены объёмом с собственной системой координат. Ультразвуковой датчик формирует плоскость или объём в другой системе. Для совместного отображения нужно определить преобразование между ними и знать текущее положение преобразователя. В некоторых системах для этого используют электромагнитный датчик положения, закреплённый на УЗ-датчике, либо встроенное отслеживание.
Положение внешнего сенсора ещё не является положением ультразвуковой плоскости. Между ними есть известное геометрическое соотношение, связанное с креплением, моделью датчика и калибровкой. Если сенсор сместился или установлен не так, как предусмотрено, изображение может отображаться в неверных координатах. Поэтому механическое крепление является частью измерительной цепи, а не просто удобным держателем.
Регистрация сопоставляет общие ориентиры или другие признаки двух наборов данных. После неё движение датчика переводится в соответствующий срез исходного объёма. Красивое синхронное движение двух окон доказывает работу отображения, но не подтверждает правильность преобразования. Для проверки нужны ориентиры, которые не сводятся к тем же точкам, по которым подгоняли совмещение.
Жёсткая и деформируемая регистрация
Жёсткая модель использует перемещение и поворот без изменения формы объёма. Она подходит для определённых условий, но не описывает все деформации мягких тканей. Если орган изменил форму из-за дыхания, положения тела или давления датчика, одна общая поправка не обеспечит одинаковое совпадение во всех областях.
Деформируемые методы допускают пространственно неоднородное преобразование. Их возможности зависят от модели и исходных данных, а применение должно соответствовать назначению программы. Визуальное улучшение совпадения не гарантирует физическую достоверность каждого локального изменения. Для измерений и навигации важно понимать, какие данные преобразованы и какие ограничения относятся к производному изображению.
Локальная ручная корректировка может улучшать соответствие около интересующей области, одновременно ухудшая его дальше. Поэтому после изменения регистрации проверяют не только выбранный ориентир, но и окружающие структуры. Нельзя считать точность глобальной только потому, что одна точка совпала идеально. Ошибка регистрации обычно неоднородна в пространстве.
| Компонент процесса | Что он обеспечивает | Где возникает неопределённость |
|---|---|---|
| Исходный КТ/МР-объём | Анатомическую информацию предыдущего исследования | Изменение состояния и геометрии со временем |
| Сенсор положения | Координаты отслеживаемого элемента | Помехи, границы рабочей области и устойчивость крепления |
| Калибровка датчика | Связь сенсора с плоскостью УЗИ | Неверная модель или смещение крепления |
| Регистрация | Преобразование между наборами данных | Ошибки ориентиров и ограничения модели |
| Текущее УЗИ | Изображение в реальном времени | Затенение, давление и неполная видимость |
| Отображение fusion | Совместное представление данных | Ложная уверенность при красивом, но неточном наложении |
Электромагнитное отслеживание
Электромагнитная система оценивает положение сенсора в поле генератора. Её преимущество состоит в отсутствии необходимости оптической линии видимости, но она чувствительна к условиям окружающей среды. Металлические объекты и другое оборудование могут влиять на поле в пределах, определяемых конструкцией. Поэтому расположение генератора и рабочей зоны проверяют по инструкции конкретной системы.
Нельзя переносить заявленную точность сенсора напрямую на точность совпадения анатомической мишени. К ней добавляются ошибки калибровки, регистрации, движения и определения ориентира. Даже идеальный трекер не исправит изменение формы органа между исследованиями. В техническом описании нужно различать точность отдельного компонента и итоговую точность всей процедуры совмещения.
После изменения расположения оборудования или крепления сенсора может потребоваться предусмотренная проверка. Если качество отслеживания нестабильно, нельзя продолжать доверять карте только потому, что изображение остаётся на экране. Система может сохранять последнее положение или показывать данные с ограниченной достоверностью; соответствующие индикаторы и сообщения должны быть понятны персоналу.
Дыхание, положение тела и давление датчика
Органы меняют положение и форму при дыхании. Предыдущий КТ- или МР-объём мог быть получен в ином дыхательном состоянии, чем текущее УЗИ. Даже если крупный ориентир совпал, локальная область может смещаться иначе. Поэтому контроль рядом с интересующим участком важнее доверия одному удалённому ориентиру.
Положение тела и опор также влияет на геометрию мягких тканей. Перенос пациента между исследованиями делает жёсткое сопоставление менее очевидным. Давление датчика добавляет локальную деформацию непосредственно во время УЗИ. Эта деформация может быть небольшой визуально, но существенной для точного сопоставления небольшой структуры.
Системы могут предоставлять средства коррекции или учёта движения, но они не отменяют проверки. Название функции не описывает предел её точности для любого органа и ситуации. В рабочем процессе определяют, когда необходимо повторно проверить совпадение и какие признаки делают навигационное представление ненадёжным. Такие решения относятся к утверждённой методике, а не к универсальному правилу из обзорного текста.
| Причина расхождения | Типичный признак | Как направить технический разбор |
|---|---|---|
| Другая фаза дыхания | Совпадение меняется циклически | Сопоставить движение ориентиров и условия исходного объёма |
| Давление датчика | Локальная деформация рядом с контактом | Проверить связь расхождения с изменением давления |
| Смещение сенсора | Устойчивое неверное положение после механического события | Проверить крепление и предусмотренную калибровку |
| Неправильный ориентир | Хорошее совпадение одной точки при расхождении других | Повторно идентифицировать анатомические структуры |
| Изменение среды трекинга | Нестабильность при перемещении оборудования | Проверить рабочую зону и возможные помехи |
| Устаревший исходный объём | Несоответствие структуры, не объясняемое геометрией | Оценить временную актуальность данных |
Ошибка у ориентиров и ошибка в интересующей области
Малое расхождение точек, использованных для регистрации, не гарантирует малую ошибку в другом месте. Алгоритм специально подбирает преобразование под выбранные ориентиры. Если они расположены неудобно, неточно определены или находятся далеко от целевой области, локальная точность может быть хуже, чем кажется по итоговому числу регистрации.
Поэтому полезна независимая проверка по дополнительным анатомическим признакам. Их выбирают так, чтобы оценить именно интересующую область и доступные направления. Успешное совпадение в одной плоскости может скрывать расхождение по другой оси. Проверка нескольких представлений помогает не принять двумерное наложение за полноценное трёхмерное совпадение.
Показатель качества в интерфейсе следует читать по его определению. Он может описывать согласование выбранных точек, качество трекинга или другую часть процесса. Универсального числа, автоматически доказывающего клиническую безопасность любой навигации, нет. Важно знать, что именно измерено и какие источники ошибки этим показателем не охватываются.
Совмещение изображения и навигация инструмента
Fusion imaging и отслеживание инструмента являются связанными, но различными функциями. Система может синхронно показывать УЗИ и КТ/МРТ без определения положения инструмента. Если навигация инструмента предусмотрена, она требует отдельной геометрии, совместимых компонентов и проверки. Нельзя считать отображаемую линию инструмента достоверной только потому, что анатомические изображения хорошо совмещены.
Предсказанная траектория и реальное положение тоже различаются. Отображение может опираться на модель жёсткого инструмента или другую предпосылку, которая имеет ограничения. Настоящий материал не описывает выбор пути или выполнение манипуляции. Его технический вывод: каждая дополнительная координатная связь добавляет собственные требования и должна проверяться в пределах назначения системы.
Для закупки полезно разделять функции в спецификации: импорт данных, регистрация, отслеживание датчика, навигация инструмента, сохранение и экспорт. Общая формулировка «есть fusion» может скрывать, что некоторые ожидаемые возможности требуют дополнительного пакета или принадлежностей. Проверяется поставленная конфигурация целиком, а не возможности семейства оборудования в целом.
Разбор: ориентир совпал, а соседняя структура смещена
После регистрации крупная сосудистая структура совпадает на УЗИ и КТ. В соседней области заметно расхождение, которое пытаются устранить общим сдвигом. Теперь соседняя область выглядит лучше, но исходный ориентир уходит. Такая ситуация может означать неоднородную деформацию или ошибку исходного сопоставления, а не недостаточную точность ручного управления.
Проверяют дополнительные ориентиры, дыхательное состояние, давление датчика и ограничения модели регистрации. Если геометрия действительно изменилась локально, одно жёсткое преобразование не сможет одновременно исправить всё поле. Применение предусмотренной локальной или деформируемой коррекции требует повторной проверки результата, а не предположения, что новая картинка стала истинной автоматически.
В итоге определяют область, где совпадение достаточно обосновано для поставленной задачи, и сохраняют ограничения. Нельзя распространять локально хорошее совпадение на весь орган без проверки. Практический вывод — оценивать точность там, где информация будет использоваться, а не только в месте удобной регистрации.
Разбор: после перемещения оборудования карта стала нестабильной
Совмещение работало устойчиво, но после изменения расположения предметов в рабочей зоне положение УЗ-плоскости на карте начинает колебаться. Исходная анатомия не изменилась, а обычное УЗ-изображение остаётся качественным. Это указывает на необходимость разделить акустическую часть и координатное отслеживание.
Проверяют индикаторы трекера, крепление сенсора, положение генератора и условия, указанные производителем. Возможное влияние окружающих объектов оценивают по предусмотренной процедуре. Нельзя устранять нестабильность только повторным совмещением точек, если источник ошибки продолжает действовать. Сначала восстанавливают надёжность координатной цепи, затем заново подтверждают регистрацию.
Для профилактики описывают допустимую организацию рабочего пространства и порядок проверки после значимых изменений. В журнале фиксируют условия, при которых появилась проблема. Это помогает отличить случайную ошибку ориентиров от систематического влияния среды и не повторять одну и ту же неэффективную коррекцию.
Приёмка и документирование
| Пункт проверки | Что требуется подтвердить | Что сохранять |
|---|---|---|
| Импорт объёма | Совместимость формата и правильность ориентации | Идентификатор и дату исходного исследования |
| Калибровка датчика | Соответствие модели и крепления | Конфигурацию сенсора и принадлежностей |
| Регистрация | Согласование по предусмотренной методике | Использованные ориентиры и вид преобразования |
| Независимая проверка | Совпадение в интересующей области | Контрольные изображения и ограничения |
| Трекинг | Устойчивость в рабочей среде | Положение оборудования и сообщения системы |
| Повторная оценка | Понятные условия проверки после изменений | Локальный порядок действий и результат контроля |
Частые вопросы
Fusion обновляет старую КТ в реальном времени?
Нет. Он меняет отображаемое сечение ранее полученного объёма в соответствии с текущей координатной связью. Новую информацию в реальном времени даёт УЗИ. Изменения анатомии между исследованиями остаются ограничением исходного объёма.
Достаточно одного идеально совпавшего ориентира?
Нет. Он не подтверждает точность во всём объёме и может быть частью самой процедуры подгонки. Нужна предусмотренная независимая проверка, особенно около интересующей области и в нескольких направлениях.
Почему точность трекера не равна точности навигации?
К ошибке отслеживания добавляются калибровка, регистрация, движение и деформация. Паспортная характеристика компонента не описывает автоматически всю цепь. Для итогового результата проверяют систему в условиях её применения.
Любая система fusion отслеживает инструмент?
Нет. Совмещение изображений и навигация инструмента могут быть отдельными функциями. Требуются соответствующие опции и совместимые принадлежности. Их наличие и ограничения проверяют в конкретной комплектации.
Документация и дополнительные материалы
Philips — PercuNav instructions
FDA — PercuNav tracking and registration verification
Primary research — respiratory motion and fusion registration