Что такое хирургическая навигационная система
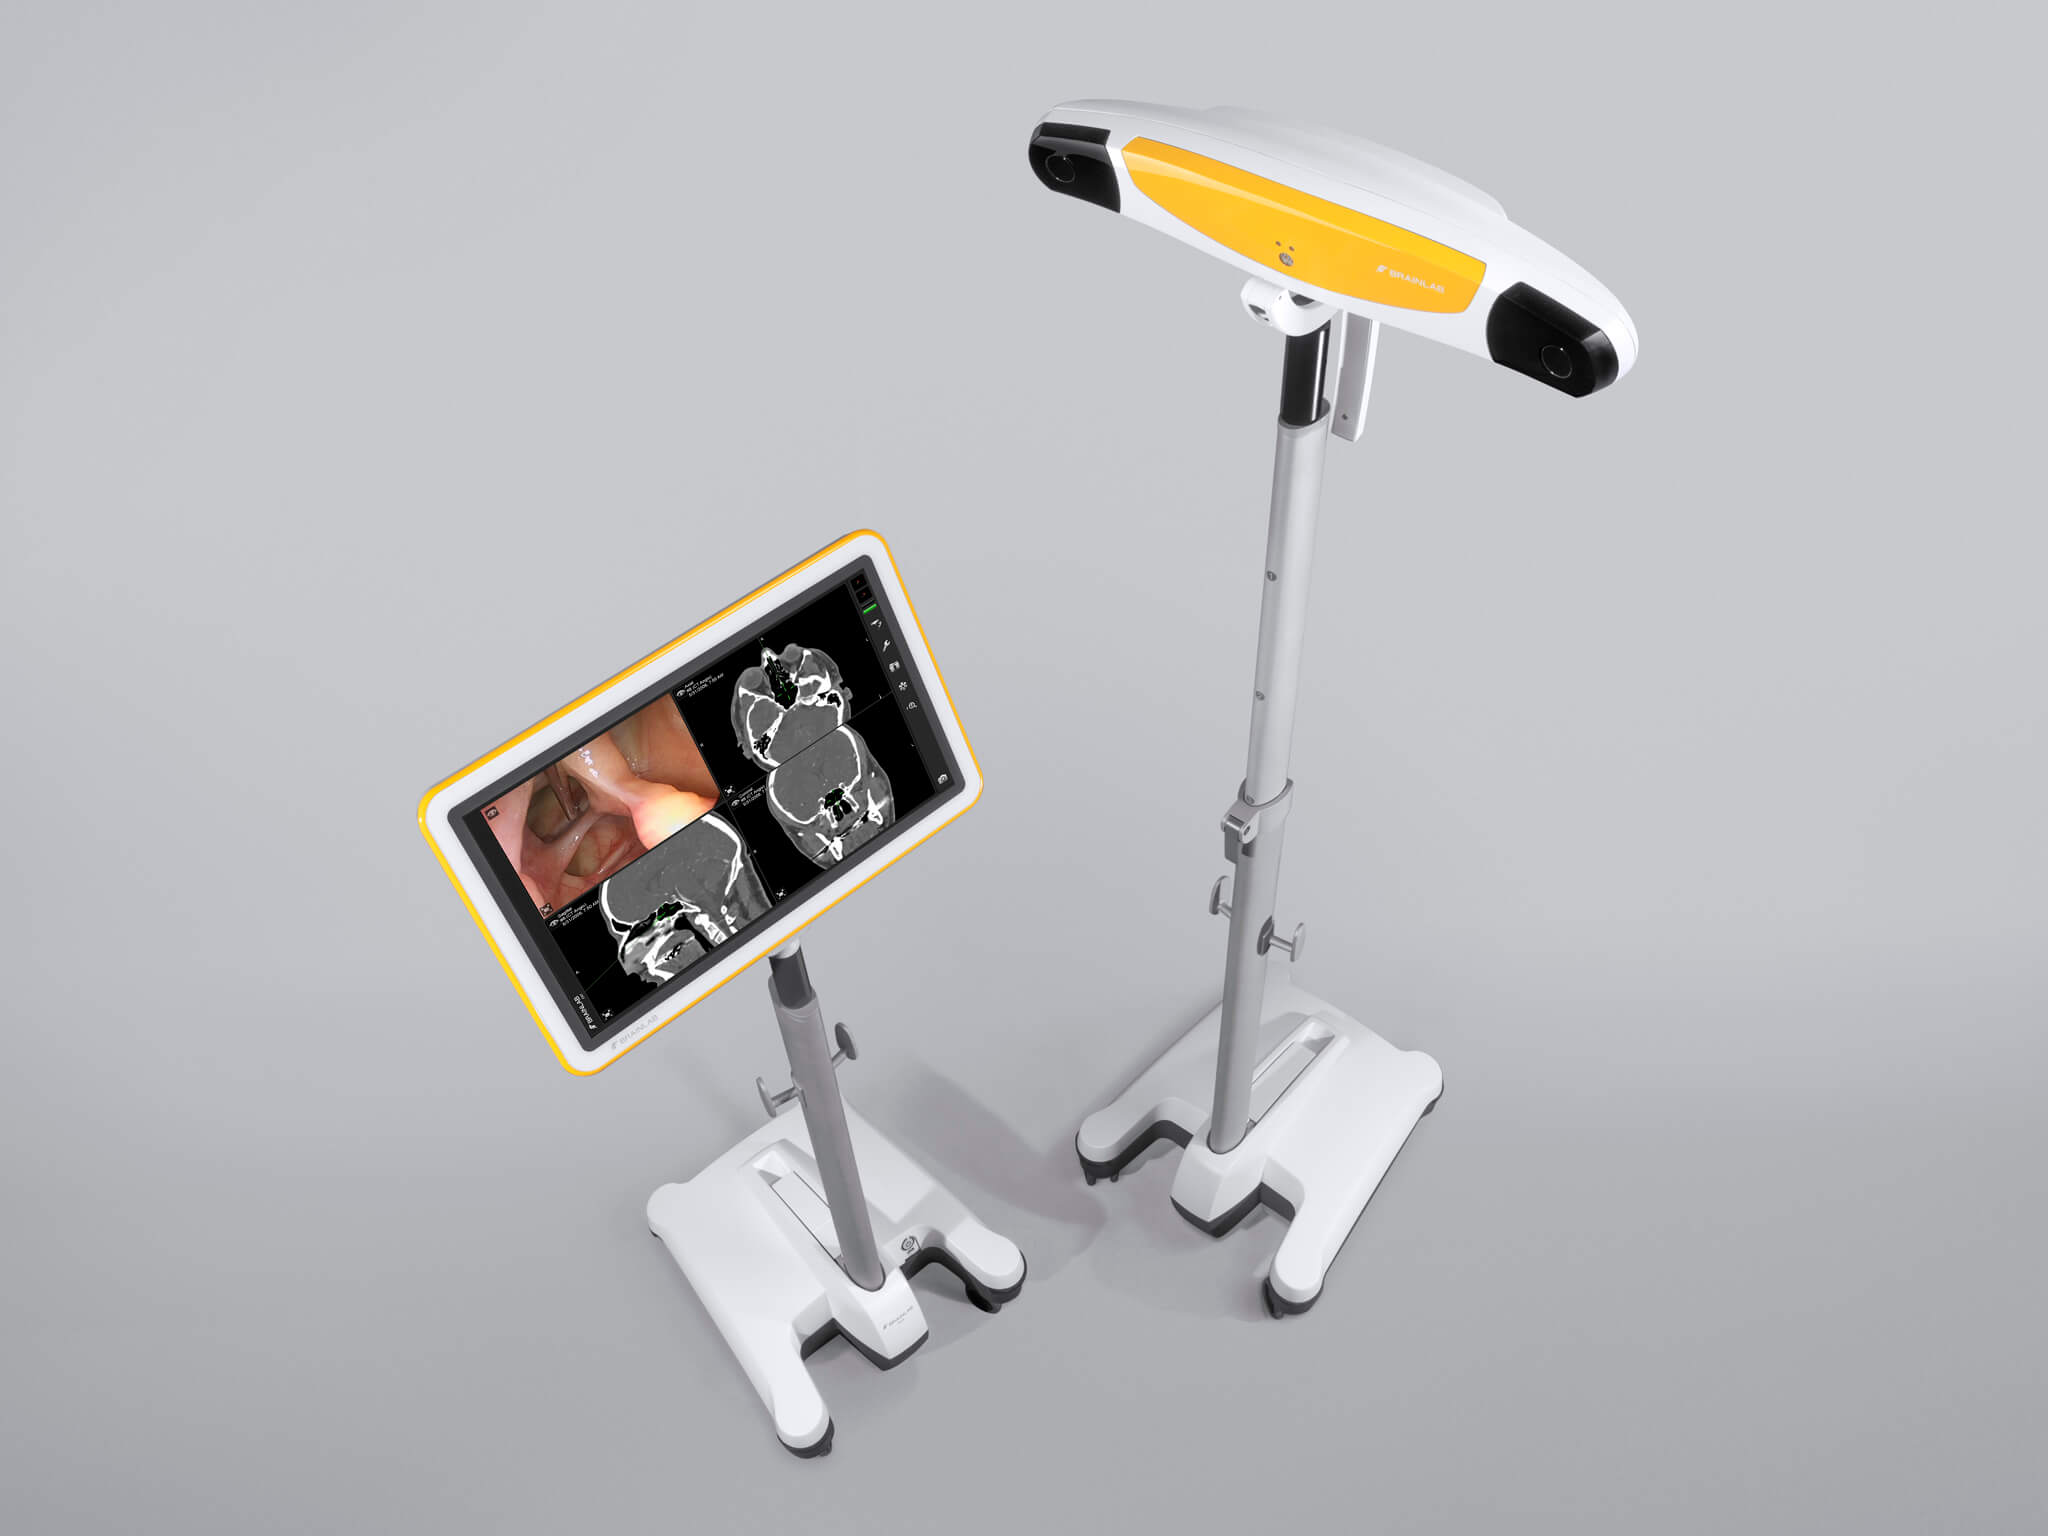
Хирургическая навигационная система сопоставляет положение отслеживаемых объектов с медицинскими изображениями и отображает пространственную информацию для пользователя. Она помогает ориентироваться в рамках предусмотренного применения, но не является самостоятельным источником актуального изображения всех тканей и не заменяет профессиональную оценку.
В систему входят изображения, программа, средство отслеживания, референс пациента и инструменты с соответствующими маркерами или датчиками. Чтобы связать эти части, выполняют регистрацию и калибровку. Именно вся цепочка определяет пригодность навигации, а не только паспортная точность камеры.
Выбор платформы зависит от области применения, типа данных и требуемых инструментов. Нейрохирургическая, спинальная и ЛОР-конфигурации могут иметь разные программы и принадлежности. Общий компьютерный блок не подтверждает поддержку всех направлений.
Три системы координат, которые нужно связать
Медицинское изображение имеет собственную систему координат. Трекер измеряет положение маркеров или датчиков в своей системе, а реальный пациент занимает конкретное положение на рабочем месте. Регистрация устанавливает связь между изображением и пациентом, после чего положение инструмента можно отображать относительно данных.
Калибровка инструмента определяет геометрию его рабочего конца относительно отслеживаемой части. Если изменена насадка, деформирован инструмент или смещено крепление, прежняя связь может перестать соответствовать действительности. Наличие видимого маркера не гарантирует правильного положения кончика на экране.
Референс пациента позволяет отслеживать движение той структуры, к которой он закреплён предусмотренным способом. Если крепление смещается относительно этой структуры, навигационная связь нарушается. Это принципиально отличается от обычного перемещения пациента вместе с устойчиво закреплённым референсом.
Изображения также должны соответствовать задаче: важны идентификация пациента, область, качество и параметры набора данных. Импорт файлов без ошибки не подтверждает их пригодность для конкретной навигационной процедуры.
Термины навигации
| Термин | Смысл | Что не следует из него автоматически |
|---|---|---|
| Трекинг | Измерение положения отслеживаемого объекта | Правильная связь с изображением |
| Регистрация | Сопоставление пациента и данных | Неизменность анатомии во времени |
| Калибровка инструмента | Связь рабочего конца с маркером или датчиком | Пригодность после изменения геометрии |
| Референс пациента | Опорный отслеживаемый объект | Стабильность при ослабленном креплении |
| Точность трекера | Характеристика измерительной подсистемы | Точность всей клинической цепочки |
| Контрольная проверка | Проверка соответствия в предусмотренных точках | Абсолютная гарантия во всём объёме |
Оптический и электромагнитный трекинг
Оптическая система определяет положение соответствующих маркеров с помощью камеры. Для работы необходимы предусмотренная видимость и геометрия. Перекрытие линии наблюдения персоналом или оборудованием может прервать отслеживание. Размещение камеры поэтому относится к проектированию рабочего места.
Электромагнитный трекинг использует датчики в поле генератора. Он не требует той же прямой оптической видимости, но имеет собственные ограничения рабочей области и влияния окружающих объектов. Нельзя считать отсутствие камеры преимуществом без оценки конкретной среды.
Выбор технологии связывают с инструментами, доступом и условиями помещения. Возможность отслеживать определённый инструмент должна быть подтверждена. Универсальный адаптер не означает совместимость с любым предметом произвольной формы и жёсткости.
Сравнение технологий отслеживания
| Технология | Что организовать | Что контролировать |
|---|---|---|
| Оптическая | Положение камеры и видимость маркеров | Перекрытия и состояние маркеров |
| Электромагнитная | Генератор поля и рабочую область | Влияние среды и положение датчиков |
| Смешанная или модульная платформа | Поддерживаемые программы и принадлежности | Точное сочетание режимов |
| Интеграция стороннего инструмента | Разрешённый адаптер и калибровку | Геометрию и устойчивость соединения |
Почему точность камеры не равна точности навигации
Суммарный результат зависит от качества изображений, регистрации, трекинга, калибровки и механической стабильности. Ошибка каждого звена может влиять на отображаемое положение. Простое сложение рекламных чисел не даёт надёжной оценки, поскольку условия измерения и характер ошибок различаются.
Особое значение имеет соответствие анатомии используемым данным. Если структура меняется после получения изображения, исходная карта может не описывать новое положение. Способность системы учитывать такие изменения зависит от конкретной технологии и дополнительных данных; её нельзя предполагать по наличию навигационного экрана.
Контрольная проверка должна выполняться предусмотренным способом. Хорошее совпадение в одной области не означает одинаковую точность на любом удалении. Персонал должен понимать признаки потери соответствия и порядок повторной оценки, а не воспринимать экран как безусловную истину.
Практический разбор: трекер точный, кончик показан неверно
Инструмент устойчиво отслеживается, но отображаемый конец не совпадает с контрольной точкой. Возможны разные причины: изменение геометрии, смещение адаптера, неправильная калибровка или нарушение регистрации. Перезапуск программы без выяснения причины не восстанавливает достоверность автоматически.
Технический разбор последовательно проверяет цепочку: правильность данных, референс, регистрацию, инструмент и его калибровку. Действия выполняют по инструкции и установленному рабочему процессу. Нельзя компенсировать систематическое смещение мысленной поправкой, продолжая считать систему корректной.
Этот сценарий показывает, почему закупочная оценка должна включать обучение и контрольные процедуры. Высокая характеристика измерительного блока полезна только вместе с воспроизводимым процессом использования.
Критерии выбора навигационной платформы
| Критерий | Содержание проверки | Что включить в поставку |
|---|---|---|
| Область применения | Поддерживаемые задачи и программы | Нужные лицензии |
| Данные | Форматы и требования к изображениям | Интерфейсы импорта |
| Трекинг | Пригодность в рабочей среде | Камеру или генератор и датчики |
| Инструменты | Совместимость и калибровка | Референсы, адаптеры и принадлежности |
| Контроль | Проверки соответствия и реакция на ошибки | Средства и обучение |
| Интеграция | Связь с другими системами | Подтверждённые интерфейсы |
| Обслуживание | Поддержка версий и оборудования | Сервисный маршрут |
Рабочее место, данные и обслуживание
До установки проверяют размещение трекера, монитора и кабелей относительно стола и команды. Для оптической системы важно избегать регулярных перекрытий. Для электромагнитной — соблюдать условия размещения и ограничения среды, указанные изготовителем.
Данные пациента должны быть правильно идентифицированы и доступны в нужной версии. При сетевой интеграции учитывают разграничение доступа и сохранение результатов. Техническая возможность импорта не заменяет проверку принадлежности набора изображений.
Обновление программ и замена принадлежностей должны сохранять подтверждённую конфигурацию. После сервисных изменений выполняют предусмотренные проверки. Обработку референсов, инструментов и датчиков организуют по их отдельным инструкциям; электронные компоненты и механические держатели могут иметь разные ограничения.
Вопросы и ответы
Навигация управляет хирургом или инструментом автоматически? Не обязательно. Многие системы только отображают пространственную информацию. Роботизированное позиционирование является отдельной функцией конкретной конфигурации.
Можно ли использовать любой набор КТ или МРТ? Нет. Требования к данным зависят от приложения, а качество и актуальность должны соответствовать задаче.
Почему нужна повторная проверка после изменения инструмента? Потому что геометрия рабочего конца относительно отслеживаемого элемента могла измениться.
Что считать главным при выборе? Поддержку нужного рабочего процесса, инструментария и достоверной регистрации. Изолированная цифра точности трекера не описывает клиническую систему целиком.
Регистрация не заканчивается красивой трёхмерной картинкой
Трёхмерное отображение может выглядеть убедительно даже при неверной пространственной связи. Визуальная реалистичность реконструкции не является измерением точности. Для доверия к навигации нужна предусмотренная проверка соответствия между данными и реальной структурой.
Разные способы регистрации используют различные исходные сведения: поверхности, ориентиры или специальные маркеры в зависимости от системы. У каждого метода есть условия применения. Нельзя считать один способ универсально лучшим, не учитывая область, качество данных и доступные ориентиры.
При поверхностном сопоставлении важно не только количество зарегистрированных точек, но и их пригодность для конкретного алгоритма. Большое число измерений само по себе не устраняет систематическую ошибку. Рабочая процедура должна соответствовать инструкции приложения.
Контрольный показатель, выводимый программой, описывает определённый расчёт. Он не обязательно равен ошибке в любой интересующей хирурга точке. Поэтому цифровой результат регистрации рассматривают вместе с предусмотренной независимой проверкой, а не как абсолютную гарантию.
Изменения во времени и границы навигационной модели
Навигационная карта часто основана на изображениях, полученных до текущего этапа вмешательства. Между изображением и реальной ситуацией могут появиться изменения. Система трекинга способна точно видеть маркер, но это не означает, что она автоматически видит деформацию всех тканей.
Если используются дополнительные интраоперационные данные, нужно понимать, как они включаются в модель и какое соответствие проверяется после обновления. Наличие функции импорта не является доказательством автоматической коррекции любой анатомической перестройки.
Механическая устойчивость референса имеет самостоятельное значение. При смещении относительно отслеживаемой структуры координатная связь может нарушиться без очевидной потери сигнала. Поэтому сохранение зелёного индикатора видимости не заменяет контроль клинического соответствия.
Смена инструмента также требует предусмотренной идентификации и калибровки. Если в системе выбран один инструмент, а фактически установлен другой, точность трекера не исправит ошибку модели. Это пример того, как организационная проверка влияет на измерительный результат.
Для обучения полезно разбирать такие различия отдельно: потеря трекинга, ошибка регистрации, неверная геометрия инструмента и изменение анатомии. У этих ситуаций разные причины и способы оценки. Общее сообщение «навигация неточная» недостаточно для грамотного технического разбора.
Контроль конфигурации перед началом работы
Проверяют правильность выбранного пациента и набора изображений, активного приложения, инструментов и способа регистрации. Ошибка идентификации данных не исправляется точным трекингом. Аналогично неподходящая модель инструмента в программе может дать неверное отображение при устойчивом сигнале датчика.
Для каждого приложения должны быть доступны предусмотренные средства проверки. Если система показывает неудовлетворительное соответствие, нельзя просто принять его как привычную особенность. Дальнейшие действия определяются инструкцией и клинической ситуацией ответственным специалистом.
Сохранение протокола технических изменений помогает разбирать проблемы после обновления или замены принадлежности. Важно знать, что именно изменилось: программа, камера, референс, инструмент или параметры импорта. Без этой информации разные причины ошибочно объединяются в один общий дефект.
Навигация предоставляет дополнительную пространственную информацию в пределах своей модели. Понимание этих пределов является частью квалифицированного использования, а не недостатком технологии.
Документация и дополнительные материалы
Brainlab: оптическая и электромагнитная ЛОР-навигация