На одном устройстве это панель с регуляторами, на другом — контроллер или педаль. Для занятия выясняют, кто меняет состояние и видят ли это обучаемые. Запись ответа отделяют от команды преподавателя.
Сопоставление технических данных
В спецификациях ниже сопоставлена строка «Управление». Формулировка справа сохраняет единицы, условия и указания на исполнение, если они приведены для модели.
| Модель или принадлежность | Сведения для указанного исполнения | Как читать запись |
|---|---|---|
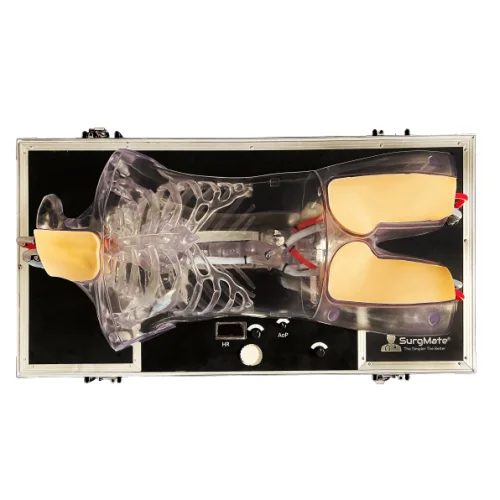
| SurgMate ECMO-B01 — платформа для канюляции ЭКМО | Панель с регуляторами и отображением частоты | обозначение исполнения |
| RobotiX Express — симулятор роботической хирургии | Ручные контроллеры и педальный блок | обозначение исполнения |
| РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи | Дистанционное, беспроводное | состав или перечисление |
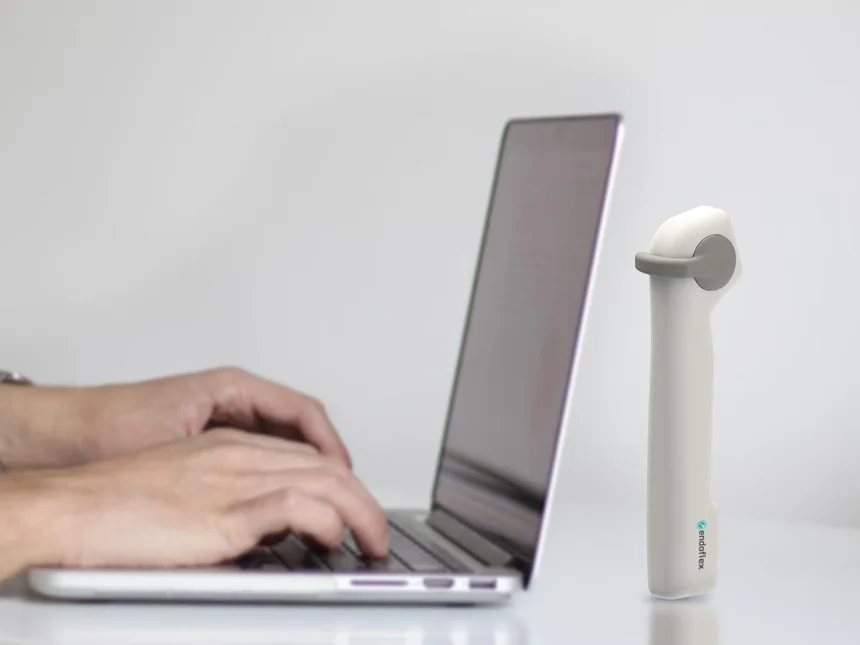
| Endoflex — виртуальный симулятор гибкой уретеропиелоскопии | Специализированная рукоятка; вращение и отклонение виртуального инструмента | состав или перечисление |
Как интерпретировать характеристику
Ввод команды, её подтверждение и фактическое изменение рабочего состояния — разные события. Корпусной орган управления, дистанционный пульт и педаль могут предоставлять неодинаковый набор действий. Расположение индикации существенно для обратной связи.
Как сделать учебные ситуации воспроизводимыми
Перед началом занятия преподаватель описывает исходное состояние модели: какие вставки установлены, где находятся органы управления и доступна ли автоматическая подсказка. Затем выбирает один наблюдаемый результат. У двух обучаемых может быть разное время выполнения, даже если действие совершено правильно. Само время следует интерпретировать вместе с критериями качества, заранее выбранными для упражнения.
После занятия фиксируют, что требуется для восстановления модели. Например, расходуемую вставку меняют, а программный сценарий возвращают к начальному состоянию. Если одно из условий изменилось между группами, это отмечают при разборе результатов. Так технические свойства тренажёра становятся частью корректно поставленного педагогического наблюдения.
Какой вывод допускают эти записи
К строке «Управление» удобно добавить второй независимый признак — «Учебные направления». Для «SurgMate ECMO-B01 — платформа для канюляции ЭКМО» он указан как «ЭКМО, ВАБК, гемодиализный доступ, Impella — с соответствующим оснащением», для «RobotiX Express — симулятор роботической хирургии» — «Clutch, камера, артикуляция инструмента, захват и перенос, энергия, работа иглой». Таким образом можно проверить сразу два свойства конфигурации. Совпадение по одному из них не переносится на остальные характеристики.
Какие ещё характеристики меняют сравнение
| Исполнение | Учебные направления | Назначение |
|---|---|---|
| SurgMate ECMO-B01 — платформа для канюляции ЭКМО | ЭКМО, ВАБК, гемодиализный доступ, Impella — с соответствующим оснащением | Отдельное значение в сопоставляемых данных не приведено |
| RobotiX Express — симулятор роботической хирургии | Clutch, камера, артикуляция инструмента, захват и перенос, энергия, работа иглой | Обучение вне операционной; не клиническая роботическая система |
| РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи | Отдельное значение в сопоставляемых данных не приведено | Отдельное значение в сопоставляемых данных не приведено |
| Endoflex — виртуальный симулятор гибкой уретеропиелоскопии | Отдельное значение в сопоставляемых данных не приведено | Симуляционное обучение гибкой уретеропиелоскопии |
Разбор конкретных исполнений
SurgMate ECMO-B01 — платформа для канюляции ЭКМО
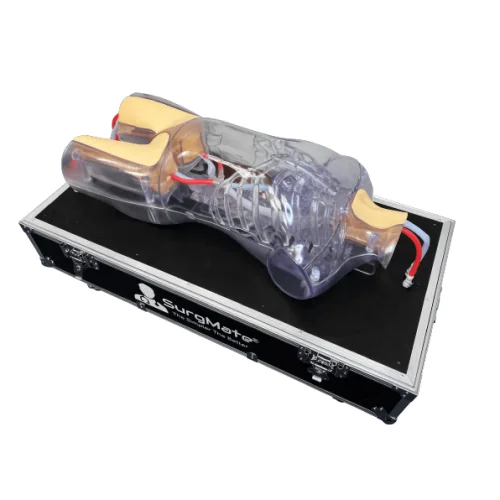
SurgMate ECMO-B01 — учебная платформа для канюляции ЭКМО и эндоваскулярных процедур, представленная в каталоге под кодом SMECMO-B01. Она объединяет модель взрослого мужского торса в натуральном масштабе, прозрачную оболочку и встроенную имитационную систему кровообращения. Конструкция позволяет наблюдать положение инструментов и изменение условий циркуляции, а также организовывать командные упражнения с совместимым внешним оборудованием.
Помимо ЭКМО, платформа рассматривается для учебной работы с внутриаортальной баллонной контрпульсацией, гемодиализным доступом и временной механической поддержкой кровообращения Impella. Для этих направлений требуются соответствующие инструменты и внешние системы. Указание учебного профиля не означает универсальную совместимость с любым аппаратом или включение всех консолей в комплект.
- Учебные направления
- ЭКМО, ВАБК, гемодиализный доступ, Impella — с соответствующим оснащением
- Модель тела
- Жёсткая прозрачная оболочка взрослого мужчины, масштаб 1:1
- Габариты
- 115,5 × 58,5 × 56 см
- Объём циркуляции
- 5 л для B01
RobotiX Express — симулятор роботической хирургии
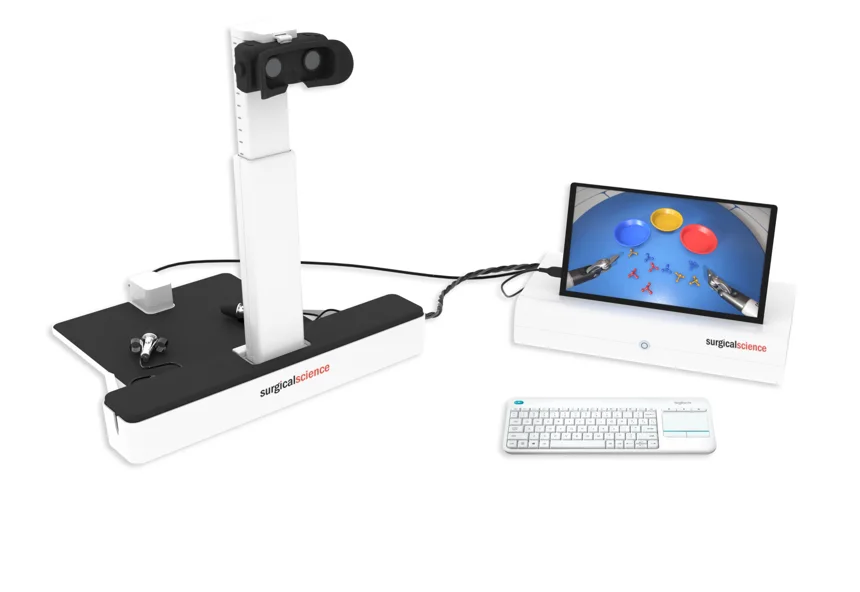
В перечень направлений модуля также входит использование энергии и координация педального управления. На симуляторе изучают связь между выбранной функцией, виртуальным инструментом и результатом действия в программе. Клиническое применение электрохирургии, выбор режимов и оценка воздействия на реальные ткани требуют отдельного обучения. Учебная среда не является источником универсальных параметров мощности или рекомендаций по лечению пациента. На RobotiX Express эта учебная возможность относится к освоению интерфейса, инструментальных функций и согласованной моторной координации.
При описании задач центра полезно разделить освоение управления и обучение этапам конкретной процедуры. Для первой цели важны контроллеры, стереоскопическая визуализация, камера, clutch, педали и упражнения точности. Вторая цель может требовать другой программной библиотеки и аппаратной платформы. Такое разделение помогает выбрать оборудование по содержанию учебной программы. RobotiX Express не следует приобретать в расчёте на неподтверждённый перенос всех модулей более крупной системы только на основании названия RobotiX.
- Учебные направления
- Clutch, камера, артикуляция инструмента, захват и перенос, энергия, работа иглой
- Назначение
- Обучение вне операционной; не клиническая роботическая система
- Визуализация
- Интегрированный персональный стереоскопический 3D-дисплей
- Программный модуль
- Robotic Core Skills, согласно выбранной лицензии
РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи
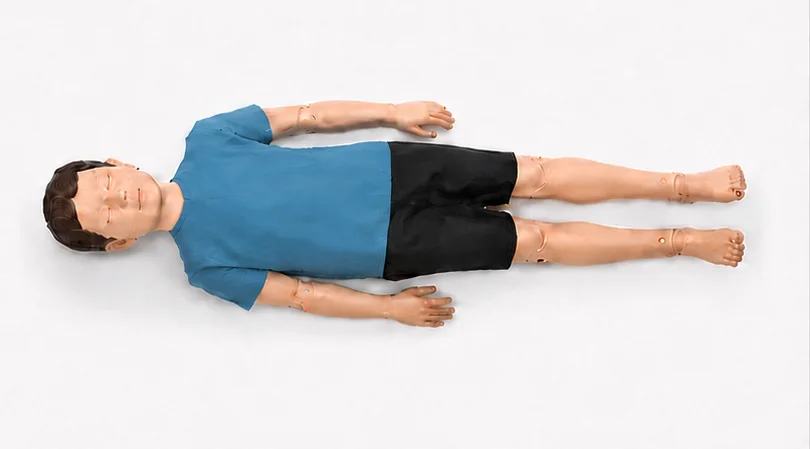
РУСЛАН GEO.RUSLAN — беспроводной робот-симулятор ребёнка для подготовки медицинских команд к оказанию экстренной помощи. Возрастной образ манекена соответствует ребёнку 5–8 лет. Комплекс объединяет физическую модель пациента, дистанционное управление преподавателя, виртуальный монитор и регистрацию параметров реанимационных действий. Его задача — связать обследование, выполнение практических навыков и командное принятие решений в одном учебном случае. Работа проходит в симуляционной среде: манекен воспроизводит заданные признаки состояния, а преподаватель управляет развитием ситуации.
Образ ребёнка школьного и старшего дошкольного возраста определяет характер учебной ситуации. Размеры рабочей области, организация доступа к манекену и распределение участников вокруг него отличаются от взрослой реанимационной станции. Это помогает преподавателю обсуждать особенности подготовки рабочего места, выбора принадлежностей и согласованности действий бригады. При этом возрастной образ 5–8 лет не означает, что симулятор представляет все педиатрические группы. Обучение новорождённым и младенцам требует соответствующих отдельных моделей, а не переноса возможностей РУСЛАНА на иную анатомию.
- Возрастной образ
- Ребёнок 5–8 лет
- Учебные доступы
- Оральная и назальная интубация, трахеостомия — по конфигурации
- Регистрация СЛР
- Глубина и частота компрессий, вентиляция, паузы и циклы
- Неврологические имитации
- Судороги, цианоз, изменение зрачков и реакции на свет
Endoflex — виртуальный симулятор гибкой уретеропиелоскопии
На начальном этапе полезно разбирать связь между движением руки, положением рычага и изменением изображения. Участник должен понимать, почему поле зрения смещается и как положение инструмента связано с направлением наблюдения. Задача не сводится к быстрому поиску камня: важна управляемая ориентация, при которой пользователь может объяснить собственное движение и вернуть инструмент в нужное положение.
Для удобной станции необходимы устойчивое размещение, хорошо видимый экран и доступ к контроллеру без натяжения кабеля. Если используются педали, их положение должно быть одинаковым между попытками. Перед курсом проверяют управление, запуск выбранного случая и сохранение результата. Техническое знакомство проводят отдельно от итогового оценивания, чтобы новый интерфейс не искажал вывод о медицинской подготовке.
- Назначение
- Симуляционное обучение гибкой уретеропиелоскопии
- Результаты
- Время тренировки и флюороскопии, удалённые фрагменты и другие показатели версии
- Базовый комплект
- Рукоятка, USB-кабель, ключ активации, руководство; компьютер согласуется отдельно
- Анатомия
- Варианты полостной системы почки и положения камня
Как зафиксировать реакцию на команду
Для выбранного действия составляют короткую временную цепь: оператор выбирает функцию, интерфейс показывает выбранное состояние, исполнительная часть меняет положение или режим. На демонстрации отмечают все три наблюдения. Наличие сенсорной области или педали не подтверждает одновременную доступность каждой команды. Дополнительно смотрят, как оператор прекращает или отменяет действие в штатной ситуации.
Что меняется при дублирующем пульте?
Может измениться доступный набор команд или приоритет управления. Проверка должна описывать тот пост, с которого действительно выполнялось действие.
Совместный разбор характеристик
| Исполнение | Управление | Анатомия |
|---|---|---|
| Endoflex — виртуальный симулятор гибкой уретеропиелоскопии | Специализированная рукоятка; вращение и отклонение виртуального инструмента | Варианты полостной системы почки и положения камня |
Возрастной облик робота-пациента и детальность сменного органа относятся к разным уровням моделирования. Для задания определяют нужный ориентир, доступ и способ контроля результата. Реалистичный внешний силуэт не заменяет внутреннюю анатомию.
Какая анатомическая модель нужна для оценки конкретного учебного действия?
Практическая проверка
В моделируемой задаче прослеживают одно действие от ввода до подтверждённого результата. Отмечают, где виден активный режим и какой орган доступен в рабочем положении.
Что указать в протоколе — источник команды, подтверждение, индикация результата.