Виртуальный симулятор отслеживает перемещения рукоятки или макета инструмента и рассчитывает положение его рабочей части в цифровой среде. Изображение, регистрируемое движение и тактильная отдача реализуются разными компонентами. Их сочетание определяет, какие признаки доступны обучающемуся.
Если экран показывает контакт со стенкой, по какому каналу пользователь узнаёт о сопротивлении движению?
Графическое столкновение и механическое сопротивление могут моделироваться независимо. Проверяют, отслеживает ли устройство поворот, продвижение и отклонение конца и какие из этих действий сопровождаются силовым ответом. Положение виртуальной камеры зависит от программной модели.
Виртуальная метрика и физическая стойка
Программа может вычислять пройденное расстояние, время и столкновения, даже если рукоятка не передаёт пользователю силу каждого контакта. Физическое сопротивление механизма, в свою очередь, может существовать без подробной цифровой регистрации. Когда в описании указана «обратная связь», важно назвать её канал: ощущаемая сила, изображение, звуковой сигнал или отчёт после сценария. Каждый подходит для своей составляющей навыка.
В энциклопедии ИНФОМЕД · Симуляционное оборудование в медицине
Примеры оборудования
GI Mentor Express — симулятор эндоскопии ЖКТ
GI Mentor Express для обучения эндоскопии ЖКТ
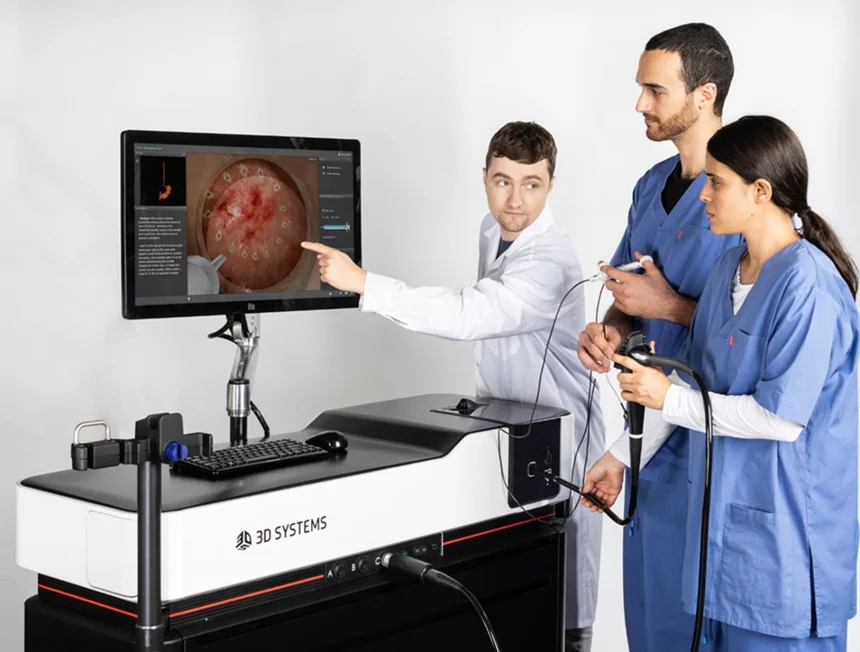
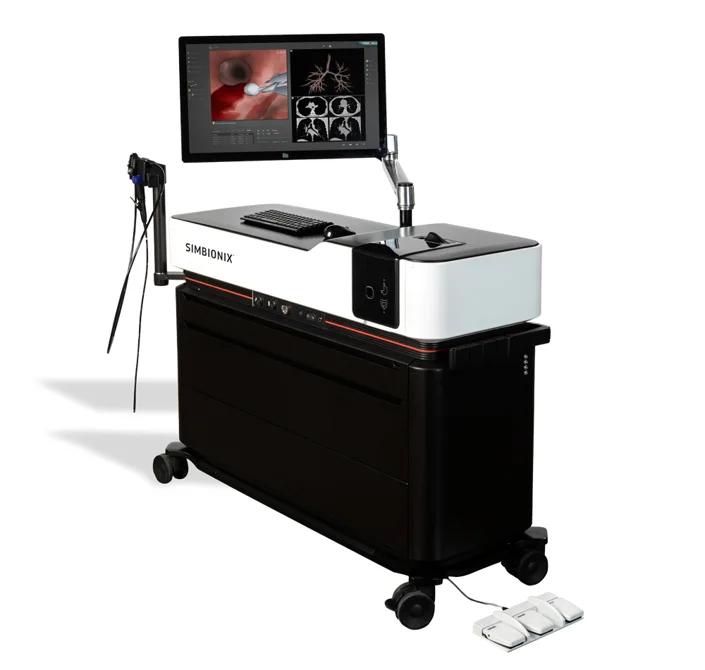
GI Mentor Express, или «ГастроМентор Экспресс», — настольная платформа виртуальной симуляции эндоскопии пищеварительного тракта семейства Simbionix, развиваемого Surgical Science. Она сочетает физический учебный эндоскоп, аппаратный блок регистрации манипуляций и программную среду с виртуальными анатомическими моделями. Обучающийся управляет инструментом руками и наблюдает результат на экране. Такой формат позволяет отрабатывать координацию, навигацию и элементы диагностических либо терапевтических заданий без исследования пациента и без расходования ресурса клинической эндоскопической стойки на начальную практику.
Как физический эндоскоп связан с виртуальной моделью
В GI Mentor используются оригинальные эндоскопы, адаптированные для работы с симуляционной системой. Их органы управления позволяют связать движения руки, введение и вращение инструмента с изменением виртуальной эндоскопической картины. В программе воспроизводятся анатомические пространства и реакции, предусмотренные выбранным упражнением. Аппаратная часть передаёт действия пользователя в виртуальную среду, благодаря чему обучение отличается от просмотра видео или работы только с мышью. Участник осваивает инструментальную координацию, а не просто узнаёт изображение на экране.
Состав учебных эндоскопов зависит от процедурного профиля комплектации. Для базовой гастроинтестинальной практики и для специализированных модулей могут требоваться разные инструменты и вспомогательные имитаторы. Поэтому в спецификации важно фиксировать не только фразу «эндоскоп в комплекте», но и его назначение в составе системы. Обычный клинический эндоскоп нельзя произвольно подключить вместо штатного адаптированного инструмента. Совместимость определяется аппаратной платформой, программной версией и разрешённой производителем конфигурацией.
Подсказки: трёхмерная карта и виртуальный инструктор
К образовательным средствам семейства относятся трёхмерная карта, виртуальный инструктор и индикатор боли виртуального пациента. Карта помогает соотнести эндоскопическую картину с более широким представлением анатомии и положения инструмента. Она особенно полезна при разборе пространственной ошибки, которую трудно объяснить только по внутреннему изображению. Это учебная визуализация: она не означает наличие такой же карты у обычного клинического эндоскопа и не заменяет реальные методы контроля положения инструмента в практике.
Виртуальный инструктор даёт сопровождение в рамках конкретного задания. Индикатор боли представляет программно моделируемую реакцию и используется для обсуждения действий обучающегося. Его значение нельзя интерпретировать как измерение болевых ощущений человека или универсальную клиническую шкалу. Полезно рассматривать этот показатель вместе с навигацией, наблюдаемым ходом упражнения и другими доступными метриками. Такой разбор помогает объяснить, почему технически завершённое задание может нуждаться в дополнительной тренировке аккуратности управления.
Кровотечение, сигмоидоскопия и инструментальные действия
В доступной библиотеке предусмотрены упражнения по гибкой сигмоидоскопии и экстренному кровотечению. Модуль кровотечения создаёт контролируемую виртуальную среду для знакомства с различными учебными ситуациями и инструментами. Он позволяет обсуждать выбор действия и наблюдать предусмотренный программой результат. Состав случаев и доступные способы взаимодействия определяются приобретённой лицензией. Эта возможность не является пошаговой инструкцией лечения и не заменяет обучение клинической тактике, работе в команде и ведению реального пациента.
Имитаторы вспомогательных эндоскопических инструментов добавляют физический компонент к действиям в программе. Участник должен согласовать положение эндоскопа, виртуальную цель и управление принадлежностью. При формировании спецификации следует проверить, какие инструменты нужны для каждого модуля и какие уже входят в аппаратный набор. Если требуется обучение ассистентов, их роли и участие в работе конкретной конфигурации также обсуждаются заранее. Наличие виртуального инструмента в библиотеке не всегда означает одинаковый аппаратный комплект для всех процедур.
ЭРХПГ и эндоскопическая ультрасонография
Модуль эндоскопической ультрасонографии EUS ориентирован на работу с линейным и радиальным ультразвуковым представлением и распознавание анатомических ориентиров. Он связывает управление эндоскопом с получением учебной эхографической картины. В центре, где планируется такое обучение, необходимо отдельно определить ожидаемый уровень подготовки и состав оборудования. EUS нельзя подменять обычным модулем наружного УЗИ: здесь другой способ управления, другое положение инструмента и другая связь между эндоскопической и ультразвуковой информацией.
ENDO Suite Surgical Science — модульный симулятор клинической эндоскопии
Рабочая станция и силовая обратная связь
В описываемом исполнении предусмотрен 27-дюймовый сенсорный экран. Станция отслеживает движения адаптированного инструмента и воспроизводит силовую обратную связь. Обучающийся одновременно управляет физической рукояткой, оценивает эндоскопическое изображение и реагирует на сопротивление. В результате преподаватель может разбирать не только то, какую структуру участник назвал на экране, но и каким движением он добился её визуализации.
Физические интерфейсы выбирают по процедуре. Для пищеварительного тракта нужен доступ, имитирующий рот и анус, для бронхоскопии — рот и носовые ходы, для урологических упражнений — соответствующий мужской анатомический блок, для гистероскопии — имитация влагалищного доступа. Такой модуль задаёт исходное положение инструмента относительно участника. Оно влияет на ориентацию кисти и на то, как обучающийся интерпретирует изображение во время продвижения.
До включения сложного клинического случая полезно пройти проверочное упражнение с установленным инструментом. Участник меняет ориентацию дистального конца и наблюдает ответ изображения. Инструктор оценивает, правильно ли распознаются движения, используется ли нужный профиль и подготовлены ли принадлежности. Эта проверка особенно важна при смене кафедр в течение дня. Работающая станция с одним эндоскопом не подтверждает, что все аппаратные компоненты следующего занятия уже установлены.
Базовая гастроинтестинальная эндоскопия
Комплектация SXENDOS-GIB включает киберскопические задачи, гастроскопию и колоноскопию. В неанатомическом задании участнику проще сосредоточиться на управлении изображением и инструментом. Затем на анатомической модели добавляется распознавание ориентиров. В гастроскопии и колоноскопии различаются маршрут, направление осмотра и требуемая последовательность визуализации. Одна виртуальная станция даёт возможность сохранить общий подход к оценке, но поставить разные задачи по каждой процедуре.
По гастроинтестинальному направлению описаны дополнительные модули кровотечения из верхних отделов ЖКТ, гибкой сигмоидоскопии, ЭРХПГ, эндоскопической ультрасонографии и подслизистой резекции. Они требуют разных целей оценки. В одном случае учащийся должен найти источник изменившегося изображения, в другом — управлять проводником или дополнительным инструментом. Поэтому при проверке предложения полезно открыть хотя бы один клинический пример каждого выбранного расширения и убедиться, что его содержание совпадает с учебным планом.
Эндоурологические задачи
SXENDOS-UROB включает базовые навыки в неанатомической и анатомической среде, работу с камнями и лечение стриктур. Для выполнения используются урологический блок и предусмотренные выбранными модулями цистоскопы, уретероскопы, щипцы, струны и стенты. Эндоскопический и флюороскопический виды позволяют изучать одну ситуацию с разных сторон. Учащийся видит внутреннюю анатомию и может сопоставить её с положением инструмента на виртуальной проекции.
Начальный учебный маршрут можно построить от свободного управления эндоскопом к поиску определённой структуры. Затем добавляется рабочий инструмент и конкретная цель, например взаимодействие с виртуальным камнем. При обсуждении преподаватель может различить две причины затруднения: участник не смог вывести мишень в поле зрения или нашёл её, но потерял контроль при подведении инструмента. Для следующего упражнения выбирают ту часть навыка, которая нуждается в повторении.
При работе со стриктурами важен выбор соответствующего сценария и инструментов. Физический набор для диагностической цистоскопии отличается от оснащения для лечебного урологического упражнения. Поэтому при дооснащении станции следует сообщить имеющиеся блоки, инструменты и названия лицензий. По этой информации можно определить, достаточно ли программного дополнения либо понадобятся аппаратные элементы для требуемой процедуры.
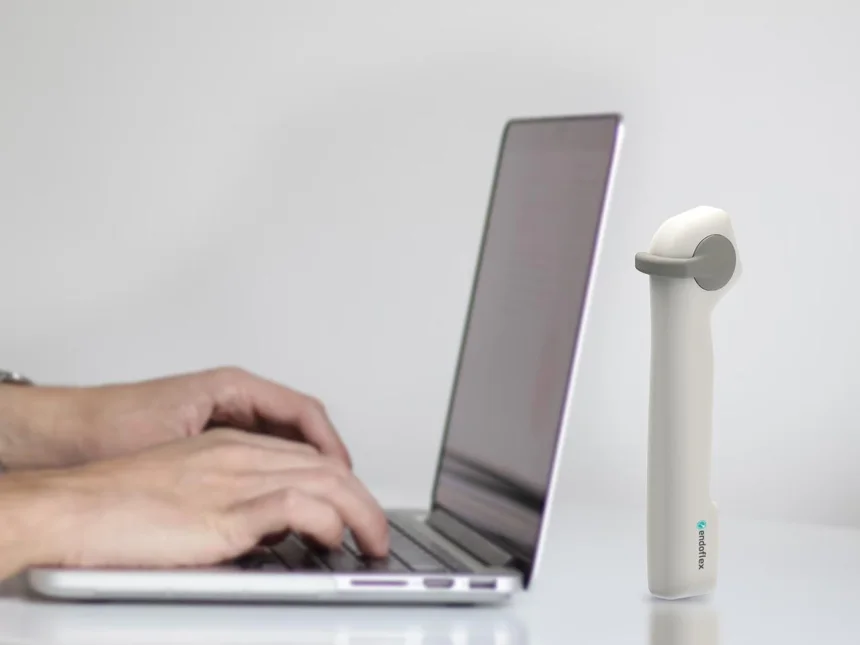
Endoflex — виртуальный симулятор гибкой уретеропиелоскопии
Рукоятка и управление виртуальным инструментом
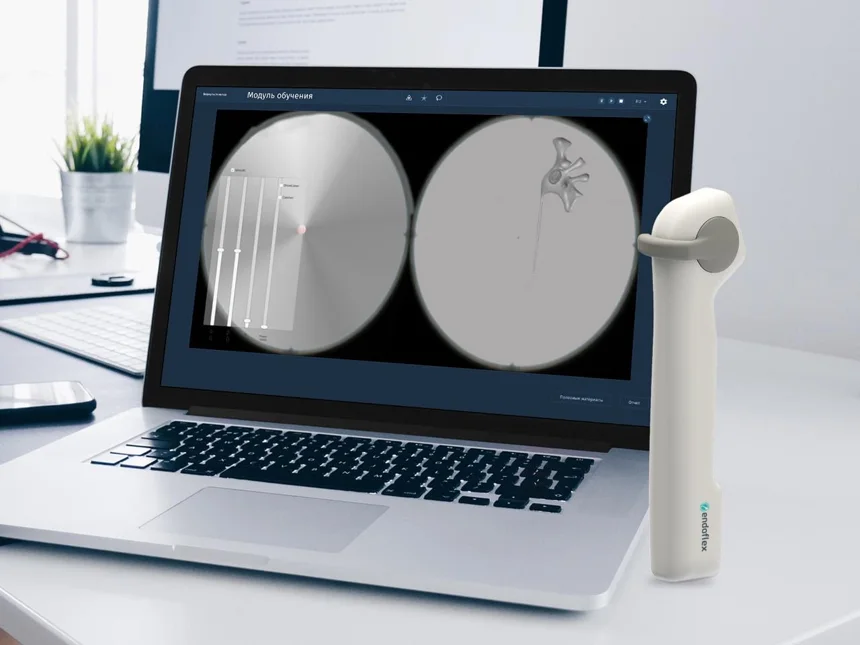
Специализированный контроллер воспроизводит основные элементы управления гибким уретерореноскопом. Он позволяет выполнять вращение и активное сгибание или разгибание виртуального дистального конца. Соединение с компьютером осуществляется через USB. Обучающийся получает физическую рукоятку, поэтому взаимодействие отличается от выбора команд только мышью, хотя полнота механических ощущений ограничена конструкцией учебного устройства.
На начальном этапе полезно разбирать связь между движением руки, положением рычага и изменением изображения. Участник должен понимать, почему поле зрения смещается и как положение инструмента связано с направлением наблюдения. Задача не сводится к быстрому поиску камня: важна управляемая ориентация, при которой пользователь может объяснить собственное движение и вернуть инструмент в нужное положение.
Понятие виртуального симулятора здесь не означает обязательного использования шлема. В описываемой комплектации работа связана с компьютером и специализированной рукояткой. Если предлагаются дополнительные аппаратные варианты, их рассматривают отдельно.
Положение рабочего канала
В симуляторе предусмотрен выбор положения рабочего канала виртуального гибкого инструмента. Этот параметр влияет на то, как принадлежность появляется в эндоскопическом поле и как пользователь организует работу. Возможность полезна для обсуждения пространственной связи между инструментом, изображением и целевой областью. Она помогает уйти от представления, что любой гибкий эндоскоп ведёт себя совершенно одинаково.
При сравнительном упражнении следует изменять один параметр осмысленно. Участник сначала объясняет ожидаемое отличие, затем выполняет задачу и анализирует результат. Если одновременно поменять анатомию, положение камня и рабочий канал, будет трудно понять, что вызвало затруднение. Преподаватель выбирает степень сложности в зависимости от уровня подготовки и цели занятия.
Такое сравнение не подтверждает автоматическую идентичность контроллера конкретной клинической модели уретероскопа. Реальные приборы различаются геометрией, пределами отклонения и поведением при введённых принадлежностях. Endoflex используется для выбранных учебных компонентов; освоение конкретного аппарата требует отдельного знакомства с его инструкцией и практической подготовки.
Эндоскопическое и рентгеноскопическое окна
Программная среда предоставляет окна виртуальной нефроскопии и флюороскопии. Они позволяют сопоставлять разные способы пространственного наблюдения. Обучающийся должен понимать, какую информацию даёт каждый вид и зачем он обращается к нему в конкретный момент. Это помогает обсуждать осознанное использование изображения вместо постоянного переключения без ясной цели.
Предусмотрено управление виртуальной С-дугой в рамках учебного случая. Оно относится к цифровой среде и не требует физического рентгеновского излучения на станции. Показанное время флюороскопии является параметром симуляции, а не измерением дозы реального пациента. Нельзя переносить его напрямую в клиническую оценку радиационной нагрузки без иных данных и условий.
Преподавателю полезно анализировать, почему участник включал дополнительное изображение. Иногда это осмысленная проверка пространственной гипотезы, иногда — попытка компенсировать потерю ориентации. Итоговая продолжительность сама по себе не раскрывает причину. Разбор должен связывать использование окна с действиями и наблюдаемой анатомией в конкретном учебном эпизоде.
Корзинка и извлечение фрагментов
Endoflex позволяет отрабатывать работу с виртуальной эндоскопической корзинкой и извлечение фрагментов. Это отдельная координационная задача, связанная с положением инструмента и наблюдением в цифровой полостной системе. Пользователь должен сопоставлять захват, перемещение и результат, а не только добиться изменения счётчика. Преподаватель может выделить этот этап в самостоятельное упражнение.
Варианты анатомии и расположения фрагментов меняют сложность. Поэтому при оценке следует учитывать, какой случай выполнялся и какие условия были заданы. Сравнение итогового времени разных сценариев без контекста способно создать ошибочное впечатление о навыке. Для учебной динамики полезнее повторять сопоставимую задачу и разбирать, какие действия стали точнее или более осмысленными.
Цифровая корзинка не воспроизводит все свойства конкретного клинического изделия. Размеры, материал и механическое поведение реальных принадлежностей требуют отдельного изучения. Виртуальная практика помогает освоить пространственную логику и последовательность взаимодействия, а работа с физическими инструментами дополняет её сенсорным и техническим опытом.
Модельные примеры и иллюстрации подготовлены по материалам архива оборудования ИНФОМЕД. Параметры в примере относятся к названному исполнению.