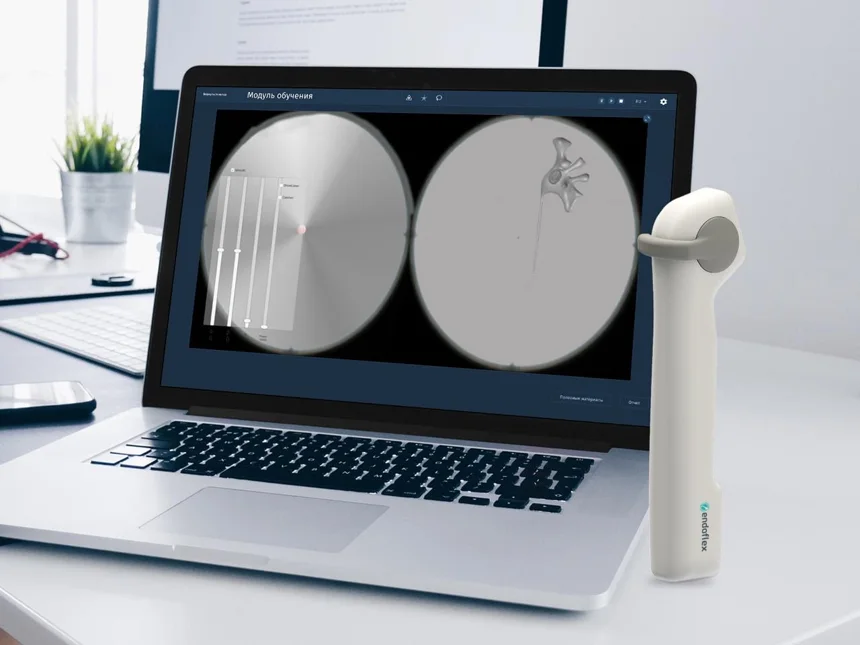
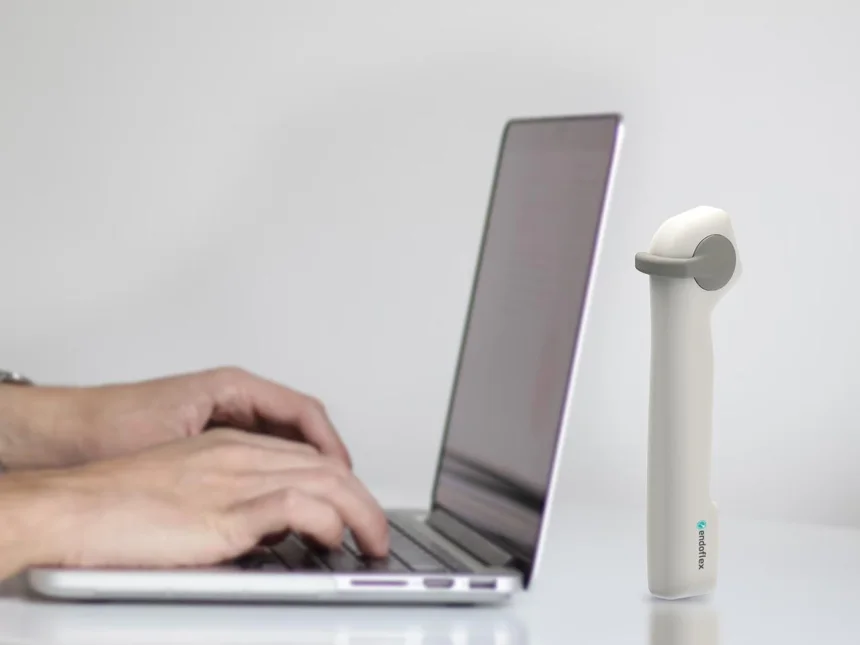
Endoflex — виртуальный симулятор гибкой уретеропиелоскопии для обучения эндоурологическим навыкам при работе с полостной системой почки. Комплекс сочетает специализированную рукоятку-контроллер и программное обеспечение для компьютера. Движения пользователя преобразуются в управление цифровым гибким инструментом, а на экране отображается учебная эндоскопическая среда. Симулятор предназначен для профессиональной подготовки и не используется при выполнении вмешательства пациенту.
Основная задача Endoflex — связать ориентацию в виртуальной анатомии с координацией движений, работой с лазером и корзинкой в пределах сценария. Пользователь может повторять упражнение и анализировать результаты без расходования клинического эндоскопа на каждую попытку. При этом цифровая практика не заменяет обучение обращению с реальным инструментом, тканевыми моделями и клиническую подготовку в установленном порядке.
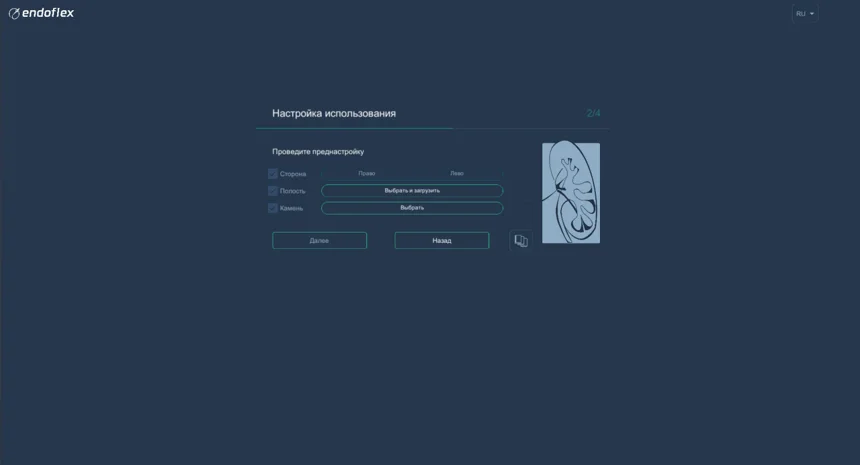
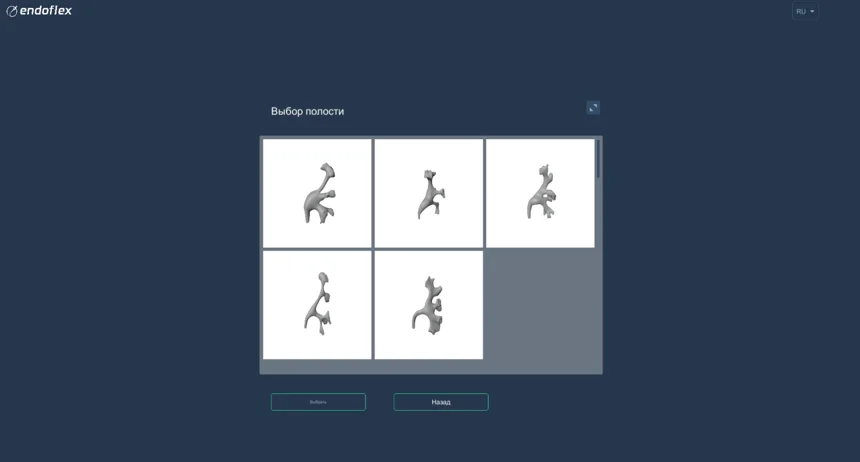
Программа включает разные варианты анатомии полостной системы и положения камня. Это позволяет изменять пространственную задачу, сохраняя общий принцип управления. Обучающийся должен учитывать конфигурацию цифровой лоханки и чашечек, а не повторять одну известную траекторию. Разнообразие случаев помогает обсуждать, как анатомические условия влияют на ориентирование и доступность выбранной области.
Для учебного курса полезно отделять знакомство с анатомией от выполнения полного задания. Сначала участник осматривает доступное пространство и объясняет ориентиры, затем переходит к работе с виртуальным камнем. Такой порядок позволяет понять причину затруднения: недостаточное пространственное представление требует другого упражнения, чем ошибка управления корзинкой или взаимодействия с ассистентом.
Цифровая модель не воспроизводит все индивидуальные особенности пациента. Количество вариантов и конкретные случаи определяются программной версией. При выборе важно проверить содержание доступной библиотеки, а не предполагать неограниченное создание анатомии. Если кафедре нужны определённые учебные условия, их включают в требования к демонстрации и согласованной конфигурации.
При сравнительном упражнении следует изменять один параметр осмысленно. Участник сначала объясняет ожидаемое отличие, затем выполняет задачу и анализирует результат. Если одновременно поменять анатомию, положение камня и рабочий канал, будет трудно понять, что вызвало затруднение. Преподаватель выбирает степень сложности в зависимости от уровня подготовки и цели занятия.
Программная среда предоставляет окна виртуальной нефроскопии и флюороскопии. Они позволяют сопоставлять разные способы пространственного наблюдения. Обучающийся должен понимать, какую информацию даёт каждый вид и зачем он обращается к нему в конкретный момент. Это помогает обсуждать осознанное использование изображения вместо постоянного переключения без ясной цели.
Предусмотрено управление виртуальной С-дугой в рамках учебного случая. Оно относится к цифровой среде и не требует физического рентгеновского излучения на станции. Показанное время флюороскопии является параметром симуляции, а не измерением дозы реального пациента. Нельзя переносить его напрямую в клиническую оценку радиационной нагрузки без иных данных и условий.
Преподавателю полезно анализировать, почему участник включал дополнительное изображение. Иногда это осмысленная проверка пространственной гипотезы, иногда — попытка компенсировать потерю ориентации. Итоговая продолжительность сама по себе не раскрывает причину. Разбор должен связывать использование окна с действиями и наблюдаемой анатомией в конкретном учебном эпизоде.
Endoflex позволяет отрабатывать работу с виртуальной эндоскопической корзинкой и извлечение фрагментов. Это отдельная координационная задача, связанная с положением инструмента и наблюдением в цифровой полостной системе. Пользователь должен сопоставлять захват, перемещение и результат, а не только добиться изменения счётчика. Преподаватель может выделить этот этап в самостоятельное упражнение.
Варианты анатомии и расположения фрагментов меняют сложность. Поэтому при оценке следует учитывать, какой случай выполнялся и какие условия были заданы. Сравнение итогового времени разных сценариев без контекста способно создать ошибочное впечатление о навыке. Для учебной динамики полезнее повторять сопоставимую задачу и разбирать, какие действия стали точнее или более осмысленными.
Если на станции работают несколько участников подряд, исходные настройки фиксируют перед каждой попыткой. Различие в анатомии, положении камня или конфигурации управления меняет смысл сравнения результатов. Для обучения такая вариативность полезна, а для контрольного задания она должна быть намеренной и понятной. Преподаватель отмечает условия вместе с показателями, чтобы не оценивать скорость без учёта сложности задачи и предоставленных подсказок.
Внутреннее устройство учебной модели и границы реалистичности
Учебная модель воспроизводит выбранные свойства объекта, а не все его свойства одновременно. Геометрия, тактильная реакция, видимость в методе визуализации и устойчивость к повторным манипуляциям требуют разных материалов и конструкций. Поэтому описание реалистичности раскрывают через наблюдаемый признак: что видит участник, что ощущает инструмент и что может независимо подтвердить преподаватель.
Перед демонстрацией определяют два контрольных результата: корректное действие и специально отобранный распознаваемый вариант ошибки. На учебном объекте проверяют, можно ли отличить их по предусмотренным признакам и зафиксировать это различие. Если рабочая часть расходуется, сравнение повторяют на одинаковом состоянии вставки. Самостоятельное изменение конструкции может лишить следующий опыт сопоставимости.
Сведения об исполнении
| Параметр или вопрос | Значение и условия из описания |
|---|---|
| Навыки | Навигация, имитация гольмиевой фрагментации, извлечение корзинкой |
| Анатомия | Варианты полостной системы почки и положения камня |
| Ориентирование | Варианты цифровой анатомии — Объяснение движения и позиции |
| Управление | Специализированная рукоятка; вращение и отклонение виртуального инструмента |
| Подключение | USB к компьютеру |
| Окна | Виртуальная нефроскопия и флюороскопия |
| Рабочий канал | Выбор положения в цифровом инструменте |
| Результаты | Время тренировки и флюороскопии, удалённые фрагменты и другие показатели версии |
| Базовый комплект | Рукоятка, USB-кабель, ключ активации, руководство; компьютер согласуется отдельно |
Разбор практической ситуации
У тренажёра с хорошо различимой целью и у тренажёра с реалистичным сопротивлением материала могут быть разные учебные преимущества. Чтобы оценить нужное свойство, меняют одно условие, а остальные держат постоянными. Если задача относится к навигации по изображению, фиксируют, видна ли структура в выбранной системе. Если задача относится к тактильному действию, определяют наблюдаемое подтверждение результата.
Не всякое повреждение учебной вставки является учебной ошибкой: нормальный износ также меняет её свойства. До разбора попытки сверяют состояние рабочей части и условия её подготовки.
Как разделить навык участника и возможности тренажёра
Рабочее место для обучения выбирают по наблюдаемому действию. Манипуляция должна иметь исходное положение, воспроизводимый целевой результат и способ наблюдения. Одного сходства учебной модели с анатомическим объектом недостаточно: важно, что именно видит инструктор, какие ошибки различимы и можно ли вернуть станцию к исходному состоянию для следующего участника.
Учебная станция может дать хорошую визуальную демонстрацию, но не обеспечить объективную регистрацию нужного навыка. Чтобы выявить эту разницу, задают преподавателю простой вопрос: по какому признаку он отличит выполненный шаг от лишь частично выполненного? Если доступно лишь конечное положение, в чек-лист нельзя без дополнительных наблюдений переносить все промежуточные действия.
Какие характеристики можно сопоставить
| Признак | Оборудование | Формулировка в техническом описании |
|---|---|---|
| Управление | Endoflex — виртуальный симулятор гибкой уретеропиелоскопии | Специализированная рукоятка; вращение и отклонение виртуального инструмента |
| Управление | РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи | Дистанционное, беспроводное |
| Анатомия | Endoflex — виртуальный симулятор гибкой уретеропиелоскопии | Варианты полостной системы почки и положения камня |
| Анатомия | NENASim Xpert — робот-симулятор младенца Medical-X | Цельное тело младенца, дыхательные пути с трахеей и пищеводом |
Навыки
Для Endoflex в описании приведено «Навигация, имитация гольмиевой фрагментации, извлечение корзинкой» (Навыки). В учебной конфигурации полезно отличать признак, который участник может наблюдать, от параметра, самостоятельно измеренного станцией. Условное событие сценария, балл инструктора и автоматический показатель имеют разную доказательную силу. Для сравнения заранее определяют конкретную цель упражнения и сохраняемое свидетельство её выполнения.
Подключение
Для Endoflex в описании приведено «USB к компьютеру» (Подключение). Версия платформы и исполнение подключаемого узла должны быть зафиксированы одновременно. Совпадение механического соединения подтверждает только один уровень. Передача сигнала и доступность специальной функции проверяются раздельно. В случаях, когда необходимы программный пакет или адаптер, их включают в ведомость отдельными позициями и привязывают к документации конкретного исполнения.
Базовый комплект
Для Endoflex в описании приведено «Рукоятка, USB-кабель, ключ активации, руководство; компьютер согласуется отдельно» (Базовый комплект). Базовый состав, поддерживаемая опция и фактически установленная опция — три разные записи. При чтении спецификации сохраняют оригинальное обозначение компонента и его статус. Если функция зависит сразу от принадлежности и программы, проверка одной строки не завершает идентификацию. Для обсуждения рабочего места связывают комплект с наблюдаемым результатом конкретной операции.
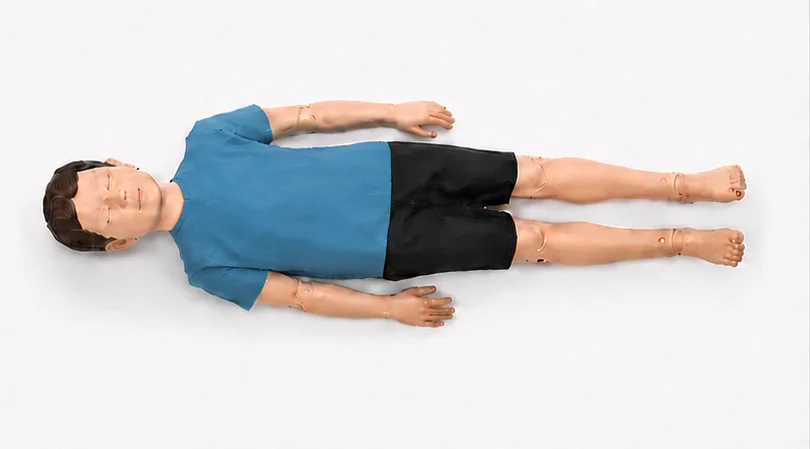
Пример из раздела · РУСЛАН GEO.RUSLAN
РУСЛАН GEO.RUSLAN — беспроводной робот-симулятор ребёнка для подготовки медицинских команд к оказанию экстренной помощи. Возрастной образ манекена соответствует ребёнку 5–8 лет. Комплекс объединяет физическую модель пациента, дистанционное управление преподавателя, виртуальный монитор и регистрацию параметров реанимационных действий. Его задача — связать обследование, выполнение практических навыков и командное принятие решений в одном учебном случае. Работа проходит в симуляционной среде: манекен воспроизводит заданные признаки состояния, а преподаватель управляет развитием ситуации.
Образ ребёнка школьного и старшего дошкольного возраста определяет характер учебной ситуации. Размеры рабочей области, организация доступа к манекену и распределение участников вокруг него отличаются от взрослой реанимационной станции. Это помогает преподавателю обсуждать особенности подготовки рабочего места, выбора принадлежностей и согласованности действий бригады. При этом возрастной образ 5–8 лет не означает, что симулятор представляет все педиатрические группы. Обучение новорождённым и младенцам требует соответствующих отдельных моделей, а не переноса возможностей РУСЛАНА на иную анатомию.
Подключение реального аппарата ИВЛ требует отдельного согласования модели, дыхательного контура, соединений и допустимых условий работы. Учебная имитация дыхания не равнозначна стенду для метрологической проверки вентилятора. При выборе оснащения станции важно разделять два назначения: обучение работе медицинской команды и техническое испытание лечебного оборудования. РУСЛАН предназначен для первого, а выполнение второго потребовало бы другого набора средств и подтверждённых методик измерения.
Программная регистрация охватывает глубину и частоту компрессий, параметры искусственной вентиляции, продолжительность пауз и выполненные циклы. Для преподавателя это материал для предметного разбора: можно обсудить, в какой момент возникла пауза, как изменился темп работы после смены участника и насколько последовательно выполнялось задание. При интерпретации результатов необходимо учитывать выбранный учебный алгоритм и настройки оценки. Показатель, выданный программой, описывает зарегистрированное действие на манекене и сам по себе не подтверждает готовность обучающегося к самостоятельной клинической практике.
Пример из раздела · PELVIC Mentor
Библиотека PELVIC Mentor предусматривает нормальную анатомию и варианты, представляющие патологические изменения. В заводских материалах показаны модели с миомами матки, кистой яичника, внематочной беременностью, особенностями многорожавшей матки и ретрофлексией. Конкретный набор физических элементов согласуется при подборе комплектации.
Различные анатомические варианты позволяют построить обучение на сравнении. Сначала пользователь знакомится с исходной моделью и её пространственными отношениями, затем исследует изменённый вариант и объясняет, что именно отличается. Полезно просить описывать наблюдаемое, прежде чем называть готовый диагноз. Это развивает точность профессионального языка и уменьшает риск угадывания ответа по заранее известной теме занятия. Симулятор помогает организовать такой разбор, сохраняя одинаковые условия для нескольких обучающихся.
Anatomical Recognition предназначен для формирования пространственного понимания малого таза. Виртуальная среда может отображать подписи органов в соответствии с исследуемой областью и позволять выделять выбранную структуру. Преподаватель использует эти возможности для связи тактильной информации с анатомической картой. На начальном этапе подсказки облегчают ориентацию; позднее их объём необходимо изменять в зависимости от учебной цели. Условия попытки следует фиксировать, если результаты используются для оценки.
Полезная последовательность занятия — сначала изучить взаимное расположение структур, затем выполнить направленное исследование и после этого объяснить собственные действия без постоянного обращения к подсказкам. Если обучающийся ориентируется только при включённых подписях, это указывает на необходимость дополнительного закрепления пространственной модели. При этом отключение поддержки не должно превращаться в неожиданное усложнение. Пользователь должен понимать, какой навык проверяется и чем контрольная попытка отличается от ознакомительной.
Вопросы для проверки
| Вопрос | Что зафиксировать | Что может исказить вывод |
|---|---|---|
| Чему соответствует реалистичность модели? | Геометрия, отклик материала и наблюдаемый критерий | Обещание всех учебных навыков по внешнему виду |
| Как подтвердить достижение навыка? | Наблюдаемое действие, контрольная точка и правило оценки | Оценка учебной станции только по внешнему сходству |
Особенности конструкции и работы · Endoflex
В описываемой программе предусмотрена имитация гольмиевой лазерной литотрипсии в режиме фрагментации. Пользователь видит активное состояние виртуального лазера и продвижение задачи по дроблению. Реальная лазерная энергия на пациента не подаётся; клинический лазер не становится обязательной частью станции только потому, что технология представлена в сценарии.
На разборе полезно рассматривать время активации вместе с достигнутым результатом. Сокращение времени не всегда означает улучшение навыка, если задача выполнена неполно или управление стало менее осмысленным. Преподаватель объясняет, какие показатели имеют значение для выбранного упражнения и почему сравнивать их следует при сопоставимых исходных условиях.