Аппарат перемещает механические звенья по заданной траектории. Положение оси механизма и фактической оси движения объекта определяет, как показание привода связано с движением в суставе. Номинальные углы описывают механизм в конкретной установке.
Устройство и принцип действия
Наличие приводов в тазобедренных и коленных суставах не означает активного управления всеми движениями тела. Голеностоп, таз и туловище могут иметь другие способы поддержки. Поэтому оценивают полный набор управляемых и пассивных степеней свободы. Это определяет требования к пациенту и вспомогательной опоре.
Каркас соединяется с телом через манжеты и опоры; приводы создают моменты в заданных суставах. Датчики положения, нагрузки и ориентации помогают контроллеру определять фазу движения и условия запуска шага. Поддержка может быть фиксированной или адаптируемой. Безопасность зависит от совпадения механических и анатомических осей, посадки и возможностей пациента управлять равновесием в предусмотренной конфигурации.
Механический шарнир должен располагаться в предусмотренном отношении к суставу. При движении мягкие ткани и ремни могут смещаться; поэтому начальная посадка не единственная проверка. Следят за контактом и давлением в течение работы. Слишком тугая фиксация не является универсальным решением смещения и способна создавать собственный риск.
Ключевые риски — падение, повреждение кожи, нежелательная нагрузка на суставы и кости, несоответствие посадки и нарушение работы привода. Отбор требует оценки состояния опорно-двигательного аппарата и способности участвовать в тренировке. Показания и противопоказания зависят от модели. Возможность сделать шаг в устройстве не гарантирует восстановления независимой ходьбы без него.
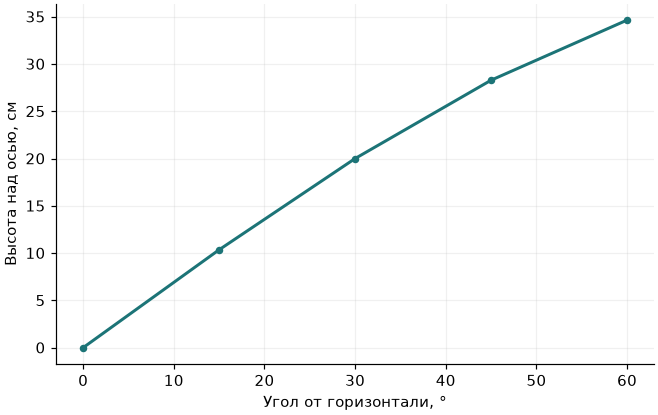
Высота точки при повороте рычага
На жёстком рычаге отметка находится в 40 см от неподвижной оси. По вертикали она перемещается согласно синусу угла.
В этом примере на горизонтальной оси отложен показатель «Угол от горизонтали, °», на вертикальной — «Высота над осью, см». Для первой точки исходная величина равна 0, расчётный результат — 0. Для точки 30 получаем 20. Последняя пара значений — 60 и 34,641. Все подписи относятся к одной модели и к единицам, приведённым на осях.
| Угол от горизонтали, ° | Высота над осью, см |
|---|---|
| 0 | 0 |
| 15 | 10,353 |
| 30 | 20 |
| 45 | 28,284 |
| 60 | 34,641 |
График не описывает механизм с перемещающейся осью или гибкой деталью. Для него потребовались бы дополнительные размеры и кинематические связи.
Применение и ограничения
Сохраняют положение опор, начальную геометрию, вид задания и способ регистрации события. Если один из этих элементов изменился, результат может различаться без изменения собственно возможности устройства. Для учебной демонстрации используют объект и условия, предусмотренные методикой. Клинический выбор нагрузки по техническому графику не определяется.
Пример из практики
Связь с другими технологиями
Роботизированная помощь движению и активность участника
Привод может задавать траекторию, поддерживать движение или регистрировать усилие взаимодействия. Одинаковое перемещение конечной точки может быть достигнуто при разной доле работы системы и участника. Для объяснения нужны сведения об алгоритме управления и измеряемых сигналах.
Шприцевой привод и непрерывность подачи жидкости
Движение поршня задаётся механическим приводом, но жидкость на выходе линии может двигаться иначе во время запуска и переходных процессов. Зазоры привода, податливость шприца и магистрали связывают механическое перемещение с фактическим выходным потоком.
Как интерпретировать наблюдение
Реабилитационный экзоскелет — носимая внешняя механическая система, которая поддерживает или создаёт движения в рамках реабилитационной программы. Здесь рассматриваются медицинские системы для нижних конечностей. Их следует отличать от промышленных устройств снижения нагрузки и от персональных средств повседневного передвижения. Клинический экзоскелет может использоваться только обученной командой и не обязательно разрешён для самостоятельного домашнего применения.
Начало движения может определяться переносом массы, сигналом датчиков, командой оператора или их сочетанием. Каждый вариант предъявляет свои требования к пользователю и страхующему специалисту. Автоматика не устраняет необходимость понимать условия запуска: случайное изменение опоры может восприниматься системой как команда либо, наоборот, не приводить к ожидаемому шагу. На обучении разбирают штатные переходы состояний, задержки, отмену команды и поведение после остановки. Особенно важно различать остановку движения приводов и гарантированное устойчивое положение всей системы.
Колёса для транспортировки пустого аппарата и колёса для движения пользователя — разные конструктивные решения. Разрешённое перемещение с человеком необходимо подтвердить для конкретной модели. Оценивают тормоза, уклоны, пороги, ширину проходов и устойчивость при изменении направления. Нельзя переносить возможности одной модификации на другую по общему названию серии. Если предусмотрен самостоятельный привод руками, дополнительно проверяют доступность колёс и управление в выбранной посадке. Передвижение не должно создавать столкновение опор с дверными проёмами или натяжение подключённых принадлежностей.
До подъёма оценивают, как пользователь попадёт в устройство и как будет из него выведен. Некоторые конструкции рассчитаны на пересаживание из кресла, другие — на перевод из положения лёжа. Требования к помощникам, подъёмнику и свободному месту различаются. Если эти условия не учесть, аппарат может подходить по размерам, но оставаться неудобным или небезопасным в конкретной комнате. На демонстрации проверяют весь путь: подход, фиксацию тормозов, доступ к ремням, размещение стоп, подъём, возврат и выход. Время полного цикла информативнее времени движения привода.
Определите функциональную задачу тренировки, пациентскую группу и требуемую помощь движению. Уточните антропометрические ограничения, способы поддержки и регулировки нагрузки. Число программ не характеризует пригодность тренажёра для конкретного пациента. Требования согласуют с реабилитационной командой до выбора модели.
Некоторые системы меняют помощь между попытками, другие — внутри движения. Это различие влияет на восприятие и анализ. Постепенная адаптация после завершения задания не эквивалентна непрерывному регулированию. В отчёте желательно видеть, когда и на каком основании изменялся параметр.
Эргометрия верхних конечностей и регистрация механической работы
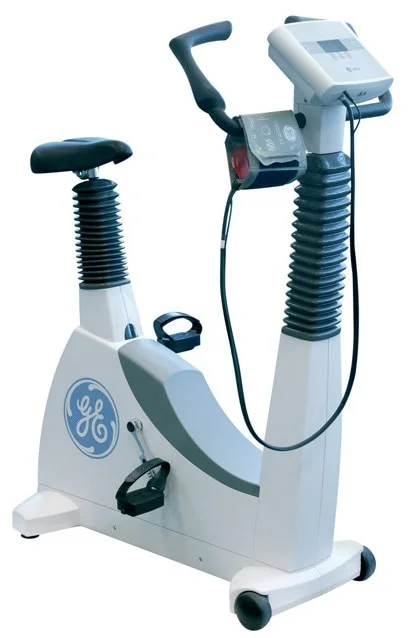
При ручной эргометрии работа передаётся через рукоятки и приводной вал. Для оценки задания нужны данные о сопротивлении, скорости и времени. При переменной скорости среднее значение мощности нельзя получить, зная только максимальную нагрузку.
Беговая дорожка с инструментированной платформой
Инструментированная дорожка объединяет движение ленты с измерительным трактом, например регистрацией сил или параметров шага. Скорость ленты задаёт одно из условий, а данные датчиков описывают фактическое взаимодействие с опорой. Для анализа нужны общая временная база и согласованные координаты.
Сравнение смежных понятий
| Понятие | Что оно описывает |
|---|---|
| Аппарат непрерывной пассивной разработки движения в суставе | Аппарат перемещает механические звенья по заданной траектории. |
| Роботизированная помощь движению и активность участника | Привод может задавать траекторию, поддерживать движение или регистрировать усилие взаимодействия. |
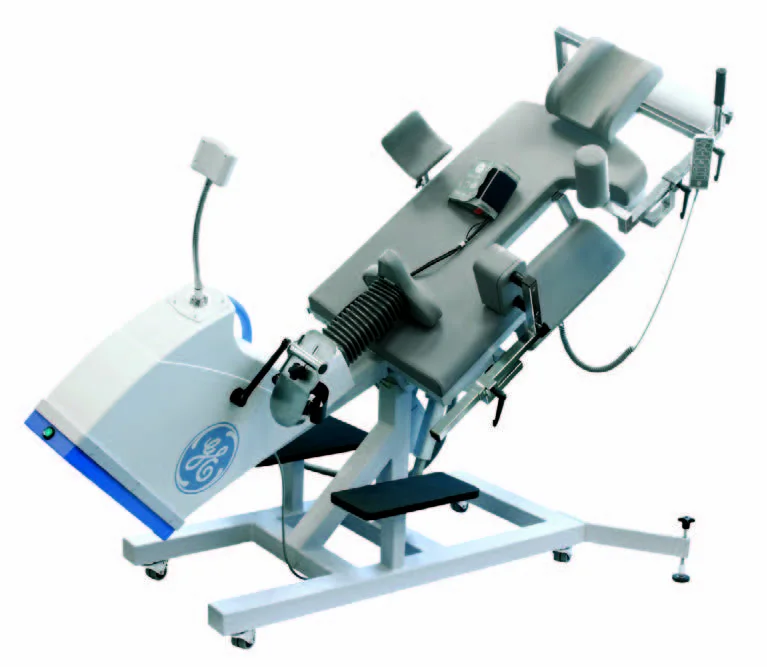
| Вертикализация и распределение опорных реакций | При изменении наклона платформы меняется распределение составляющих нагрузки между поверхностью и дополнительными опорами. |
Пассивное, активное и ассистивное выполнение
В пассивном варианте движение в значительной степени задаёт механизм. В активном — участие пациента определяет выполнение задачи. Ассистивный режим добавляет помощь по определённому алгоритму. Эти категории описывают характер взаимодействия, но конкретное содержание названий зависит от платформы. Сравнивать устройства только по одинаковым словам в меню некорректно.
Ключевой вопрос: что происходит, если пациент не начинает движение, замедляется или прекращает усилие. Аппарат может ждать, помогать, менять сопротивление или завершать попытку в соответствии с настройками. Для интерпретации отчёта необходимо знать это поведение. Иначе успешное достижение цели можно ошибочно приписать самостоятельной работе кисти.
В описании Amadeo ассистивная логика связывается с активным участием и помощью в завершении движения. Это пример того, почему в отчёте важно сохранять параметры поддержки. Два одинаковых результата на экране при разном объёме помощи не являются одинаковым функциональным достижением.
Режим сопротивления, если он предусмотрен, тоже требует контекста. Сила на интерфейсе зависит от направления, положения и условий задачи. Нельзя сравнивать произвольное число из игры с показателем стандартного динамометрического теста без подтверждённой методики. Аппаратные данные полезны, когда известно, как они получены.
Движение, усилие и электромиографический сигнал
Датчик положения характеризует перемещение механизма или связанного с ним интерфейса. Датчик силы — взаимодействие в определённом направлении. Поверхностная электромиография регистрирует электрическую активность мышц и может использоваться в некоторых системах как дополнительный управляющий сигнал. Ни один из этих показателей не заменяет автоматически остальные.
Наличие мышечной активности не означает достаточного движения, а перемещение с помощью робота не доказывает произвольную активацию. Именно поэтому полезно раздельно описывать намерение, усилие, движение и результат задания. Такая структура помогает клиническому специалисту видеть, что изменилось между занятиями, не сводя прогресс к единственному баллу.
Электромиографический модуль требует собственного качества регистрации. Положение электродов, состояние контакта и артефакты могут влиять на сигнал. Включение опции в комплект не делает её данные автоматически сопоставимыми. Нужны обучение, документация условий и понимание, какую функцию сигнал выполняет в конкретной программе.
Отдельная задача — согласованность движения пальцев. Общий показатель кисти может скрывать различие между пальцами или изменение стратегии. Если платформа позволяет раздельную оценку, важно понимать, какие каналы действительно независимы и как формируется суммарный результат. Красивый общий график не всегда отвечает на вопрос о конкретном компоненте захвата.
Механический интерфейс определяет качество задания
Между приводом и пациентом находится интерфейс: фиксаторы пальцев, опора предплечья, элементы позиционирования и регулировки. От того, как они установлены, зависит направление приложенного усилия и удобство движения. Если интерфейс смещается, система может точно измерять собственный механизм, но хуже отражать фактическое движение пальца.
Подбор учитывает размеры кисти и особенности конкретного пациента в пределах инструкции. Нельзя считать наличие регулировок доказательством универсальности. Для отделения полезно проверить диапазон подходящих пациентов, расходные элементы фиксации и возможность воспроизводимо восстановить положение на следующем занятии. Настройка, понятная только одному сотруднику, затрудняет сравнение результатов.
Подробнее: Роботизированный тренажёр кисти: движение пальцев, усилие и обратная связь
Одинаковая цель может достигаться разными движениями
В тренировке верхней конечности пациент может переместить рукоятку к цели за счёт различных сочетаний движений плеча, локтя, лопаточного пояса и туловища. Если робот регистрирует только конечную точку, успешная траектория не показывает, какой вклад внёс каждый сегмент. Поэтому оценка качества движения требует большего контекста, чем точность попадания курсора.
Компенсаторное движение — стратегия, с помощью которой человек решает задачу при имеющихся ограничениях. Его значение зависит от клинической цели. Не всякое движение туловища следует автоматически запрещать: в реальной деятельности оно может быть частью функционального действия. Вопрос состоит в том, соответствует ли стратегия задаче конкретной тренировки и как она влияет на интерпретацию результата.
Этот разбор посвящён возможностям измерения и обратной связи. Он не устанавливает универсальный допустимый угол наклона и не предлагает фиксировать пациента по шаблону. Решение о положении, ограничениях и терапевтическом акценте принимает специалист с учётом состояния и цели. Инженерная задача — ясно описать, что система видит и чего не измеряет.
Подробнее: Компенсаторные движения в тренировке руки: что видят датчики тренажёра
Запуск шага
Шаг может запускаться по действию пациента, переносу массы или команде специалиста. Эти режимы требуют разных возможностей пользователя. Важно понять, как система распознаёт намерение и предотвращает непреднамеренный запуск. Демонстрация должна включать не только ходьбу вперёд, но и остановку, подготовку к посадке и безопасное завершение.
Клиническая и персональная модель
Разрешение использования в реабилитационном центре не означает пригодности для самостоятельной прогулки. Различаются обучение, среда, вспомогательные средства и критерии отбора. В описании оборудования эти назначения следует разделять. Экзоскелет — часть организованного процесса, а не универсальная замена кресла-коляски.
Эксплуатационные данные и клинические выводы
Количество шагов, время вертикального положения и пройденная дистанция помогают описать сеанс. Они не показывают автоматически степень самостоятельности вне экзоскелета. Для интерпретации нужны настройки помощи, используемые опоры, участие персонала и условия маршрута. Сравнивая программы, нельзя объединять шаги с разным уровнем поддержки как равнозначные. Технический журнал полезен и для инженера: повторяющиеся ошибки батареи, датчиков или приводов требуют анализа независимо от внешне успешного завершения занятия. Экспорт должен сохранять версию программного обеспечения и идентификатор устройства.
Подробнее: Реабилитационный экзоскелет: устройство, виды, технические параметры и выбор
По теме в энциклопедии
- Роботизированная помощь движению и активность участника
- Шприцевой привод и непрерывность подачи жидкости
- Эргометрия верхних конечностей и регистрация механической работы
- Реабилитационный экзоскелет: устройство, виды, технические параметры и выбор
- Вертикализатор: устройство, виды, технические параметры и выбор
- Активная помощь реабилитационного робота: assist-as-needed и вклад пациента