Привод может задавать траекторию, поддерживать движение или регистрировать усилие взаимодействия. Одинаковое перемещение конечной точки может быть достигнуто при разной доле работы системы и участника. Для объяснения нужны сведения об алгоритме управления и измеряемых сигналах.
Устройство и принцип действия
Робот может обеспечить достижение цели, компенсируя снижение усилия. В таком случае итоговая траектория остаётся хорошей, а человеческий вклад уменьшается. В исследованиях управления это обсуждается как одна из проблем избыточной или непрозрачной помощи. Однако по одному низкому усилию нельзя ставить пациенту поведенческую характеристику: причины могут быть клиническими, техническими или связанными с задачей.
Для анализа полезно разделять результат, помощь и признаки участия. Если сохраняется только итоговый балл, взаимодействие становится трудно интерпретировать. Если доступны изменения поддержки и измеренные сигналы, специалист лучше понимает, каким образом достигнут результат. При этом аппаратные оценки участия остаются модельными показателями с ограничениями.
Алгоритм может реагировать на отклонение от траектории, недостаточную скорость, отсутствие движения в заданный момент или изменение сигнала взаимодействия. Каждый вариант имеет собственную логику. Если используется только ошибка положения, робот может поддерживать точную траекторию даже при малом активном вкладе пациента. Поэтому малое отклонение не всегда означает высокую самостоятельность.
Assist-as-needed, или помощь по потребности, обозначает подход, при котором робот изменяет поддержку в зависимости от выполнения задачи или зарегистрированного участия человека. Это не единый стандартный алгоритм. Два устройства с таким названием могут использовать разные сигналы, правила и ограничения, поэтому их нельзя сравнивать только по наличию пункта меню.
Главная идея заключается в том, чтобы не подменять доступное активное действие избыточной механической помощью. Но реализовать её технически непросто: робот должен оценить, когда поддержка действительно нужна, и сделать это по доступным измерениям. Ошибка траектории, сила взаимодействия и электромиографический сигнал описывают разные стороны выполнения и не являются прямым измерением намерения пациента.
На протяжении курса ошибка движения уменьшалась, но журнал показывал увеличение поддержки. В презентации результата оставили только график точности. Он был фактически верным, однако скрывал изменение взаимодействия. Нельзя было понять, выросла ли самостоятельность или робот сильнее обеспечивал путь.
Работа при вращении с постоянным моментом
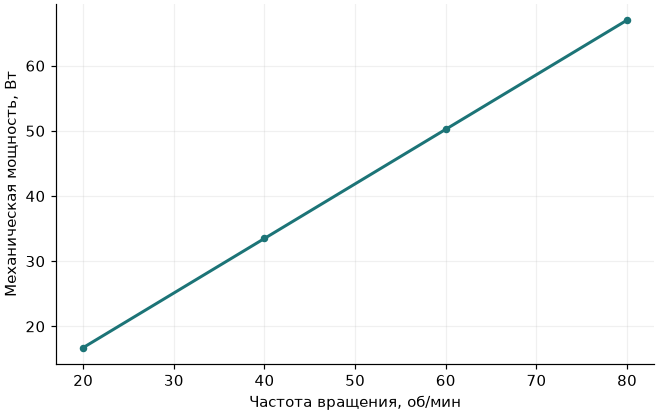
Учебный вал нагружен постоянным моментом 8 Н·м. Мощность равна произведению момента на угловую скорость в радианах в секунду.
В этом примере на горизонтальной оси отложен показатель «Частота вращения, об/мин», на вертикальной — «Механическая мощность, Вт». Для первой точки исходная величина равна 20, расчётный результат — 16,755. Для точки 60 получаем 50,265. Последняя пара значений — 80 и 67,021. Все подписи относятся к одной модели и к единицам, приведённым на осях.
| Частота вращения, об/мин | Механическая мощность, Вт |
|---|---|
| 20 | 16,755 |
| 40 | 33,51 |
| 60 | 50,265 |
| 80 | 67,021 |
График относится к валу модели. Электропотребление, биомеханические потери и нагрузка участника не вычисляются без дополнительных данных.
Применение и ограничения
Сохраняют положение опор, начальную геометрию, вид задания и способ регистрации события. Если один из этих элементов изменился, результат может различаться без изменения собственно возможности устройства. Для учебной демонстрации используют объект и условия, предусмотренные методикой. Клинический выбор нагрузки по техническому графику не определяется.
Пример из практики
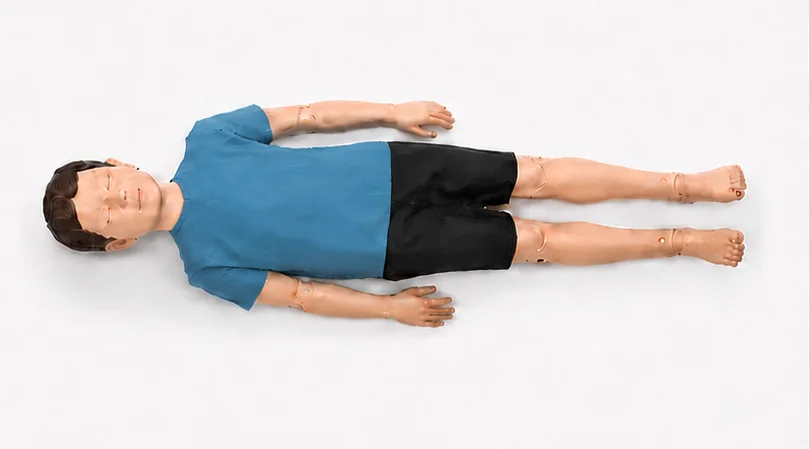
Пример оборудования · РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи
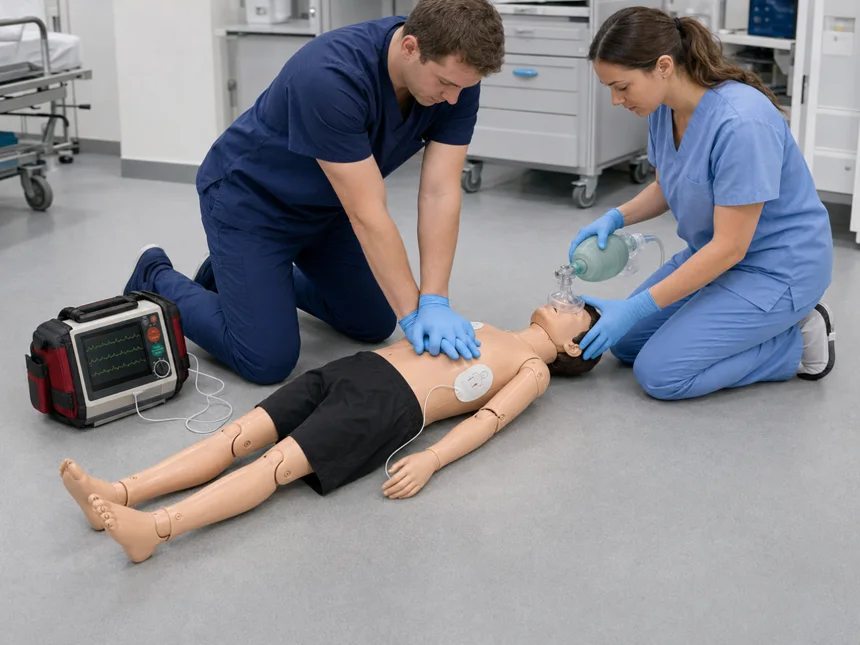
В учебную программу можно включать индивидуальное освоение функций комплекса, парные упражнения и полноценный командный сценарий. На первом уровне участник знакомится с доступными признаками и способами получения информации. На втором — выполняет поставленную задачу с наблюдением преподавателя. На третьем — действует в составе команды, где результат зависит от обмена информацией и последовательности решений. Такое разделение позволяет использовать один робот для разных этапов подготовки без подмены учебной цели демонстрацией максимального количества функций.
РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи
Связь с другими технологиями
Аппарат непрерывной пассивной разработки движения в суставе
Аппарат перемещает механические звенья по заданной траектории. Положение оси механизма и фактической оси движения объекта определяет, как показание привода связано с движением в суставе. Номинальные углы описывают механизм в конкретной установке.
Эргометрия верхних конечностей и регистрация механической работы
При ручной эргометрии работа передаётся через рукоятки и приводной вал. Для оценки задания нужны данные о сопротивлении, скорости и времени. При переменной скорости среднее значение мощности нельзя получить, зная только максимальную нагрузку.
Как интерпретировать наблюдение
Поддержка может облегчать движение к цели, сопротивление — создавать дополнительное требование, а виртуальный направляющий коридор — ограничивать отклонение. Эти воздействия нельзя объединять в одно слово «нагрузка». Пациент может получать помощь в одном направлении и ограничение в другом. Для клинического смысла важна полная структура взаимодействия.
Количество шагов, время вертикального положения и пройденная дистанция помогают описать сеанс. Они не показывают автоматически степень самостоятельности вне экзоскелета. Для интерпретации нужны настройки помощи, используемые опоры, участие персонала и условия маршрута. Сравнивая программы, нельзя объединять шаги с разным уровнем поддержки как равнозначные. Технический журнал полезен и для инженера: повторяющиеся ошибки батареи, датчиков или приводов требуют анализа независимо от внешне успешного завершения занятия. Экспорт должен сохранять версию программного обеспечения и идентификатор устройства.
Наличие приводов в тазобедренных и коленных суставах не означает активного управления всеми движениями тела. Голеностоп, таз и туловище могут иметь другие способы поддержки. Поэтому оценивают полный набор управляемых и пассивных степеней свободы. Это определяет требования к пациенту и вспомогательной опоре.
Роботизированная тренировка ходьбы, механотерапия и электротерапия относятся к разным техническим системам. Их объединение в одном разделе каталога не делает параметры взаимозаменяемыми. Для двигательной тренировки оценивают поддержку пациента и управляемое движение. Для физиотерапевтического воздействия — предусмотренный физический фактор, выходные параметры и совместимые аппликаторы.
Обратная связь показывает пациенту или специалисту определённый измеряемый показатель. Это может быть активность, движение либо другой параметр, предусмотренный системой. Следует уточнить происхождение показателя, условия регистрации и возможность сохранения. Игровой балл и клиническая шкала не становятся эквивалентными только потому, что оба отображаются числами.
Определите функциональную задачу тренировки, пациентскую группу и требуемую помощь движению. Уточните антропометрические ограничения, способы поддержки и регулировки нагрузки. Число программ не характеризует пригодность тренажёра для конкретного пациента. Требования согласуют с реабилитационной командой до выбора модели.
Эффективная организация занятия предполагает разделение технического и командного анализа. Сначала рассматривают измеряемые параметры действий, затем — коммуникацию, распределение ролей и причины задержек. Высокая частота компрессий или корректная вентиляция не компенсируют ситуацию, когда команда не услышала сообщение об изменении состояния. И наоборот, грамотное обсуждение не заменяет технически правильного выполнения навыка. Робот даёт возможность объединить эти наблюдения, сохраняя различие между объективной регистрацией и экспертной оценкой преподавателя.
РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи
Дыхательная часть РУСЛАНА предусматривает программируемое состояние дыхательных путей, отёк языка и изменение экскурсии грудной клетки. Движение правой и левой стороны можно настраивать раздельно. Предусмотрены оральная и назальная интубация, учебная трахеостомия, вентиляция дыхательным мешком и работа с аппаратом ИВЛ в согласованной конфигурации. Раздувание желудка при неправильной вентиляции служит одним из признаков, которые участник должен заметить и интерпретировать в рамках задания. Модель позволяет обсуждать не только введение устройства, но и наблюдение за результатом действия.
РУСЛАН GEO.RUSLAN — робот-симулятор ребёнка для экстренной помощи
Беговая дорожка с инструментированной платформой
Инструментированная дорожка объединяет движение ленты с измерительным трактом, например регистрацией сил или параметров шага. Скорость ленты задаёт одно из условий, а данные датчиков описывают фактическое взаимодействие с опорой. Для анализа нужны общая временная база и согласованные координаты.
Разгрузка массы тела в системе тренировки ходьбы
Подвесная система поддерживает часть нагрузки, пока человек или учебный объект взаимодействует с опорой. Усилие в подвесе и нагрузка под стопой не обязаны изменяться одинаково в каждый момент движения. Для технического разбора различают статическое задание и динамическую регистрацию.
Сравнение смежных понятий
| Понятие | Что оно описывает |
|---|---|
| Роботизированная помощь движению и активность участника | Привод может задавать траекторию, поддерживать движение или регистрировать усилие взаимодействия. |
| Аппарат непрерывной пассивной разработки движения в суставе | Аппарат перемещает механические звенья по заданной траектории. |
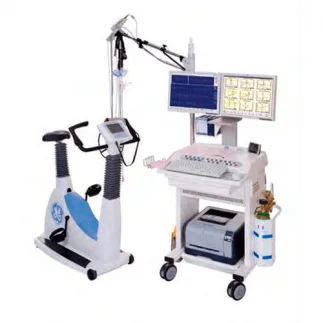
| Нагрузочная электрокардиография и синхронизация ступеней | При нагрузочном исследовании электрическую запись связывают с изменением задания на эргометре или дорожке. |
Почему завершённое движение не равно активному участию
Первичные исследования адаптивных контроллеров показывают разнообразие подходов: регулирование по ошибке, взаимодействию и физиологическим сигналам. Часто это исследования конкретной системы с ограниченной выборкой или техническая проверка концепции. Они объясняют возможные механизмы, но не доказывают превосходство любого режима с похожим названием.
Поэтому при выборе оборудования следует спрашивать не «есть ли интеллектуальная помощь», а «что измеряется, что меняется и что видно в отчёте». Такой вопрос переводит обсуждение из рекламных терминов в проверяемые свойства. Клиническая ценность зависит также от программы и применения, а не только от алгоритма.
Помощь по потребности — принцип, а не единый режим
Материал помогает читать техническое описание таких систем и интерпретировать отчёт. Он не задаёт терапевтический уровень помощи. Подходящий режим выбирает специалист, учитывая состояние пациента, цель и инструкцию оборудования. Автоматизация может адаптировать параметры внутри разрешённой логики, но не отменяет клинической ответственности.
Помощь, сопротивление и ограничение траектории
Если система удерживает траекторию жёстко, движение может выглядеть точным независимо от стратегии пациента. Если допускает отклонения, показатель ошибки увеличивается, но активное исследование движения может быть частью задачи. Поэтому меньшее отклонение не всегда является универсальным критерием лучшего режима.
Изменение помощи должно оставаться внутри предусмотренных границ. Инженер не настраивает неизвестные параметры контроллера ради получения более «чувствительного» поведения. Экспериментальные алгоритмы из публикаций нельзя переносить на серийную систему без соответствующей разработки и допуска. Для пользователя доступны только функции, предусмотренные изготовителем.
Подробнее: Активная помощь реабилитационного робота: assist-as-needed и вклад пациента
Движение, усилие и электромиографический сигнал
Датчик положения характеризует перемещение механизма или связанного с ним интерфейса. Датчик силы — взаимодействие в определённом направлении. Поверхностная электромиография регистрирует электрическую активность мышц и может использоваться в некоторых системах как дополнительный управляющий сигнал. Ни один из этих показателей не заменяет автоматически остальные.
Наличие мышечной активности не означает достаточного движения, а перемещение с помощью робота не доказывает произвольную активацию. Именно поэтому полезно раздельно описывать намерение, усилие, движение и результат задания. Такая структура помогает клиническому специалисту видеть, что изменилось между занятиями, не сводя прогресс к единственному баллу.
Электромиографический модуль требует собственного качества регистрации. Положение электродов, состояние контакта и артефакты могут влиять на сигнал. Включение опции в комплект не делает её данные автоматически сопоставимыми. Нужны обучение, документация условий и понимание, какую функцию сигнал выполняет в конкретной программе.
Отдельная задача — согласованность движения пальцев. Общий показатель кисти может скрывать различие между пальцами или изменение стратегии. Если платформа позволяет раздельную оценку, важно понимать, какие каналы действительно независимы и как формируется суммарный результат. Красивый общий график не всегда отвечает на вопрос о конкретном компоненте захвата.
Пассивное, активное и ассистивное выполнение
В пассивном варианте движение в значительной степени задаёт механизм. В активном — участие пациента определяет выполнение задачи. Ассистивный режим добавляет помощь по определённому алгоритму. Эти категории описывают характер взаимодействия, но конкретное содержание названий зависит от платформы. Сравнивать устройства только по одинаковым словам в меню некорректно.
Ключевой вопрос: что происходит, если пациент не начинает движение, замедляется или прекращает усилие. Аппарат может ждать, помогать, менять сопротивление или завершать попытку в соответствии с настройками. Для интерпретации отчёта необходимо знать это поведение. Иначе успешное достижение цели можно ошибочно приписать самостоятельной работе кисти.
В описании Amadeo ассистивная логика связывается с активным участием и помощью в завершении движения. Это пример того, почему в отчёте важно сохранять параметры поддержки. Два одинаковых результата на экране при разном объёме помощи не являются одинаковым функциональным достижением.
Подробнее: Роботизированный тренажёр кисти: движение пальцев, усилие и обратная связь
По теме в энциклопедии
- Аппарат непрерывной пассивной разработки движения в суставе
- Эргометрия верхних конечностей и регистрация механической работы
- Беговая дорожка с инструментированной платформой
- Активная помощь реабилитационного робота: assist-as-needed и вклад пациента
- Реабилитационный экзоскелет: устройство, виды, технические параметры и выбор
- Реабилитационное и физиотерапевтическое оборудование: метод, дозирование и рабочее место