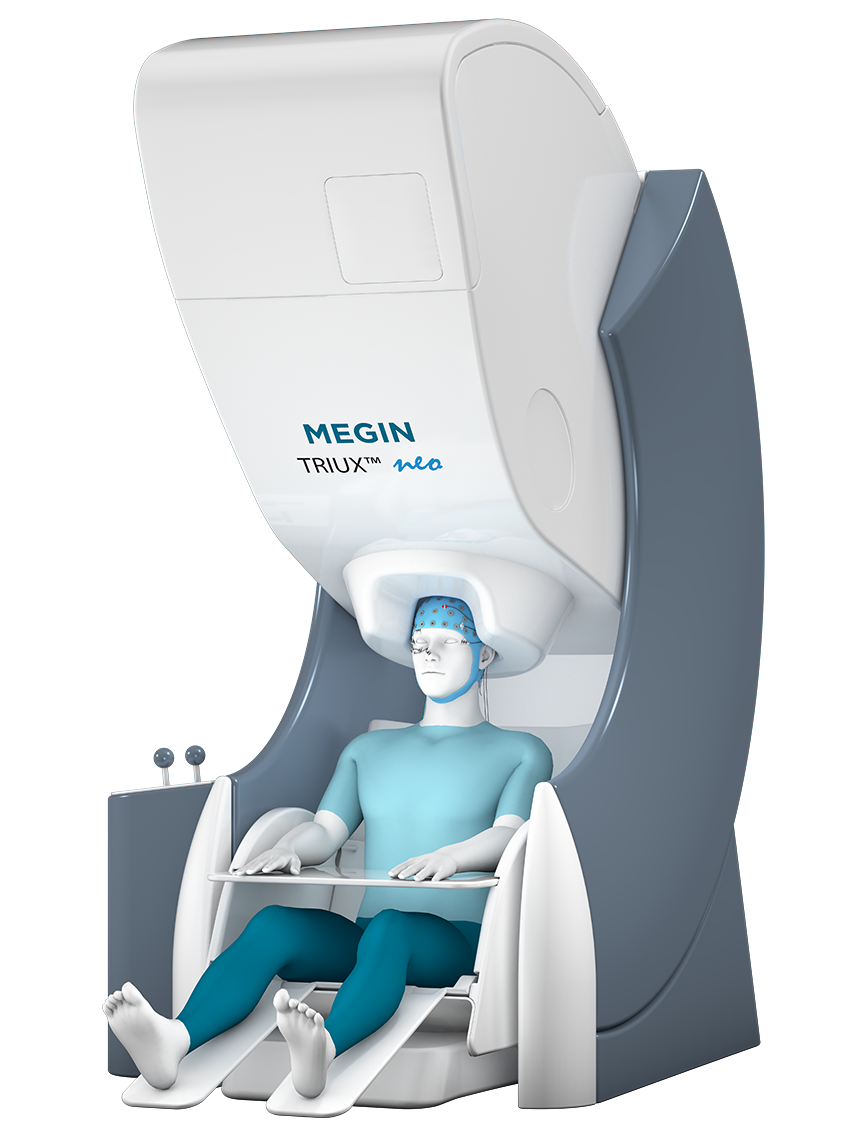
Магнитоэнцефалограф регистрирует чрезвычайно слабые магнитные поля, связанные с электрической активностью нервной ткани. Метод позволяет исследовать временную организацию мозговых процессов и оценивать расположение источников при помощи вычислительной модели. При этом аппарат непосредственно измеряет поле возле головы, а не готовую анатомическую карту: локализация является отдельным этапом обработки с собственными предпосылками и ограничениями.
МЭГ отличается от МРТ физическим принципом. Для регистрации МЭГ не требуется создавать основное сильное магнитное поле, характерное для томографа. Однако высокая чувствительность датчиков делает магнитную обстановку помещения критически важной. Электрическое оборудование, движущиеся металлические предметы и остаточная намагниченность способны создавать сигналы, значительно превосходящие интересующую активность.
Что измеряет сенсор
Магнитометр измеряет компонент магнитного поля, а градиометр чувствителен к его пространственному изменению в определённой геометрии. Эти типы каналов по-разному воспринимают близкие источники и удалённые помехи. Поэтому число сенсоров нельзя сравнивать без понимания их конструкции, ориентации, расположения и того, что производитель считает отдельным каналом.
Полезный сигнал связан с суммарной активностью определённых популяций нейронов, геометрией токов и расстоянием до датчиков. Не любой источник одинаково виден: ориентация и пространственное распределение влияют на измеряемое поле. Отсутствие выраженного компонента на поверхности не является универсальным доказательством отсутствия активности в соответствующей структуре.
МЭГ и ЭЭГ могут дополнять друг друга, поскольку измеряют разные проявления электрической активности и имеют различную чувствительность к геометрии источников. Одновременная регистрация требует согласованной временной шкалы и совместимой системы. Нельзя считать, что добавление второго метода автоматически устраняет неоднозначность локализации без корректной модели и контроля качества.
SQUID и оптические магнитометры
Классические многоканальные системы используют сверхпроводящие квантовые интерференционные датчики, для которых необходимы криогенные условия. Сенсоры размещаются в конструкции, отделённой от головы теплоизоляцией. Геометрия системы стабильна, но расстояние от головы до датчиков зависит от размера и положения головы относительно измерительной поверхности.
Оптически накачиваемые магнитометры, или OPM, используют иной физический принцип и не требуют такого криогенного охлаждения сенсоров. Это позволяет создавать носимые конфигурации, располагая датчики ближе к голове. Однако свобода конструкции не означает независимость от магнитной среды: остаточное поле, движение и точное определение положения сенсоров остаются важными техническими задачами.
Сравнение технологий должно учитывать весь рабочий процесс. Для одной системы существенны криогенная инфраструктура и стабильность положения головы, для другой — компенсация поля и калибровка расположения датчиков. Нельзя свести выбор к утверждению, что более компактный сенсор автоматически обеспечивает лучшую локализацию в любой ситуации.
| Характеристика | Криогенная SQUID-система | OPM-конфигурация |
|---|---|---|
| Условия работы сенсоров | Необходима криогенная среда | Иной принцип без криогенного охлаждения такого типа |
| Геометрия | Обычно фиксированная измерительная поверхность | Возможны адаптируемые носимые расположения |
| Расстояние до головы | Зависит от конструкции и положения головы | Может быть уменьшено при соответствующем размещении |
| Движение | Меняет положение источников относительно фиксированных датчиков | Может создавать артефакты в остаточном поле и требует контроля |
| Инфраструктура | Магнитная защита и обслуживание системы | Магнитная защита, компенсация и калибровка конфигурации |
Экранированная комната и остаточное поле
Магнитное экранирование уменьшает воздействие внешних полей, но не создаёт абсолютно свободную от помех среду. Конструкция комнаты, состояние дверей, расположение оборудования и активная компенсация определяют фактические условия. Характеристики следует проверять в месте установки с учётом реальной работы здания, а не только по лабораторному описанию отдельного датчика.
Помехи могут быть постоянными, периодическими и возникающими при движении. Лифт, транспорт, силовое оборудование или перемещение металлических предметов создают различные временные картины. Перед вводом полезно оценить фон в разные периоды и при типичных условиях эксплуатации. Одна короткая тихая запись не характеризует все часы работы подразделения.
Часть источников помех находится внутри комнаты: принадлежности, одежда, элементы кресла и оборудование предъявления стимулов. Совместимость проверяют для всего набора, включая кабели и преобразователи. Предмет, безопасный с бытовой точки зрения, может ухудшать качество МЭГ из-за намагниченности. Процедура подготовки должна быть понятной персоналу и соответствовать инструкции системы.
Положение головы и совмещение с анатомией
Для локализации необходима связь координат сенсоров с головой и анатомическими данными. Используются предусмотренные системой ориентиры, оцифровка поверхности, катушки или иные средства определения положения. Ошибка на этом этапе может сместить вычисленный источник даже при хорошем отношении сигнал/шум. Красивое наложение цветной карты на МР-изображение не доказывает правильность регистрации координат.
Проверяют расположение ориентиров, качество совмещения и согласованность системы координат. Если анатомические данные относятся к другому исследованию или имеют изменённую ориентацию, программная загрузка без ошибки ещё не гарантирует корректного использования. Важно сохранять сведения о том, какие изображения, преобразования и контрольные точки применялись.
Движение головы меняет измерительную геометрию. Возможность оценивать или компенсировать его зависит от системы и метода обработки. Компенсация не делает произвольное движение безвредным: при больших перемещениях, потерянных метках или изменении условий могут возникнуть ограничения. Их следует описывать, а не скрывать за общим сообщением об успешной коррекции.
Прямая и обратная задачи
Прямая задача рассчитывает, какое поле создал бы заданный источник при выбранной модели головы и геометрии датчиков. Обратная задача пытается определить источники по измеренному полю. Она неоднозначна: различные распределения активности могут давать сходные измерения. Поэтому алгоритмы используют ограничения и допущения, которые существенно влияют на результат.
Модель эквивалентного диполя, распределённая реконструкция и пространственная фильтрация отвечают на связанные, но не идентичные вопросы. Результат нельзя оценивать только по наличию яркой точки на карте. Необходимо понимать выбранный временной интервал, модель источника, качество соответствия данным и устойчивость к разумным изменениям обработки.
Регуляризация помогает стабилизировать вычисление, но не создаёт недостающую информацию. Слишком уверенное представление результата способно скрыть неопределённость, связанную с шумом, геометрией и моделью. Корректное описание отделяет измеренный сигнал от его модельной интерпретации и не приписывает локализации универсальную точность в миллиметрах независимо от условий.
| Этап анализа | Что может внести ошибку | Что сохранять для проверки |
|---|---|---|
| Подготовка анатомии | Неверные данные или ориентация | Идентификаторы изображений и исходную геометрию |
| Совмещение координат | Неточные ориентиры и поверхность | Контрольные точки и результат регистрации |
| Отбор интервала | Артефакт вместо интересующего события | Исходный фрагмент и критерий выбора |
| Модель источника | Несоответствующие предпосылки | Тип модели и основные параметры расчёта |
| Оценка результата | Избыточная уверенность по одной карте | Качество соответствия, ограничения и устойчивость |
Артефакты и независимые каналы
Сердечная активность, движения глаз и мышечные сигналы могут быть заметны в МЭГ. Дополнительные физиологические каналы помогают распознавать их временную связь. Но сам факт корреляции не является достаточным основанием удалить любой похожий компонент: обработка должна учитывать риск исключения полезной информации и оставаться воспроизводимой.
Методы подавления помех имеют область применимости. Они зависят от геометрии массива, характера источников и параметров алгоритма. Сравнение результатов до и после обработки полезно для обнаружения чрезмерного изменения сигнала. В архиве желательно сохранять исходные данные и описание последовательности преобразований, чтобы другой специалист мог воспроизвести анализ.
При регистрации вызванных ответов важно не только точное время электрической команды, но и фактическое предъявление стимула. Задержка дисплея, звукового тракта или иной периферии может изменить временную привязку. Проверяют именно используемую цепь предъявления, поскольку одинаковое программное событие на разных устройствах не обязательно соответствует одинаковому физическому моменту.
Разбор: локализация сместилась после повторной обработки
При повторном анализе одного исследования источник оказался заметно в другой области. Исходные магнитные сигналы не менялись, но использовался другой вариант совмещения с анатомией. Проверка показала различие в определении ориентиров и преобразовании координат. Следовательно, расхождение нельзя было объяснять изменением активности пациента: изменились условия вычисления.
Для корректного разбора сохранили обе версии обработки, проверили исходные ориентиры и оценили согласованность поверхности головы с анатомическими данными. После исправления регистрации результат пересчитали с документированными параметрами. Окончательная оценка учитывала не только расположение максимума, но и качество модели и ограничения записи.
Этот случай показывает, почему файл с итоговой картой недостаточен для воспроизводимости. Необходимы исходные сигналы, геометрия, анатомические данные и история преобразований. Без них невозможно отличить реальное различие от изменения вычислительной процедуры.
Разбор: носимая система сохраняет контакт, но сигнал ухудшается при движении
В носимой конфигурации датчики перемещались вместе с головой, однако при поворотах появлялись крупные медленные изменения. Устойчивое механическое положение сенсоров относительно головы не исключило взаимодействия движения с остаточным магнитным полем. Поэтому наблюдаемая помеха не противоречила самой идее носимой МЭГ, а указывала на необходимость контроля среды и движения.
Проверка включала фон, работу компенсации, траекторию движения и состояние сенсоров. Нельзя было считать все изменения мозговой активностью либо автоматически удалить их одним фильтром без оценки последствий. В пригодных интервалах анализ продолжили с документированными ограничениями, а условия повторной регистрации скорректировали в пределах инструкции системы.
Практический вывод: переносимость датчиков расширяет возможности эксперимента, но не отменяет физику измерения. Для конкретной задачи заранее определяют допустимые движения, способ их отслеживания и критерии качества, вместо обещания неограниченной свободы пациента.
Приёмка комплекса как измерительной инфраструктуры
| Объект проверки | Что оценивается | Что нельзя считать достаточным |
|---|---|---|
| Магнитная среда | Фон и помехи в реальных условиях | Один короткий замер в нерабочее время |
| Сенсорная система | Работоспособность каналов и калибровка | Только общее число датчиков |
| Геометрия | Определение положения и совмещение | Визуально привлекательное наложение карты |
| Стимульная цепь | Фактическая задержка и воспроизводимость | Время команды в программе без проверки устройства |
| Архив анализа | Исходные данные и история обработки | Только итоговый рисунок или заключение |
Обслуживание, расход ресурсов и требования к помещению оценивают по конкретной модели. Особенности обращения с криогенной частью нельзя переносить на OPM, а свойства отдельной OPM-конфигурации — на все носимые системы. Назначение изделия, доступные клинические функции и исследовательские возможности также следует различать по документации, не выводя их из общего названия метода.
Частые вопросы
МЭГ является разновидностью МРТ?
Нет. МЭГ измеряет слабые магнитные поля, связанные с электрической активностью, а МРТ использует другой физический принцип для получения изображений. Анатомические МР-данные могут применяться при моделировании источников МЭГ, но это не превращает методы в одно исследование.
Большее число сенсоров всегда даёт лучшую локализацию?
Нет. Важны покрытие, тип и расположение сенсоров, шум, геометрия головы, качество совмещения и модель источника. Дополнительные каналы полезны только как часть корректно работающей системы измерения и анализа.
Можно ли полностью убрать магнитные помехи программно?
Нет. Алгоритмы помогают при определённых условиях, но имеют ограничения и способны менять полезный сигнал. Качественная среда и правильная регистрация остаются необходимыми. Потерянную из-за насыщения или неподходящих условий информацию обработка не создаёт заново.
Показывает ли аппарат точное место любого патологического процесса?
Нет. Метод регистрирует определённые проявления активности и оценивает источники с помощью модели. Применимость, неопределённость и клиническое значение результата определяются задачей, качеством данных и сопоставлением с другими сведениями. Универсальная точность для всех источников и пациентов не существует.
Документация и дополнительные материалы
IFCN — practical MEG guidelines