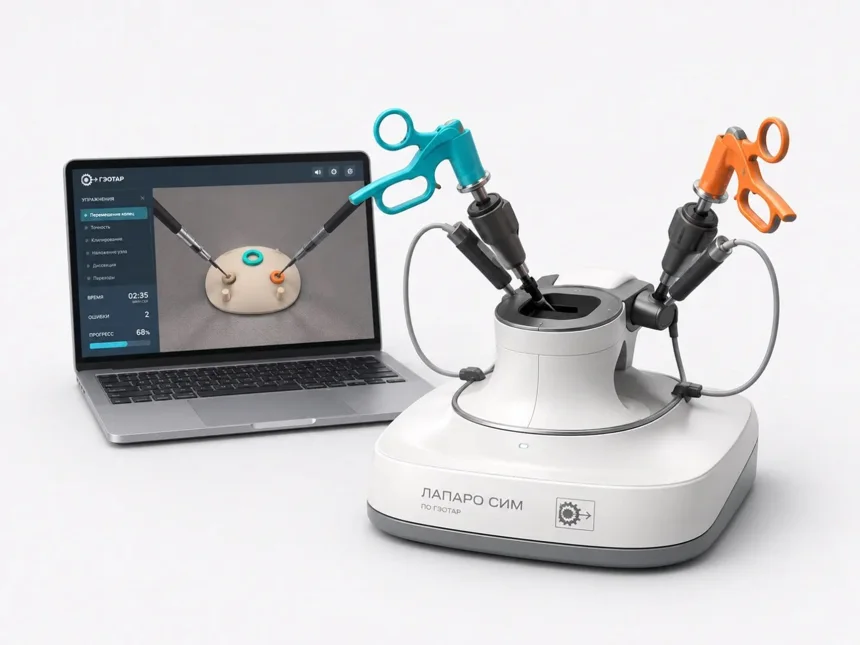
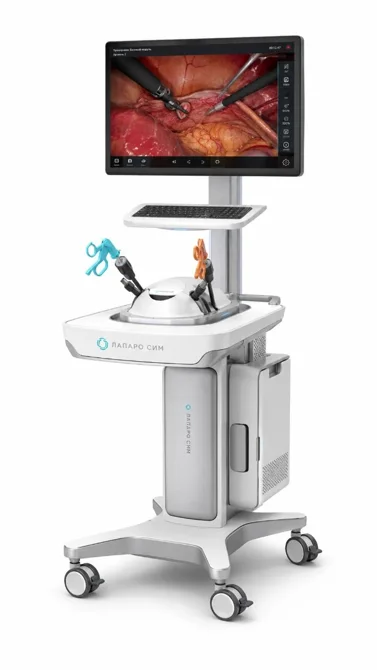
ЛАПАРО СИМ производства ПО ГЭОТАР — портативный виртуальный симулятор для обучения лапароскопической хирургии. Обучающийся держит физические рукоятки и смотрит на изображение операционного поля на экране. Два подвижных троакара передают движения инструментов в трёхмерную модель, а тактильная обратная связь дополняет зрительный контроль. С помощью этой системы преподаватель может выстроить курс от переноса учебных объектов до разбора виртуальной операции и сравнить результаты нескольких попыток одного участника.
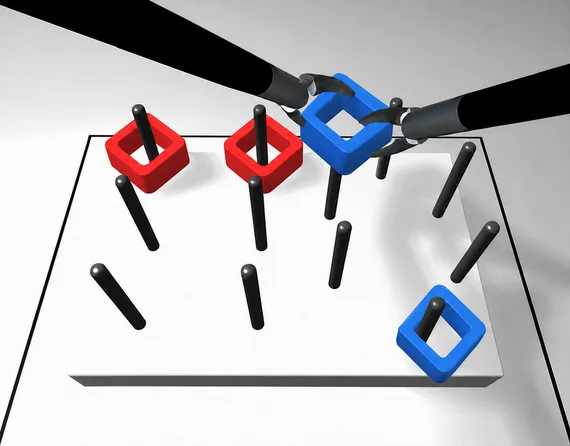
При работе через два троакара важна согласованность рук. Например, в упражнении с предметом один инструмент удерживает объект, другой принимает его или меняет положение. Отдельного разбора заслуживает момент передачи. Раннее размыкание рукоятки, избыточный размах и перекрещивание траекторий могут привести к одному внешнему результату — объект окажется вне цели. Данные о траектории и наблюдение за обеими рукоятками позволяют наставнику указать конкретный эпизод и подобрать следующее повторение под причину затруднения.
Для имитатора камеры предусмотрен программный выбор трёх углов обзора. Прямое направление удобно использовать для знакомства с ориентацией поля. После этого можно повторить задание с угловым обзором и проследить, как меняется положение цели в кадре при повороте камеры. В одном и том же учебном эпизоде преподаватель получает возможность разбирать наведение изображения отдельно от перемещения инструментов. Значения 0°, 30° и 45° относятся к выбранной конфигурации виртуального обзора.
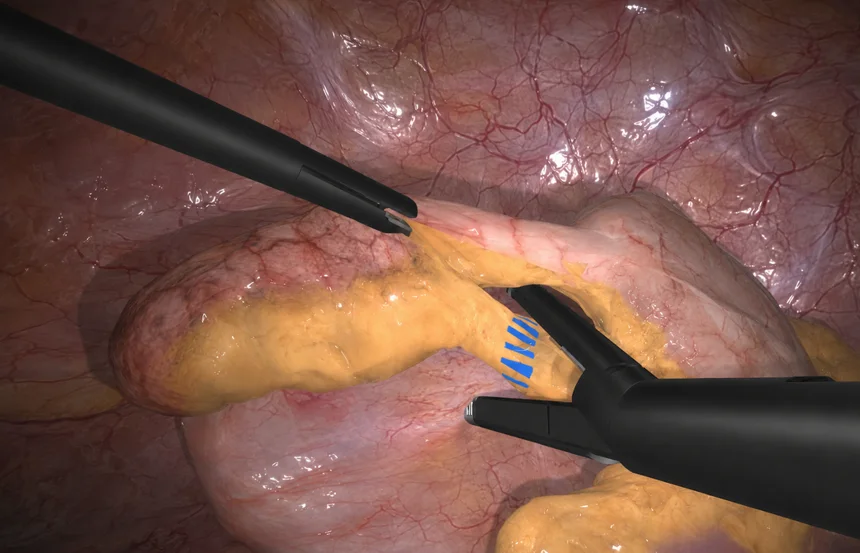
Запись критического момента помогает восстановить ход решения после окончания сценария. По сохранённому снимку преподаватель может обсудить положение инструмента относительно структуры и достаточность обзора. Числовые показатели дополняют этот разбор данными о выполненной попытке. В результате замечание формулируется применительно к определённому этапу упражнения, а повторное занятие можно посвятить конкретному навыку, например удержанию камеры, точности диссекции или контролю коагуляции в рабочей области.
Базовые и продвинутые задания дают возможность возвращаться к одному навыку с разными требованиями. Например, вначале оценивают достижение заданных точек, затем обращают внимание на дополнительные движения обеих рук и сохранение обзора. Для группы удобно использовать один критерий успешного прохождения, а для индивидуальной подготовки назначать нужное число повторений. Порог задаёт преподаватель, поэтому результаты курса можно соотнести с принятой в учебном центре программой.
Платформа управления обучением поддерживает единую базу участников, создание групп и назначение индивидуальных курсов. Преподаватель может добавить собственные учебные материалы и видеозаписи, определить минимальное число повторений и задать пороги для отдельных параметров. При подготовке программы удобно связать каждый критерий с наблюдаемым действием. Например, переход к следующему модулю можно обсуждать по совокупности устойчивости камеры, качества целевой манипуляции и последовательности выполнения этапов.
После упражнения доступны числовые показатели, цветовая шкала, графики прогресса и кривая обучения. Система учитывает траектории инструментов, экономичность движений, управление камерой, качество диссекции и клипирования, работу с коагуляцией. В операционных заданиях оцениваются также прохождение этапов и своевременность реакции на осложнения. Преподаватель может проследить, какие показатели изменяются одновременно, а какие требуют самостоятельного разбора. Эта информация помогает спланировать следующее упражнение под фактический результат обучающегося.
У нескольких участников одинаковое итоговое время может складываться из разных действий. Один проходит базовый участок быстро, но теряет ориентир при смене ракурса. Другой сохраняет хороший обзор и выполняет лишние движения при передаче объекта. Детальный отчёт позволяет обсуждать такие различия предметно. Если критерии курса заранее согласованы, обучающийся понимает, какой результат ожидается в следующей попытке и по каким наблюдаемым признакам преподаватель будет оценивать его продвижение.
Опциональный режим командного тренинга предусматривает два физических симулятора, подключённых к одному виртуальному операционному полю. Один участник выполняет роль хирурга, другой — ассистента. При планировании занятия преподаватель распределяет наблюдаемые задачи, например поддержание обзора и точность работы инструментами. Для оснащения такого места учитывают оба аппаратных комплекта, выбранный программный режим и возможность совместно разбирать действия участников после завершения сценария.
Что регистрирует симулятор и как устроен разбор занятия
Обратная связь может поступать от механической метки, измерительного датчика, программного сценария или наблюдателя. Это разные источники свидетельств. В частности, заранее запрограммированная реакция модели не обязательно означает, что предыдущее действие участника было измерено. При разборе полезно отделить условие запуска события от параметра, который действительно зафиксирован системой.
В тестовом сценарии заранее отмечают точки начала и окончания. После прохождения открывают журнал и сопоставляют с ним независимые наблюдения инструктора. Отдельно проверяют доступ к исходным данным после закрытия занятия. Если видна только общая оценка, выясняют по документации, можно ли получить перечень событий и единицы измерения. Состав измеряемых показателей важнее количества строк в отчёте.
Сведения об исполнении
| Параметр или вопрос | Значение и условия из описания |
|---|---|
| Программный угол обзора камеры | 0°, 30°, 45° |
| Оценка | Настраиваемые пороги и число повторений, показатели выполнения, графики прогресса, снимки критических моментов |
| Программные модули операций и тренинга навыков | Перечень согласуется с учебной программой |
| Подвижные троакары | 2 шт. с трёхмерным отслеживанием движений и тактильной обратной связью |
| Учебные задания | Базовые и продвинутые манипуляции, лапароскопический шов и операционные сценарии |
| Модель, артикул | ЛАПАРО СИМ, GEO.LAP.P |
| Тип симуляции | Виртуальная лапароскопическая среда с физическими рукоятками |
| Электрохирургические режимы | Резание и коагуляция, педальное управление |
| Анатомическая визуализация | Вращение, масштабирование, перемещение и выбор структур трёхмерного атласа |
Разбор практической ситуации
При разборе видеозаписи один инструктор отмечает момент контакта, другой — момент устойчивой фиксации результата. Даже при покадровом просмотре их метки могут не совпасть. Разница относится к определению события, а не только к точности камеры. Если индикатор тренажёра фиксирует третье условие, его значение нужно явно отделить от экспертных отметок.
Автоматический отчёт проверяют на выбранной учебной попытке, для которой есть независимое наблюдение. Сравнивают не только итоговый балл, но и те шаги, от которых он зависит. Так определяется, достаточно ли отчёта для целей именно этого занятия.
Внутреннее устройство учебной модели и границы реалистичности
Учебная модель воспроизводит выбранные свойства объекта, а не все его свойства одновременно. Геометрия, тактильная реакция, видимость в методе визуализации и устойчивость к повторным манипуляциям требуют разных материалов и конструкций. Поэтому описание реалистичности раскрывают через наблюдаемый признак: что видит участник, что ощущает инструмент и что может независимо подтвердить преподаватель.
У тренажёра с хорошо различимой целью и у тренажёра с реалистичным сопротивлением материала могут быть разные учебные преимущества. Чтобы оценить нужное свойство, меняют одно условие, а остальные держат постоянными. Если задача относится к навигации по изображению, фиксируют, видна ли структура в выбранной системе. Если задача относится к тактильному действию, определяют наблюдаемое подтверждение результата.
Как разделить навык участника и возможности тренажёра
Рабочее место для обучения выбирают по наблюдаемому действию. Манипуляция должна иметь исходное положение, воспроизводимый целевой результат и способ наблюдения. Одного сходства учебной модели с анатомическим объектом недостаточно: важно, что именно видит инструктор, какие ошибки различимы и можно ли вернуть станцию к исходному состоянию для следующего участника.
Учебная станция может дать хорошую визуальную демонстрацию, но не обеспечить объективную регистрацию нужного навыка. Чтобы выявить эту разницу, задают преподавателю простой вопрос: по какому признаку он отличит выполненный шаг от лишь частично выполненного? Если доступно лишь конечное положение, в чек-лист нельзя без дополнительных наблюдений переносить все промежуточные действия.
Какие характеристики можно сопоставить
| Признак | Оборудование | Формулировка в техническом описании |
|---|---|---|
| Программный угол обзора камеры | Портативный лапароскопический симулятор ЛАПАРО СИМ | 0°, 30°, 45° |
| Оценка | Портативный лапароскопический симулятор ЛАПАРО СИМ | Настраиваемые пороги и число повторений, показатели выполнения, графики прогресса, снимки критических моментов |
| Размеры, ширина × глубина × высота | 3D-тренажёр колоноскопии Kyoto Kagaku MW24 NKS | Около 43 × 28 × 16 см |
| Рекомендуемый наружный диаметр колоноскопа | 3D-тренажёр колоноскопии Kyoto Kagaku MW24 NKS | 9,2–11,8 мм |
| Программная среда | Accurate BeautySim MASBEA — симулятор эстетических инъекций лица | Трёхмерный вид движения иглы, панели преподавателя и обучающегося, клинические случаи и отчёт |
| Отдельно согласуемое оснащение | Accurate BeautySim MASBEA — симулятор эстетических инъекций лица | Лицензии расширенной библиотеки, УЗ-модуль и датчик, дополненная реальность, конфигурация монитора |
| Базовая редакция программы | Asclepia BE MED SKILLED — виртуальный симулятор ЛОР-хирургии | 5 моделей височной кости, 32 задания |
| Расширенная редакция программы | Asclepia BE MED SKILLED — виртуальный симулятор ЛОР-хирургии | 20 + 5 моделей, 80 заданий, детские случаи, 3 модели с атласом |
Программный угол обзора камеры
Для Портативный лапароскопический симулятор ЛАПАРО СИМ в описании приведено «0°, 30°, 45°» (Программный угол обзора камеры). Геометрическое положение описывается относительно выбранной системы координат. Наклон всей системы, поворот только рабочей части и смещение изображения в программном окне являются различными изменениями. Угол имеет смысл вместе с осью, исходным положением и полезным диапазоном движения. Для проекта рабочего места нужны также крайние и промежуточные положения выступающих деталей.
Программные модули операций и тренинга навыков
Для Портативный лапароскопический симулятор ЛАПАРО СИМ в описании приведено «Перечень согласуется с учебной программой» (Программные модули операций и тренинга навыков). В учебной конфигурации полезно отличать признак, который участник может наблюдать, от параметра, самостоятельно измеренного станцией. Условное событие сценария, балл инструктора и автоматический показатель имеют разную доказательную силу. Для сравнения заранее определяют конкретную цель упражнения и сохраняемое свидетельство её выполнения.
Модель, артикул
Для Портативный лапароскопический симулятор ЛАПАРО СИМ в описании приведено «ЛАПАРО СИМ, GEO.LAP.P» (Модель, артикул). Маркировка имеет смысл на уровне конкретного исполнения. В справочнике могут соседствовать код комплекта, номер одиночного предмета и идентификатор серии. Для повторного оснащения важно понять, какая из этих сущностей указана. Полезно сохранять изображение шильдика или этикетки вместе с записью подключения и фактическим составом комплекта.
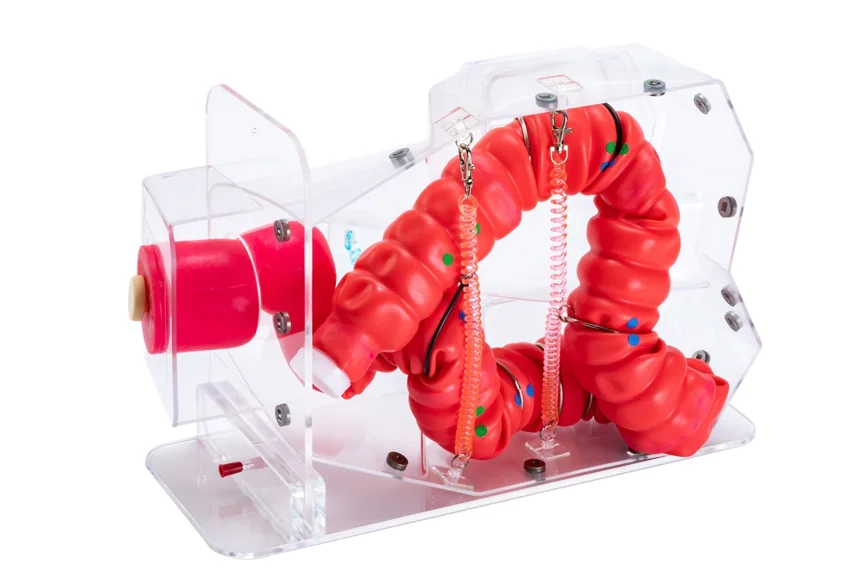
Пример из раздела · 3D-тренажёр колоноскопии Kyoto Kagaku MW24 NKS
Геометрия кишечной модели разработана с использованием анализа данных компьютерной томографической колонографии. На практике это даёт преподавателю воспроизводимую пространственную основу для разбора нескольких вариантов прохождения сигмовидной кишки. Внутри корпуса гибкая трубка закрепляется в определённых точках. Её свободные участки меняют форму при воздействии эндоскопа. Наставник может показать, как движение, которое на экране кажется небольшим, сопровождается заметным изменением петли на наружном виде.
Размер тренажёра составляет приблизительно 43 × 28 × 16 см, масса — около 6 кг. Эти показатели относятся к самой модели. Для организации рабочего места дополнительно учитывают эндоскопическую стойку и пространство вокруг корпуса. Важно предусмотреть место для подготовки лубриканта, установки аппарата и размещения преподавателя. При оценке стола проверяют доступ к входу кишечной трубки и возможность переводить корпус в каждое из трёх предусмотренных положений.
При подборе MW24 для курса эндоскопии определяют, какие задачи следует показать на прозрачном корпусе, а какие участник будет решать по эндоскопическому изображению. Для начального занятия подходят распознавание трёх складок прямой кишки и работа с короткой альфа-петлёй. Позднее преподаватель вводит длинную альфа-петлю, N-конфигурацию, смену положения корпуса и ручную компрессию. Порядок упражнений выбирают с учётом предыдущего опыта группы и принятой программы подготовки.
Результаты практики удобно фиксировать в карте занятия. Преподаватель указывает исходную укладку, положение корпуса, доступность внешнего обзора и навыки, которые оценивались. Для повторной попытки можно сохранить условия и изменить только объём подсказок. Тогда различия в выполнении связывают с действиями участника, а не со случайной перестройкой модели. Использование реального колоноскопа и одновременно наблюдаемой формы кишки даёт наставнику материал для конкретной обратной связи по каждому учебному эпизоду.
Пример из раздела · Accurate BeautySim MASBEA
На практике два участника могут выбрать одну точку на поверхности и получить разные виртуальные траектории. Для разбора преподаватель сначала показывает выбранную область, затем направление иглы и только после этого показатель подачи. Если одновременно обсуждать все параметры, учащемуся трудно понять, что именно нужно изменить в следующей попытке. BeautySim позволяет связать каждый вопрос с наблюдаемым элементом упражнения и повторить случай с одной чётко поставленной целью.
Другой вариант задания — сохранить анатомическую мишень и сравнить несколько попыток по соответствию назначенному в сценарии объёму. Учащемуся полезно до начала назвать целевой результат, а после завершения сопоставить его с показанием программы. При этом объём является параметром учебного задания. Он выбирается преподавателем и программой в контексте конкретного случая. Карточка симулятора описывает возможность его измерения и не задаёт дозировки или рекомендации по инъекциям для пациента.
Если участник правильно воспроизвёл объём, но ошибся в пространственном расположении, преподаватель может сохранить тот же случай и провести следующую попытку с акцентом на просмотр трёхмерной анатомии. В обратной ситуации внимание уделяют управлению сенсорным шприцем. Такая организация позволяет использовать один случай для нескольких последовательных упражнений. Она также помогает оценивать прогресс в выбранном навыке, не смешивая его с освоением нового интерфейса или новой зоны лица.
Для оценки подходящей конфигурации можно пройти один полный случай. Сначала проверяют предварительный опрос, затем выбор зоны, отображение движения иглы и программный учёт объёма. После завершения открывают отчёт и показывают визуальный результат. При необходимости расширенного оснащения отдельно проверяют предусмотренный сосудистый сценарий или УЗ-модуль. Такая проверка позволяет сравнить заявленный состав с учебным маршрутом конкретной кафедры и заранее определить, какие лицензии и физические принадлежности потребуются для курса.
Вопросы для проверки
| Вопрос | Что зафиксировать | Что может исказить вывод |
|---|---|---|
| Откуда появилась отметка действия? | Показание датчика, команда инструктора либо условие сценария | Принятие запрограммированного события за измеренный навык |
| Чему соответствует реалистичность модели? | Геометрия, отклик материала и наблюдаемый критерий | Обещание всех учебных навыков по внешнему виду |
| Как подтвердить достижение навыка? | Наблюдаемое действие, контрольная точка и правило оценки | Оценка учебной станции только по внешнему сходству |