Виртуальная система связывает движение управляющего устройства с перемещением внутри цифровой анатомической среды. Изображение, геометрия траектории и тактильная обратная связь могут реализовываться разными средствами. Для оценки системы важно установить, какая из этих составляющих действительно участвует в упражнении.
Устройство и принцип действия
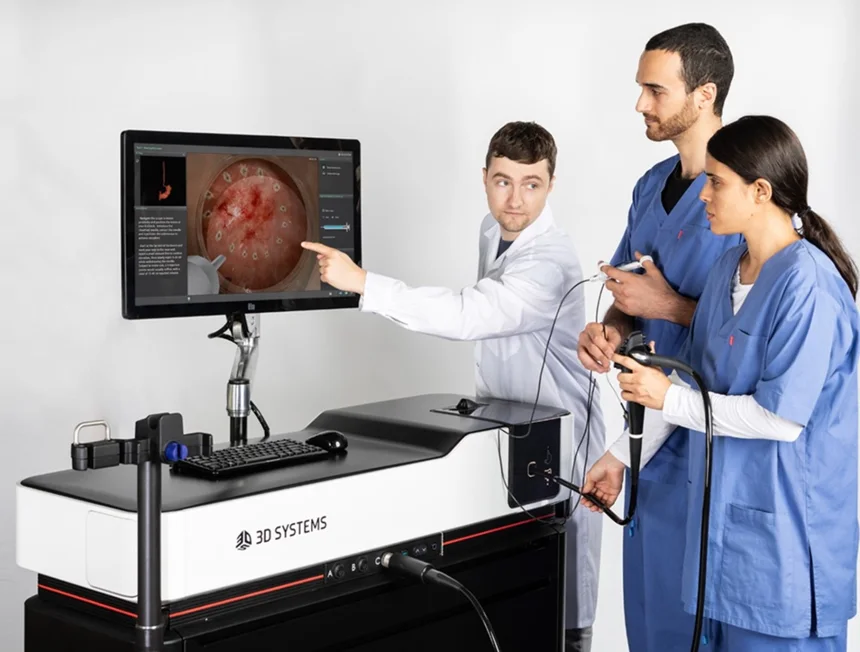
Эндоскопический тренажёр — учебная система для освоения управления гибким или жёстким эндоскопом, пространственной ориентации и выполнения предусмотренных процедурных задач. В гастроэнтерологической подготовке такие системы помогают связывать движение рукоятки, вводимой части и изображение на экране. Они могут использовать физическую модель полого органа, виртуальную анатомию или сочетание обеих технологий.
Для гибкой эндоскопии важна связь формы вводимой части и поведения дистального участка. Виртуальная карта может помочь увидеть эту связь, но её следует использовать как учебную подсказку, а не постоянную замену понимания. После освоения этапа полезно отключать карту и проверять задачу по доступным основным признакам.
Виртуальный симулятор связывает положение датчика с анатомической моделью и изображением. Он может показывать трёхмерную подсказку, плоскость сечения и целевой ориентир. Это помогает понять пространственные отношения, но физические артефакты и качество контакта воспроизводятся только в той мере, в какой заложены разработчиком. Нельзя считать любой виртуальный эффект результатом реального акустического взаимодействия.
Учебные эндоскопы и датчики имеют ограничения на изгиб, вращение и усилие. Изношенные механизмы могут искажать обратную связь. Перед занятиями проверяют исходное положение, соединения и контрольное упражнение. Необычное сопротивление или запаздывание изображения — повод для технической проверки, а не дополнительная сложность для ученика.
Проверочный случай должен отличаться от тренировочного. Если участник объясняет свои действия и корректирует их по наблюдаемой картине, это более убедительный результат, чем быстрое прохождение знакомой виртуальной траектории.
Специализированные направления, например эндосонография или ретроградные вмешательства, требуют иной анатомической и инструментальной среды. Нельзя считать их доступными только потому, что платформа называется универсальной. Проверяют конкретный модуль, соответствующую рукоятку, принадлежности, изображения и методику оценки.
Учебная система не предназначена для обследования пациента. Даже если в ней применяется рукоятка, похожая на клинический эндоскоп, сигнал и сопротивление могут формироваться программно. Важно различать обучение обращению с инструментом, распознаванию изображения и клиническому решению. Один модуль редко охватывает все эти задачи с одинаковой глубиной.
BRONCH Express помогает наблюдать, как движение рук меняет эндоскопический вид, а программа даёт предусмотренную модулем обратную связь. При постановке оценки полезно отличать полноту обследования от результата отдельной манипуляции. Участник может достичь заданной ветви быстро, но пропустить соседние сегменты, если в задаче требовался полный осмотр. Другой студент может систематично осмотреть все участки, но затрудниться с инструментом при биопсии. Эти результаты требуют разных последующих упражнений, и одной итоговой формулировки «бронхоскопия выполнена» для них недостаточно.
Показатель условной боли или дискомфорта в виртуальной системе является расчётным индикатором. Он не измеряет ощущения пациента и не предсказывает индивидуальную переносимость. Его можно использовать для обсуждения действий в рамках сценария, но нельзя переносить как прямую клиническую шкалу.
Что определяет результат
В виртуальной системе рукоятки связаны с датчиками положения, а компьютер формирует инструменты и анатомическую сцену. Программа может регистрировать траектории, время, контакты и условные повреждения. Но эти показатели зависят от модели и определения события. Виртуальное повреждение означает срабатывание заданного алгоритма, а не прямое измерение травмы ткани.
Гибридные решения объединяют физические элементы и цифровую сцену. При выборе важно выяснить, какая часть взаимодействия реальна, а какая вычисляется. Термин «тактильная обратная связь» также требует расшифровки: сопротивление может быть пассивным, программно управляемым или присутствовать только в отдельных направлениях.
Активная тактильная система создаёт сопротивление в ответ на положение виртуального инструмента и свойства модели. Она помогает связать движение с контактом, но не воспроизводит все нелинейные свойства тканей. Разные участки сцены могут использовать упрощённые параметры. Нельзя переносить конкретное ощущение сопротивления на клиническую ткань как эталон.
Она может помочь объяснить анатомию, но не заменяет исправную модель и содержательную обратную связь. Выбор зависит от программы. Для оценки особенно важно понимать, показывает ли приложение реальные измерения или только заранее подготовленную визуализацию.
Разметка действий на учебном видео и погрешность по одному кадру
Видеометка события создаётся на одном из дискретных кадров. Аппаратная частота задаёт шаг возможных координат времени, но определение самого события выбирает наблюдатель. Согласование признака начала иногда важнее дальнейшего увеличения числа кадров.
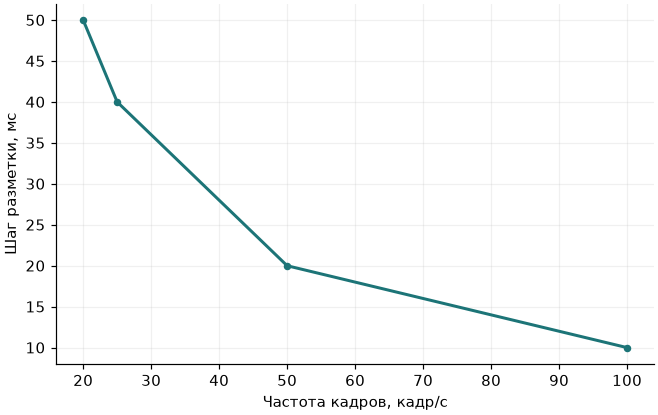
Видеосистема пишет с постоянной частотой. Одно действие отмечают номером первого кадра, на котором его видно. Временной шаг определяет ширину промежутка между соседними возможными метками.
В этом примере на горизонтальной оси отложен показатель «Частота кадров, кадр/с», на вертикальной — «Шаг разметки, мс». Для первой точки исходная величина равна 20, расчётный результат — 50. Для точки 50 получаем 20. Последняя пара значений — 100 и 10. Все подписи относятся к одной модели и к единицам, приведённым на осях.
Разные эксперты могут выбирать разные признаки начала действия. Методика событий важна даже при очень высокой частоте кадров.
| Частота кадров, кадр/с | Шаг разметки, мс |
|---|---|
| 20 | 50 |
| 25 | 40 |
| 50 | 20 |
| 100 | 10 |
Выберите наблюдаемый признак события до начала просмотра видео. Например, касание метки и касание с устойчивой фиксацией дают разные моменты даже в одном кадре.
Применение и ограничения
BT-ACTB RODAM, также представленный как BT Man, — полнотелый симулятор взрослого для обучения расширенной реанимации и работе с неотложными учебными ситуациями. Модель объединяет дыхательные пути, электронный контроль СЛР, сосудистые и внутрикостные учебные доступы, аускультативные признаки и управляемый виртуальный монитор пациента. Преподаватель задаёт состояние, наблюдает действия и анализирует журнал. Симулятор предназначен для профессионального образования; он не является пациентским монитором или лечебным устройством для человека.
Проектирование упражнения начинают с того, что конкретно должен сделать участник и как это станет видно проверяющему. Для одного действия достаточно видимой отметки, для другого необходимы датчик, видеозапись или независимая оценка. Сложность модели сама по себе не определяет ценности занятия. Полезнее установить, какие признаки навыка представлены правдоподобно и какие остаются за пределами упражнения.
Пример из практики
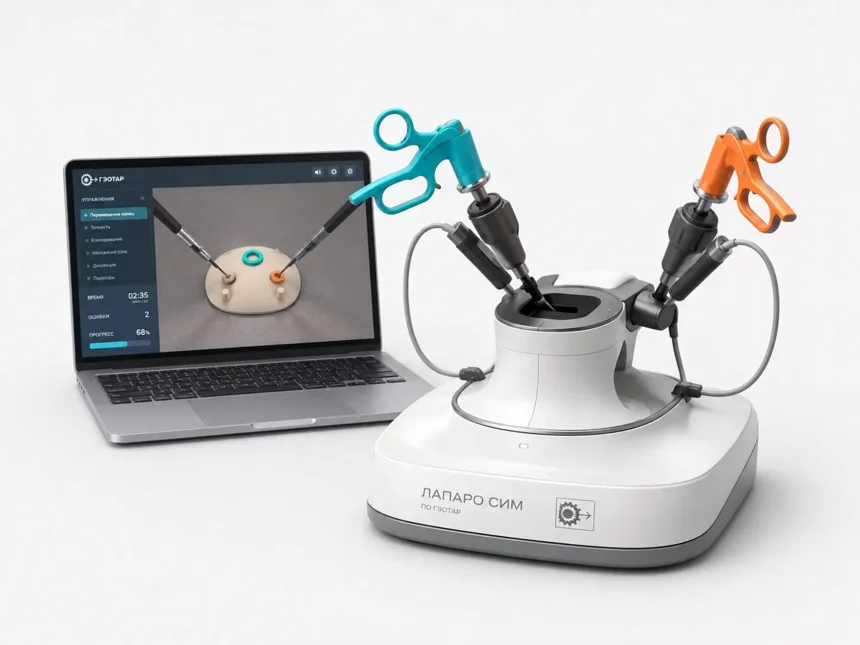
Пример оборудования · Портативный лапароскопический симулятор ЛАПАРО СИМ
В симуляторе предусмотрен интерактивный трёхмерный атлас. Изображение можно вращать, масштабировать и перемещать, выбирая отображаемые органы и структуры. Преподаватель использует атлас для предварительного разбора пространственных отношений, а затем показывает ту же область со стороны виртуальной лапароскопической камеры. Сочетание общего вида и ограниченного эндоскопического обзора помогает обсуждать, почему знакомая структура появляется в непривычной ориентации при другом положении камеры и конфигурации троакаров.
Атлас совмещается с виртуальной анатомией и конфигурацией доступа во время занятия. Например, до начала упражнения участник может показать интересующую структуру на объёмной модели и обозначить ожидаемое направление подхода инструмента. Затем преподаватель предлагает найти выбранный ориентир в изображении камеры. После выполнения полезно вернуться к общей модели и обсудить, насколько первоначальное представление соответствовало реальному ходу учебной манипуляции. Такой порядок связывает анатомическое знание с ориентацией в операционном поле.
Портативный лапароскопический симулятор ЛАПАРО СИМ
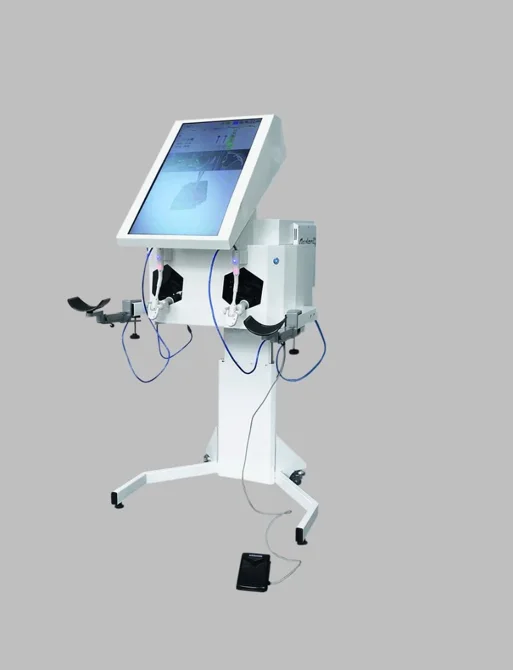
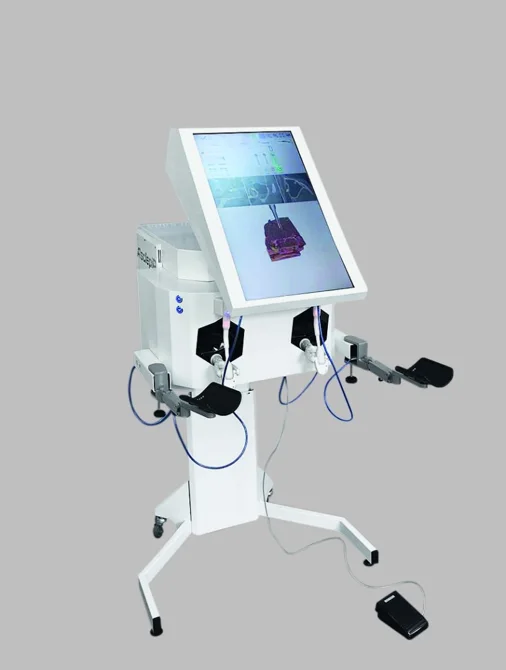
ЛАПАРО СИМ производства ПО ГЭОТАР — портативный виртуальный симулятор для обучения лапароскопической хирургии. Обучающийся держит физические рукоятки и смотрит на изображение операционного поля на экране. Два подвижных троакара передают движения инструментов в трёхмерную модель, а тактильная обратная связь дополняет зрительный контроль. С помощью этой системы преподаватель может выстроить курс от переноса учебных объектов до разбора виртуальной операции и сравнить результаты нескольких попыток одного участника.
Портативный лапароскопический симулятор ЛАПАРО СИМ
Связь с другими технологиями
Объективная регистрация навыка и экспертная оценка в симуляции
Датчик регистрирует лишь те действия, которые изменяют наблюдаемый сигнал. Эксперт может оценить организацию работы и контекст, не отражённые в числовой метрике. Полезная система оценки явно разделяет измерение, правило начисления балла и педагогический вывод.
Тренажёр отдельного навыка и полноразмерный симулятор пациента
Тренажёр отдельного навыка воспроизводит ограниченную задачу, например движение инструмента или поиск ориентира. Полноразмерный симулятор может связывать несколько действий в сценарий. Сходство внешнего вида и педагогическая пригодность для конкретной задачи оцениваются отдельно.
Как интерпретировать наблюдение
Участник быстро прошёл учебный маршрут, но отчёт показал пропущенные зоны. Если оценивать только достижение цели, попытка выглядела успешной. Разбор разделяет навигацию и осмотр: в каком месте внимание переключилось на продвижение, какие ориентиры использовались и как проверялась полнота наблюдения.
Большая библиотека полезна, если случаи отличаются значимыми признаками и поддерживают последовательное обучение. Множество почти одинаковых изображений не заменяет разнообразия анатомии, качества визуализации и сложных ситуаций. Следует оценивать не только число названий, но и содержание каждого модуля: задания, обратную связь, критерии и доступные режимы.
Автоматическое совпадение с эталонной плоскостью полезно, если известны допустимые отклонения и способ расчёта. Оно не заменяет экспертную оценку диагностической пригодности. В реальной практике встречаются ограничения доступа и анатомические варианты, которые симулятор может не моделировать. Учебный отчёт следует воспринимать как характеристику конкретного задания.
Манекен для сердечно-лёгочной реанимации — учебное устройство для отработки компрессий грудной клетки, вентиляции и связанных действий в безопасной моделируемой среде. Его конструкция воспроизводит отдельные анатомические ориентиры и механическое сопротивление. В моделях с обратной связью датчики регистрируют измеряемые параметры, а программа показывает результаты. Это позволяет обсуждать конкретные действия вместо субъективного впечатления «получилось хорошо».
Пример оборудования · Asclepia BE MED SKILLED — виртуальный симулятор ЛОР-хирургии
Гаптический манипулятор согласует положение виртуального инструмента с движением руки и формирует силовую обратную связь. В описываемой конфигурации форма рукоятки воспроизводит хирургическую бормашину Storz Unidrive II. Это важно для постановки кисти. Участник должен удерживать рукоятку и одновременно следить за положением рабочего конца относительно объекта на экране. Регулируемые опоры для кистей помогают установить воспроизводимое исходное положение перед серией попыток.
Asclepia BE MED SKILLED — виртуальный симулятор ЛОР-хирургии
Механическая и физиологическая модели пациента в симуляторе
Механическая конструкция воспроизводит доступные физические действия, а программная модель связывает события сценария с изменением показателей. Число на учебном мониторе может быть расчётным или заданным инструктором. Для осмысленного разбора нужно знать его происхождение.
Сценарий с ветвлением в медицинском симуляторе
Ветвящийся сценарий определяет условия перехода между состояниями. Событием может служить автоматически зарегистрированное действие, ввод инструктора или истечение времени. Результат занятия интерпретируют с учётом того, кем подтверждён переход и какие сведения действительно измерены.
Сравнение смежных понятий
| Понятие | Что оно описывает |
|---|---|
| Виртуальный эндоскопический симулятор и навигация по анатомической модели | Виртуальная система связывает движение управляющего устройства с перемещением внутри цифровой анатомической среды. |
| Объективная регистрация навыка и экспертная оценка в симуляции | Датчик регистрирует лишь те действия, которые изменяют наблюдаемый сигнал. |
| Модуль обратной связи при вентиляции учебного манекена | Подъём грудной секции показывает механическое изменение, а встроенный датчик может дополнительно оценивать поток или объём. |
Asclepia BE MED SKILLED — виртуальный симулятор ЛОР-хирургии
Как устроено взаимодействие с виртуальной анатомией
Рабочая модель строится по данным КТ высокого разрешения. При изменении ракурса учащийся видит взаимное расположение костных ориентиров в объёме. Стереоскопические очки помогают рассматривать глубину операционного поля. Несколько наблюдателей могут видеть трёхмерное изображение одновременно, поэтому преподаватель способен комментировать действия без передачи управления от основного участника. Для демонстрационной группы заранее рассчитывают число мест с подходящим обзором и необходимое оснащение для наблюдателей.
Для первого занятия можно выбрать одну и ту же область кости и несколько раз подвести к ней инструмент при разных ракурсах. В одной проекции кончик может казаться удалённым от ориентира, в другой расстояние воспринимается иначе. Преподаватель просит участника сначала описать предполагаемое положение, затем сменить ракурс для проверки. Так работа со стереовидом становится отдельным учебным навыком, а не только способом показа изображения аудитории.
Подробнее: Asclepia BE MED SKILLED — виртуальный симулятор ЛОР-хирургии
ENDO Suite Surgical Science — модульный симулятор клинической эндоскопии
Рабочая станция и силовая обратная связь
В описываемом исполнении предусмотрен 27-дюймовый сенсорный экран. Станция отслеживает движения адаптированного инструмента и воспроизводит силовую обратную связь. Обучающийся одновременно управляет физической рукояткой, оценивает эндоскопическое изображение и реагирует на сопротивление. В результате преподаватель может разбирать не только то, какую структуру участник назвал на экране, но и каким движением он добился её визуализации.
Подробнее: ENDO Suite Surgical Science — модульный симулятор клинической эндоскопии
По теме в энциклопедии
- Объективная регистрация навыка и экспертная оценка в симуляции
- Тренажёр отдельного навыка и полноразмерный симулятор пациента
- Механическая и физиологическая модели пациента в симуляторе
- Эндоскопический тренажёр: навигация, осмотр и оценка навыков
- Ультразвуковой тренажёр: фантомы, виртуальные системы и обучение
- Что оценивает преподаватель, когда фантом даёт визуальную подсказку?
- Лапароскопический тренажёр: виды, тактильная отдача и оценка навыков