Навигационная система связывает трекер, инструмент, объект и изображение через цепочку координатных преобразований. Смещение любого звена меняет отображаемое положение конца. Для объяснения точности важно разделить измерение трекера и регистрацию относительно анатомической модели.
Устройство и принцип действия
Медицинское изображение имеет собственную систему координат. Трекер измеряет положение маркеров или датчиков в своей системе, а реальный пациент занимает конкретное положение на рабочем месте. Регистрация устанавливает связь между изображением и пациентом, после чего положение инструмента можно отображать относительно данных.
Хирургическая навигационная система сопоставляет положение отслеживаемых объектов с медицинскими изображениями и отображает пространственную информацию для пользователя. Она помогает ориентироваться в рамках предусмотренного применения, но не является самостоятельным источником актуального изображения всех тканей и не заменяет профессиональную оценку.
В систему входят изображения, программа, средство отслеживания, референс пациента и инструменты с соответствующими маркерами или датчиками. Чтобы связать эти части, выполняют регистрацию и калибровку. Именно вся цепочка определяет пригодность навигации, а не только паспортная точность камеры.
Fusion imaging и отслеживание инструмента являются связанными, но различными функциями. Система может синхронно показывать УЗИ и КТ/МРТ без определения положения инструмента. Если навигация инструмента предусмотрена, она требует отдельной геометрии, совместимых компонентов и проверки. Нельзя считать отображаемую линию инструмента достоверной только потому, что анатомические изображения хорошо совмещены.
Предсказанная траектория и реальное положение тоже различаются. Отображение может опираться на модель жёсткого инструмента или другую предпосылку, которая имеет ограничения. Настоящий материал не описывает выбор пути или выполнение манипуляции. Его технический вывод: каждая дополнительная координатная связь добавляет собственные требования и должна проверяться в пределах назначения системы.
Для закупки полезно разделять функции в спецификации: импорт данных, регистрация, отслеживание датчика, навигация инструмента, сохранение и экспорт. Общая формулировка «есть fusion» может скрывать, что некоторые ожидаемые возможности требуют дополнительного пакета или принадлежностей. Проверяется поставленная конфигурация целиком, а не возможности семейства оборудования в целом.
Смена инструмента также требует предусмотренной идентификации и калибровки. Если в системе выбран один инструмент, а фактически установлен другой, точность трекера не исправит ошибку модели. Это пример того, как организационная проверка влияет на измерительный результат.
Для обучения полезно разбирать такие различия отдельно: потеря трекинга, ошибка регистрации, неверная геометрия инструмента и изменение анатомии. У этих ситуаций разные причины и способы оценки. Общее сообщение «навигация неточная» недостаточно для грамотного технического разбора.
Проверяют индикаторы трекера, крепление сенсора, положение генератора и условия, указанные производителем. Возможное влияние окружающих объектов оценивают по предусмотренной процедуре. Нельзя устранять нестабильность только повторным совмещением точек, если источник ошибки продолжает действовать. Сначала восстанавливают надёжность координатной цепи, затем заново подтверждают регистрацию.
Особое значение имеет соответствие анатомии используемым данным. Если структура меняется после получения изображения, исходная карта может не описывать новое положение. Способность системы учитывать такие изменения зависит от конкретной технологии и дополнительных данных; её нельзя предполагать по наличию навигационного экрана.
Что определяет результат
Механическая устойчивость референса имеет самостоятельное значение. При смещении относительно отслеживаемой структуры координатная связь может нарушиться без очевидной потери сигнала. Поэтому сохранение зелёного индикатора видимости не заменяет контроль клинического соответствия.
Деформируемые методы допускают пространственно неоднородное преобразование. Их возможности зависят от модели и исходных данных, а применение должно соответствовать назначению программы. Визуальное улучшение совпадения не гарантирует физическую достоверность каждого локального изменения. Для измерений и навигации важно понимать, какие данные преобразованы и какие ограничения относятся к производному изображению.
К ошибке отслеживания добавляются калибровка, регистрация, движение и деформация. Паспортная характеристика компонента не описывает автоматически всю цепь. Для итогового результата проверяют систему в условиях её применения.
Трёхмерное отображение может выглядеть убедительно даже при неверной пространственной связи. Визуальная реалистичность реконструкции не является измерением точности. Для доверия к навигации нужна предусмотренная проверка соответствия между данными и реальной структурой.
Эффект накопления ошибки масштаба
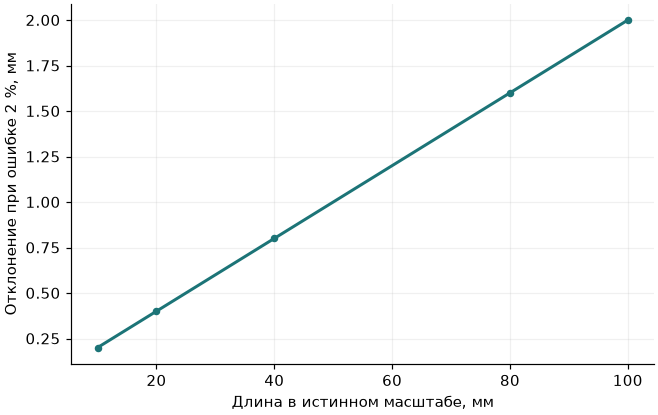
Линейная шкала учебного изображения завышает все расстояния на два процента. Для нескольких длин рассчитаем абсолютное отклонение.
В этом примере на горизонтальной оси отложен показатель «Длина в истинном масштабе, мм», на вертикальной — «Отклонение при ошибке 2 %, мм». Для первой точки исходная величина равна 10, расчётный результат — 0,2. Для точки 40 получаем 0,8. Последняя пара значений — 100 и 2. Все подписи относятся к одной модели и к единицам, приведённым на осях.
| Длина в истинном масштабе, мм | Отклонение при ошибке 2 %, мм |
|---|---|
| 10 | 0,2 |
| 20 | 0,4 |
| 40 | 0,8 |
| 80 | 1,6 |
| 100 | 2 |
В реальном изображении искажение может зависеть от положения и направления. Пример относится лишь к равномерной ошибке масштаба.
Применение и ограничения
Совмещение работало устойчиво, но после изменения расположения предметов в рабочей зоне положение УЗ-плоскости на карте начинает колебаться. Исходная анатомия не изменилась, а обычное УЗ-изображение остаётся качественным. Это указывает на необходимость разделить акустическую часть и координатное отслеживание.
На учебном объекте сохраняют исходное состояние и повторяют наблюдение с одной изменённой переменной. Для проверки алгоритма используют одни и те же данные, для проверки метода получения повторяют и сам сбор. Полученные расхождения относятся к разным уровням цепочки. Это различие позволяет сформулировать вопрос точнее, чем общее утверждение о несовпадении результатов.
Пример из практики
Связь с другими технологиями
Оптическое и электромагнитное отслеживание хирургического инструмента
Оптическая система использует наблюдаемые метки, а электромагнитная — взаимодействие датчика с полем. Ограничения видимости и искажения поля различаются физически. Сопоставление начинается с геометрии установки и условий, в которых измеряется положение.
Регистрация изображений по ориентирам и преобразование координат
Совмещение определяет преобразование между системами координат двух наборов данных. Выбранные ориентиры влияют на результат в разных частях объёма. Незначительное расхождение у контрольной точки не гарантирует точного совпадения на удалении от неё.
Как интерпретировать наблюдение
Навигационная карта часто основана на изображениях, полученных до текущего этапа вмешательства. Между изображением и реальной ситуацией могут появиться изменения. Система трекинга способна точно видеть маркер, но это не означает, что она автоматически видит деформацию всех тканей.
Нет. Он меняет отображаемое сечение ранее полученного объёма в соответствии с текущей координатной связью. Новую информацию в реальном времени даёт УЗИ. Изменения анатомии между исследованиями остаются ограничением исходного объёма.
Ультразвуковой хирургический инструмент и передача колебаний
Ультразвуковая хирургическая система преобразует электрическую энергию в механические колебания и передаёт их через волновод к рабочей части. Эффект зависит от взаимодействия наконечника с объектом, а не только от частоты генератора. Сборка, режим и состояние механического тракта рассматриваются совместно.
Рентгеновский и ультразвуковой контроль положения инструмента
Проекционное рентгеновское изображение объединяет структуры вдоль направления пучка, а ультразвуковое сечение имеет конечную толщину и зависит от акустического доступа. Видимая метка в каждом методе несёт разную пространственную информацию. Вывод о положении требует знания геометрии наблюдения.
Сравнение смежных понятий
| Понятие | Что оно описывает |
|---|---|
| Координатная привязка инструмента в хирургической навигации | Навигационная система связывает трекер, инструмент, объект и изображение через цепочку координатных преобразований. |
| Оптическое и электромагнитное отслеживание хирургического инструмента | Оптическая система использует наблюдаемые метки, а электромагнитная — взаимодействие датчика с полем. |
| Регистрация изображений по ориентирам и преобразование координат | Совмещение определяет преобразование между системами координат двух наборов данных. |
Что такое хирургическая навигационная система
Выбор платформы зависит от области применения, типа данных и требуемых инструментов. Нейрохирургическая, спинальная и ЛОР-конфигурации могут иметь разные программы и принадлежности. Общий компьютерный блок не подтверждает поддержку всех направлений.
Изменения во времени и границы навигационной модели
Если используются дополнительные интраоперационные данные, нужно понимать, как они включаются в модель и какое соответствие проверяется после обновления. Наличие функции импорта не является доказательством автоматической коррекции любой анатомической перестройки.
Три системы координат, которые нужно связать
Калибровка инструмента определяет геометрию его рабочего конца относительно отслеживаемой части. Если изменена насадка, деформирован инструмент или смещено крепление, прежняя связь может перестать соответствовать действительности. Наличие видимого маркера не гарантирует правильного положения кончика на экране.
Референс пациента позволяет отслеживать движение той структуры, к которой он закреплён предусмотренным способом. Если крепление смещается относительно этой структуры, навигационная связь нарушается. Это принципиально отличается от обычного перемещения пациента вместе с устойчиво закреплённым референсом.
Изображения также должны соответствовать задаче: важны идентификация пациента, область, качество и параметры набора данных. Импорт файлов без ошибки не подтверждает их пригодность для конкретной навигационной процедуры.
Подробнее: Система хирургической навигации: устройство, разновидности и критерии выбора
Любая система fusion отслеживает инструмент?
Нет. Совмещение изображений и навигация инструмента могут быть отдельными функциями. Требуются соответствующие опции и совместимые принадлежности. Их наличие и ограничения проверяют в конкретной комплектации.
Какие координаты связывает система
КТ или МРТ представлены объёмом с собственной системой координат. Ультразвуковой датчик формирует плоскость или объём в другой системе. Для совместного отображения нужно определить преобразование между ними и знать текущее положение преобразователя. В некоторых системах для этого используют электромагнитный датчик положения, закреплённый на УЗ-датчике, либо встроенное отслеживание.
Положение внешнего сенсора ещё не является положением ультразвуковой плоскости. Между ними есть известное геометрическое соотношение, связанное с креплением, моделью датчика и калибровкой. Если сенсор сместился или установлен не так, как предусмотрено, изображение может отображаться в неверных координатах. Поэтому механическое крепление является частью измерительной цепи, а не просто удобным держателем.
Регистрация сопоставляет общие ориентиры или другие признаки двух наборов данных. После неё движение датчика переводится в соответствующий срез исходного объёма. Красивое синхронное движение двух окон доказывает работу отображения, но не подтверждает правильность преобразования. Для проверки нужны ориентиры, которые не сводятся к тем же точкам, по которым подгоняли совмещение.
Разбор: после перемещения оборудования карта стала нестабильной
Для профилактики описывают допустимую организацию рабочего пространства и порядок проверки после значимых изменений. В журнале фиксируют условия, при которых появилась проблема. Это помогает отличить случайную ошибку ориентиров от систематического влияния среды и не повторять одну и ту же неэффективную коррекцию.
Подробнее: Совмещение УЗИ с КТ и МРТ: регистрация координат и ошибка навигации
Навигация и управление инструментом
Начальная задача — согласовать движения рук с изменением изображения. Обучающийся должен понимать, какая часть движения связана с изгибом дистального конца, какая — с вращением или продвижением. Если тренажёр предлагает только прохождение маршрута на скорость, можно закрепить механическое запоминание без осознанной ориентации.
Для гибкой эндоскопии важна связь формы вводимой части и поведения дистального участка. Виртуальная карта может помочь увидеть эту связь, но её следует использовать как учебную подсказку, а не постоянную замену понимания. После освоения этапа полезно отключать карту и проверять задачу по доступным основным признакам.
Процедурные модули и работа с принадлежностями
Модули биопсии, гемостаза и других вмешательств добавляют координацию эндоскопа и инструмента в рабочем канале. Но глубина моделирования различается. В одной системе действие сводится к программной команде, в другой отслеживаются положение и последовательность работы принадлежности. Перед выбором необходимо увидеть типовое упражнение целиком.
Подробнее: Эндоскопический тренажёр: навигация, осмотр и оценка навыков
Трекинг-Система POLHEMUS
PATRIOT для одного или двух инструментов
PATRIOT использует один источник и поддерживает до двух сенсоров. Для каждого предусмотрено 60 обновлений в секунду, у производителя указана задержка 18,5 миллисекунды. Такой состав интересен для поста, где нужно отслеживать один инструмент относительно фиксированной модели или два объекта одновременно. Второй сенсор можно использовать как отдельную измеряемую точку, если такой режим предусмотрен приложением. Как именно программное обеспечение интерпретирует его положение — как второй инструмент или как опорную систему координат, — определяется задачей интеграции.
Для выбора двухканального исполнения полезно сначала сосчитать все одновременно подвижные элементы. Например, если меняется положение фантома и требуется знать траекторию инструмента именно относительно него, может понадобиться отдельное отслеживание модели либо другой надёжный способ её позиционирования. Если же фантом неподвижно закреплён и его положение относительно источника заранее установлено, потребность будет иной. Два доступных канала означают возможность зарегистрировать две позы, но не гарантируют готовой интеграции с конкретным симулятором. Драйвер, обработка данных и привязка к цифровой модели относятся к программной стороне решения.
По теме в энциклопедии
- Оптическое и электромагнитное отслеживание хирургического инструмента
- Регистрация изображений по ориентирам и преобразование координат
- Ультразвуковой хирургический инструмент и передача колебаний
- Система хирургической навигации: устройство, разновидности и критерии выбора
- Совмещение УЗИ с КТ и МРТ: регистрация координат и ошибка навигации