Совмещение определяет преобразование между системами координат двух наборов данных. Выбранные ориентиры влияют на результат в разных частях объёма. Незначительное расхождение у контрольной точки не гарантирует точного совпадения на удалении от неё.
Устройство и принцип действия
Стандарт описывает преобразования градаций серого, выбор отображаемой области, повороты, отражения и аннотации. Графика может привязываться к координатам изображения либо к области отображения. Это различие существенно при масштабировании: объект, обозначающий анатомический ориентир, и служебная надпись в углу экрана решают разные задачи.
Особенно внимательно проверяют автоматическое преобразование единиц. Число 2,5 в сантиметрах и число 25 в миллиметрах описывают одинаковую длину, но строковое сравнение объявит их разными. Напротив, одинаковое число с разными единицами может означать разные величины. Это условный пример контроля данных, а не клинический ориентир. Корректное преобразование должно сохранять размерность, точность и исходный контекст.
Для обратимого преобразования проверяют размеры массива и равенство значений, учитывая их знаковость и разрядность. Отдельно сравнивают атрибуты, определяющие физический смысл: масштаб, смещение, геометрию и ориентацию. Равные целые числа при неверном преобразовании в HU дадут неверные физические значения.
Эффект накопления ошибки масштаба
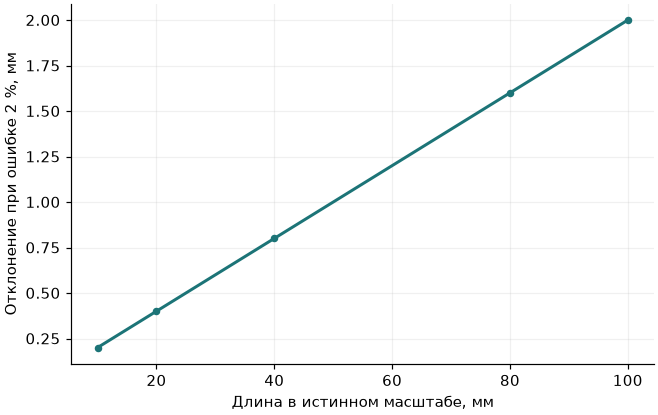
Линейная шкала учебного изображения завышает все расстояния на два процента. Для нескольких длин рассчитаем абсолютное отклонение.
В этом примере на горизонтальной оси отложен показатель «Длина в истинном масштабе, мм», на вертикальной — «Отклонение при ошибке 2 %, мм». Для первой точки исходная величина равна 10, расчётный результат — 0,2. Для точки 40 получаем 0,8. Последняя пара значений — 100 и 2. Все подписи относятся к одной модели и к единицам, приведённым на осях.
| Длина в истинном масштабе, мм | Отклонение при ошибке 2 %, мм |
|---|---|
| 10 | 0,2 |
| 20 | 0,4 |
| 40 | 0,8 |
| 80 | 1,6 |
| 100 | 2 |
В реальном изображении искажение может зависеть от положения и направления. Пример относится лишь к равномерной ошибке масштаба.
Применение и ограничения
Принцип метода становится понятнее, если проследить, какой объект существует на каждом этапе. Сначала имеется физический процесс, затем сигнал преобразователя, цифровая запись и выбранное представление результата. Потерю информации на раннем этапе нельзя исправить одним изменением масштаба или подписи позднее. Напротив, исходная запись иногда позволяет исправить ошибку представления без повторного измерения.
Пример из практики
Связь с другими технологиями
Ориентация пациента и пространственные координаты изображений
Пространственное положение медицинского изображения задаётся геометрической информацией и системой координат. Метка справа или слева на экране — лишь одно из представлений этих данных. Для трёхмерной реконструкции необходимы согласованные ориентации и положения нескольких изображений.
Координатная привязка инструмента в хирургической навигации
Навигационная система связывает трекер, инструмент, объект и изображение через цепочку координатных преобразований. Смещение любого звена меняет отображаемое положение конца. Для объяснения точности важно разделить измерение трекера и регистрацию относительно анатомической модели.
Как интерпретировать наблюдение
Если для обсуждения экспортируется изображение, отдельно проверяют, вошла ли нужная разметка в выбранный формат. В документации отдельных просмотрщиков экспорт и сохранение состояния имеют разные правила. Поэтому отсутствие стрелки в экспортированном файле не доказывает, что она исчезла из архива, и наоборот.
Сравнивают список состояний, их названия, связь с изображениями и фактически выбранный вариант. Затем проверяют, сохраняет ли интерфейс сведения о применённом состоянии при повторном открытии. Не следует удалять предыдущие варианты только ради одинакового вида: они могут быть частью истории работы. Организация определяет правила именования и выбора, а техническая система должна делать их различимыми.
Для расстояния внутри одного корректного томографического среза достаточно соответствующей плоской геометрии. Но измерения между срезами и построение объёма требуют дополнительных сведений о положении и ориентации изображений. Толщина среза не всегда равна расстоянию между центрами соседних реконструкций. Поэтому нельзя собирать объём, используя только Pixel Spacing и одну надпись о толщине. Ошибка может проявиться в растяжении по продольной оси или неправильной форме мультипланарного изображения.
Стереоскопическое медицинское изображение и восприятие глубины
Стереопара предоставляет две немного различающиеся проекции, которые можно использовать для восприятия глубины. Геометрия двух каналов и правильное разведение изображений на дисплее необходимы одновременно. Увеличение обычного одиночного кадра не создаёт второго ракурса.
Низкоконтрастные и высококонтрастные мишени при контроле изображения
Мелкий яркий объект и крупная слабоконтрастная область ставят перед системой разные задачи. На видимость влияют не только геометрические размеры, но и шум, обработка и условия наблюдения. Поэтому результаты двух тестов нельзя заменить единственным числом детализации.
Сравнение смежных понятий
| Понятие | Что оно описывает |
|---|---|
| Регистрация изображений по ориентирам и преобразование координат | Совмещение определяет преобразование между системами координат двух наборов данных. |
| Усреднение изображений и движение между кадрами | Объединение нескольких наблюдений может уменьшить вклад независимого шума. |
| Диагностический монитор и градации серого при просмотре | Дисплей преобразует цифровые уровни в светимость, которую наблюдают при определённом внешнем освещении. |
Совмещение изображения и навигация инструмента
Fusion imaging и отслеживание инструмента являются связанными, но различными функциями. Система может синхронно показывать УЗИ и КТ/МРТ без определения положения инструмента. Если навигация инструмента предусмотрена, она требует отдельной геометрии, совместимых компонентов и проверки. Нельзя считать отображаемую линию инструмента достоверной только потому, что анатомические изображения хорошо совмещены.
Предсказанная траектория и реальное положение тоже различаются. Отображение может опираться на модель жёсткого инструмента или другую предпосылку, которая имеет ограничения. Настоящий материал не описывает выбор пути или выполнение манипуляции. Его технический вывод: каждая дополнительная координатная связь добавляет собственные требования и должна проверяться в пределах назначения системы.
Какие координаты связывает система
КТ или МРТ представлены объёмом с собственной системой координат. Ультразвуковой датчик формирует плоскость или объём в другой системе. Для совместного отображения нужно определить преобразование между ними и знать текущее положение преобразователя. В некоторых системах для этого используют электромагнитный датчик положения, закреплённый на УЗ-датчике, либо встроенное отслеживание.
Положение внешнего сенсора ещё не является положением ультразвуковой плоскости. Между ними есть известное геометрическое соотношение, связанное с креплением, моделью датчика и калибровкой. Если сенсор сместился или установлен не так, как предусмотрено, изображение может отображаться в неверных координатах. Поэтому механическое крепление является частью измерительной цепи, а не просто удобным держателем.
Регистрация сопоставляет общие ориентиры или другие признаки двух наборов данных. После неё движение датчика переводится в соответствующий срез исходного объёма. Красивое синхронное движение двух окон доказывает работу отображения, но не подтверждает правильность преобразования. Для проверки нужны ориентиры, которые не сводятся к тем же точкам, по которым подгоняли совмещение.
Ошибка у ориентиров и ошибка в интересующей области
Малое расхождение точек, использованных для регистрации, не гарантирует малую ошибку в другом месте. Алгоритм специально подбирает преобразование под выбранные ориентиры. Если они расположены неудобно, неточно определены или находятся далеко от целевой области, локальная точность может быть хуже, чем кажется по итоговому числу регистрации.
Поэтому полезна независимая проверка по дополнительным анатомическим признакам. Их выбирают так, чтобы оценить именно интересующую область и доступные направления. Успешное совпадение в одной плоскости может скрывать расхождение по другой оси. Проверка нескольких представлений помогает не принять двумерное наложение за полноценное трёхмерное совпадение.
Показатель качества в интерфейсе следует читать по его определению. Он может описывать согласование выбранных точек, качество трекинга или другую часть процесса. Универсального числа, автоматически доказывающего клиническую безопасность любой навигации, нет. Важно знать, что именно измерено и какие источники ошибки этим показателем не охватываются.
Подробнее: Совмещение УЗИ с КТ и МРТ: регистрация координат и ошибка навигации
Три системы координат, которые нужно связать
Медицинское изображение имеет собственную систему координат. Трекер измеряет положение маркеров или датчиков в своей системе, а реальный пациент занимает конкретное положение на рабочем месте. Регистрация устанавливает связь между изображением и пациентом, после чего положение инструмента можно отображать относительно данных.
Калибровка инструмента определяет геометрию его рабочего конца относительно отслеживаемой части. Если изменена насадка, деформирован инструмент или смещено крепление, прежняя связь может перестать соответствовать действительности. Наличие видимого маркера не гарантирует правильного положения кончика на экране.
Референс пациента позволяет отслеживать движение той структуры, к которой он закреплён предусмотренным способом. Если крепление смещается относительно этой структуры, навигационная связь нарушается. Это принципиально отличается от обычного перемещения пациента вместе с устойчиво закреплённым референсом.
Изображения также должны соответствовать задаче: важны идентификация пациента, область, качество и параметры набора данных. Импорт файлов без ошибки не подтверждает их пригодность для конкретной навигационной процедуры.
Изменения во времени и границы навигационной модели
Навигационная карта часто основана на изображениях, полученных до текущего этапа вмешательства. Между изображением и реальной ситуацией могут появиться изменения. Система трекинга способна точно видеть маркер, но это не означает, что она автоматически видит деформацию всех тканей.
Механическая устойчивость референса имеет самостоятельное значение. При смещении относительно отслеживаемой структуры координатная связь может нарушиться без очевидной потери сигнала. Поэтому сохранение зелёного индикатора видимости не заменяет контроль клинического соответствия.
Смена инструмента также требует предусмотренной идентификации и калибровки. Если в системе выбран один инструмент, а фактически установлен другой, точность трекера не исправит ошибку модели. Это пример того, как организационная проверка влияет на измерительный результат.
Для обучения полезно разбирать такие различия отдельно: потеря трекинга, ошибка регистрации, неверная геометрия инструмента и изменение анатомии. У этих ситуаций разные причины и способы оценки. Общее сообщение «навигация неточная» недостаточно для грамотного технического разбора.
Что такое хирургическая навигационная система
Хирургическая навигационная система сопоставляет положение отслеживаемых объектов с медицинскими изображениями и отображает пространственную информацию для пользователя. Она помогает ориентироваться в рамках предусмотренного применения, но не является самостоятельным источником актуального изображения всех тканей и не заменяет профессиональную оценку.
В систему входят изображения, программа, средство отслеживания, референс пациента и инструменты с соответствующими маркерами или датчиками. Чтобы связать эти части, выполняют регистрацию и калибровку. Именно вся цепочка определяет пригодность навигации, а не только паспортная точность камеры.
Выбор платформы зависит от области применения, типа данных и требуемых инструментов. Нейрохирургическая, спинальная и ЛОР-конфигурации могут иметь разные программы и принадлежности. Общий компьютерный блок не подтверждает поддержку всех направлений.
Подробнее: Система хирургической навигации: устройство, разновидности и критерии выбора
Осмотр слизистой и интерпретация изображения
Техническое достижение конечной точки и качественный осмотр — разные результаты. Учебная программа должна отдельно оценивать покрытие поверхности, ориентирование, качество обзора и распознавание находок. Быстрое прохождение без систематического наблюдения не решает диагностическую задачу. Поэтому время рассматривают вместе с полнотой и качеством выполнения.
Библиотека случаев полезна, если показывает различия анатомии, качества подготовки, доступности обзора и характера изменений. Количество изображений само по себе не подтверждает разнообразия. Для каждой темы важно понимать, что должен сделать обучающийся: обнаружить объект, описать признаки, выбрать дальнейшее действие или только познакомиться с видом.
Программная метка «обнаружено» может срабатывать по наведению центра изображения или другому условию. Это не всегда означает, что участник осознанно распознал находку. Для проверки понимания нужны вопросы, описание и разбор. Автоматическая регистрация помогает, но не заменяет клиническое рассуждение.
Подробнее: Эндоскопический тренажёр: навигация, осмотр и оценка навыков
Трекинг-Система POLHEMUS
LIBERTY 240/8 и 240/16
В линейке LIBERTY заводское руководство различает стационарные конфигурации 240/8 и 240/16. Первая поддерживает от одного до восьми сенсоров, вторая — от одного до шестнадцати. Частота составляет 240 Гц на сенсор с одновременной выборкой, задержка указана как 3,5 миллисекунды. Для исследовательской установки это важно, если нужно сравнивать положение нескольких объектов в один момент. Например, при анализе координации двух рук последовательность движения имеет значение не меньше, чем конечная позиция каждого инструмента.
При частоте 240 Гц интервал между обновлениями составляет около 4,17 миллисекунды. Это расчётная величина, обратная частоте, и она не равна указанной аппаратной задержке. Дополнительное время вносят передача данных, обработка приложением и вывод изображения. Для задачи отображения виртуального инструмента полезно проверять полную задержку на готовом рабочем месте. Для записи траекторий важны корректная временная привязка и одновременность каналов. Именно поэтому в запросе на оснащение стоит отдельно указывать число датчиков, требуемый способ синхронизации и то, предназначены ли данные для показа в реальном времени или последующего анализа.
По теме в энциклопедии
- Ориентация пациента и пространственные координаты изображений
- Координатная привязка инструмента в хирургической навигации
- Стереоскопическое медицинское изображение и восприятие глубины
- DICOM Presentation State: как сохранить окно, аннотации и ориентацию изображения
- DICOM Structured Report: измерения, коды и связь с изображениями
- Сжатие медицинских изображений: без потерь, с потерями и проверка совместимости DICOM
- Pixel Spacing в DICOM: пиксель, калибровка и измерение расстояний