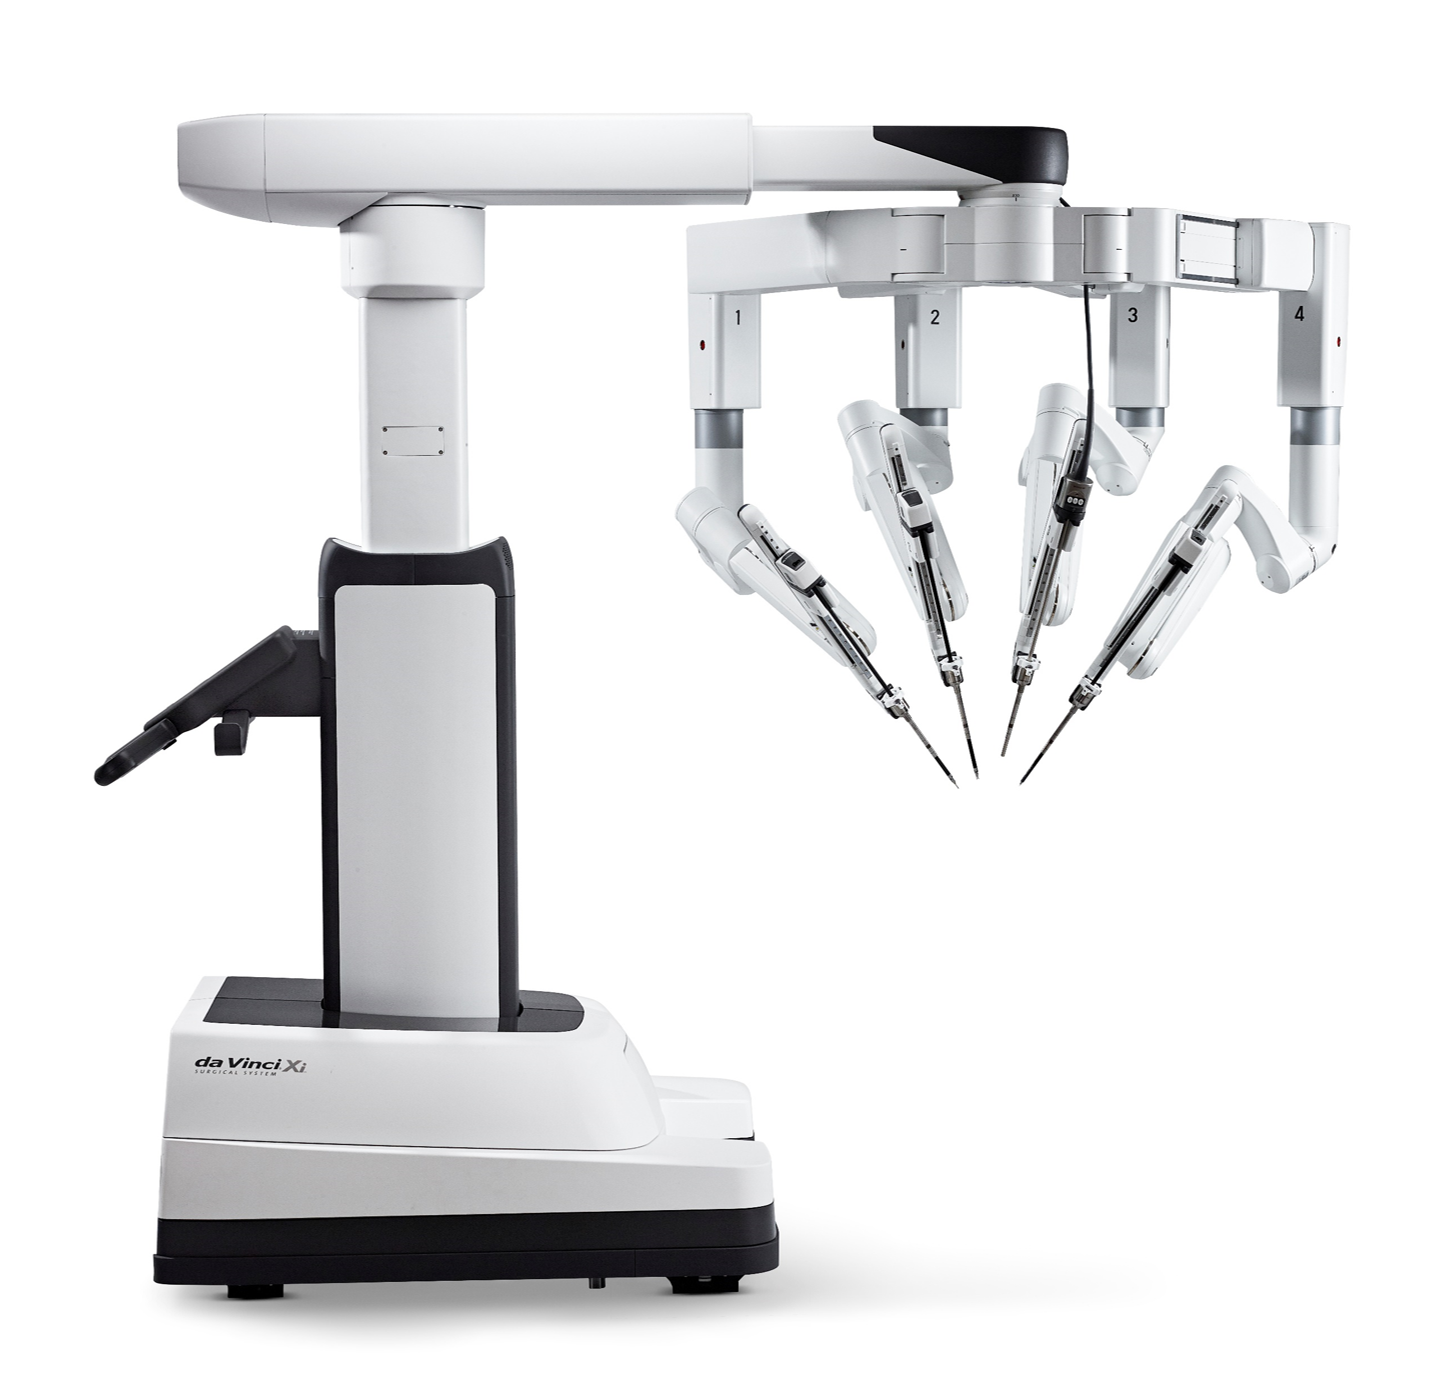
Роботизированная хирургическая система: устройство, разновидности и критерии выбора
Робот-ассистированная хирургическая система: консоль, манипуляторы, инструменты и визуализация. Комплектация, инфраструктура и ограничения выбора.
Робот-ассистированная хирургическая система: консоль, манипуляторы, инструменты и визуализация. Комплектация, инфраструктура и ограничения выбора.
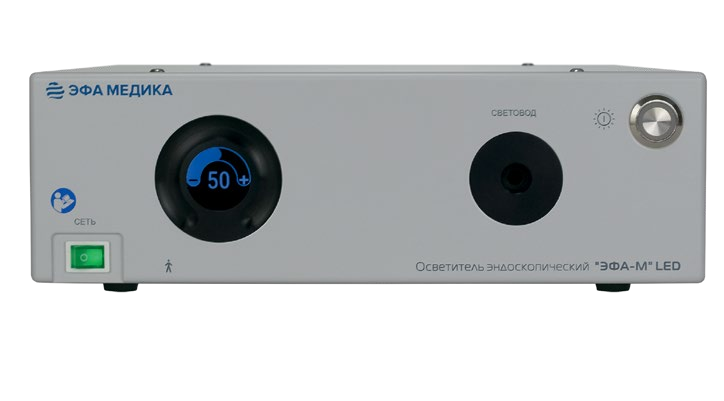
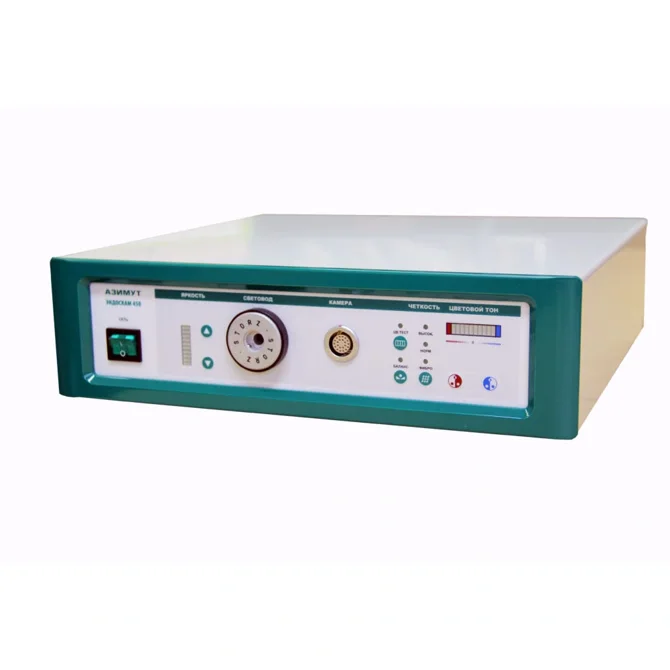
Эндоскопический осветитель: LED, ксенон, световоды и автоматическая яркость. Совместимость с оптикой и камерой, тепловые ограничения и выбор.
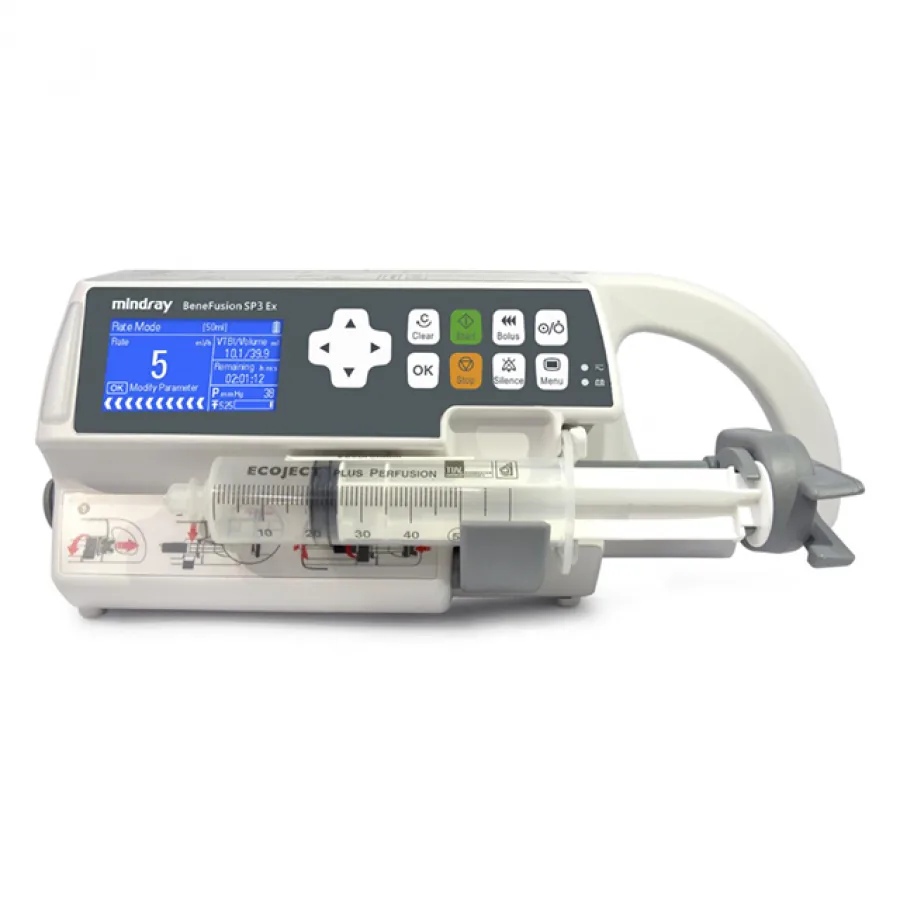
Принцип шприцевого насоса, привод, распознавание шприца, окклюзия и задержка подачи. Критерии комплектации, контроль работы и разбор технических ошибок.
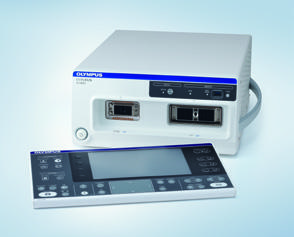
Как устроена система эндоскопического УЗИ: процессор, эхоэндоскоп, радиальное и линейное сканирование, совместимость, режимы и обработка.
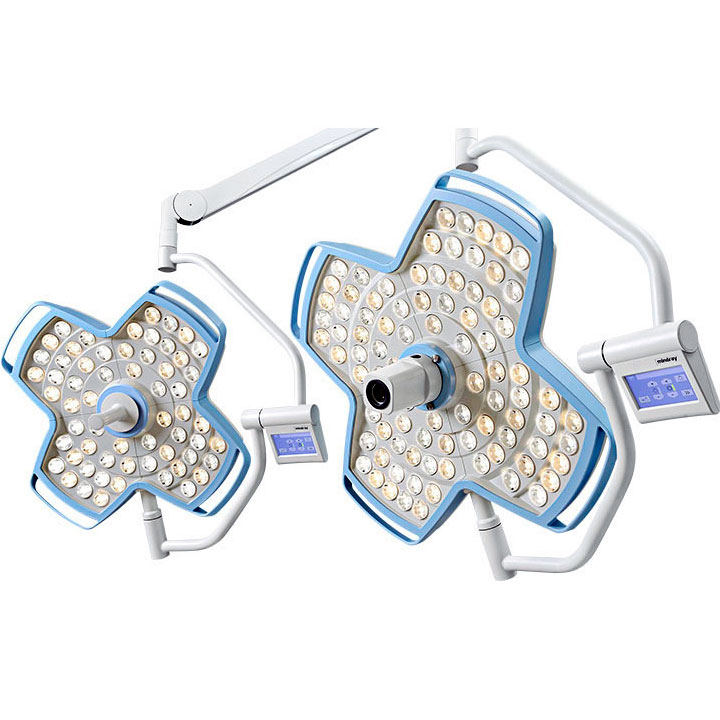
Как устроен хирургический светильник: освещённость, глубина поля, тенеустойчивость, Ra и R9, подвес, стерильные рукоятки и критерии выбора.
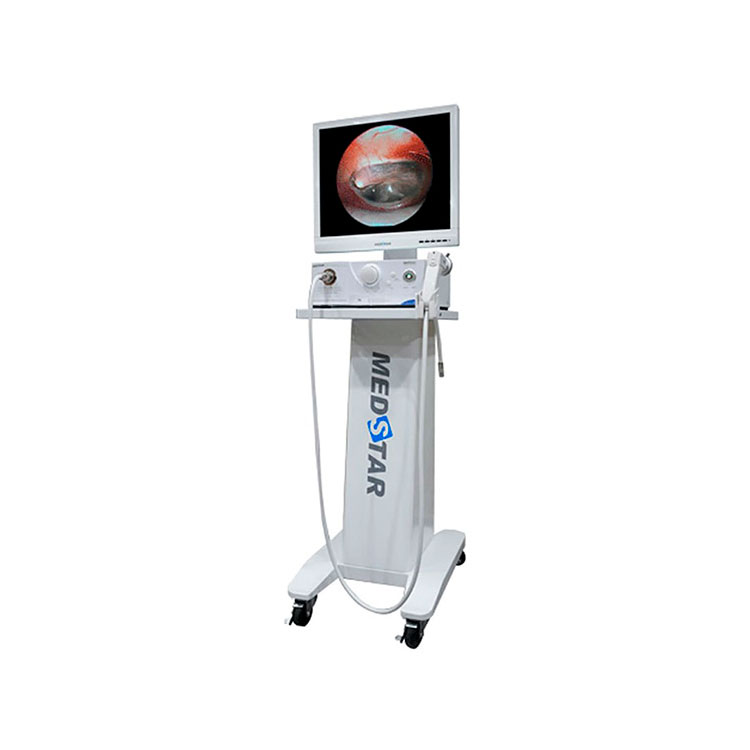
Из чего состоит эндоскопическая стойка, чем отличаются гибкие и жёсткие системы, что означают режимы визуализации и как проверить совместимость.
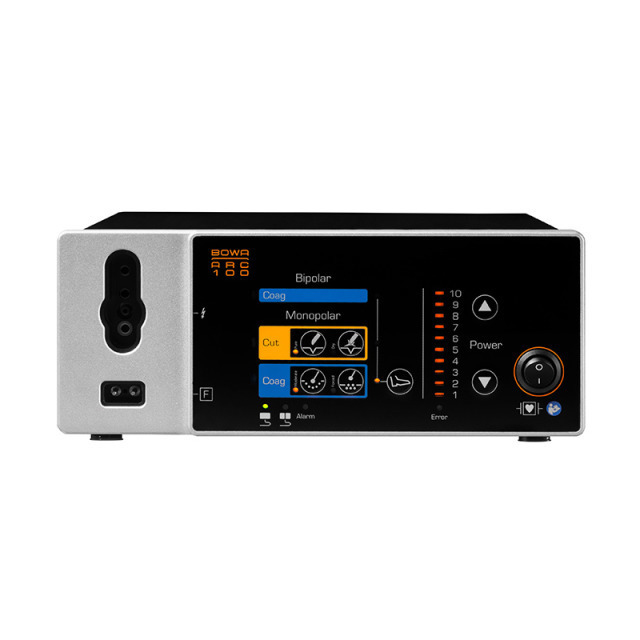
Принцип электрохирургии, монополярная и биполярная цепи, режимы генератора, совместимость инструментов и критерии выбора оборудования.
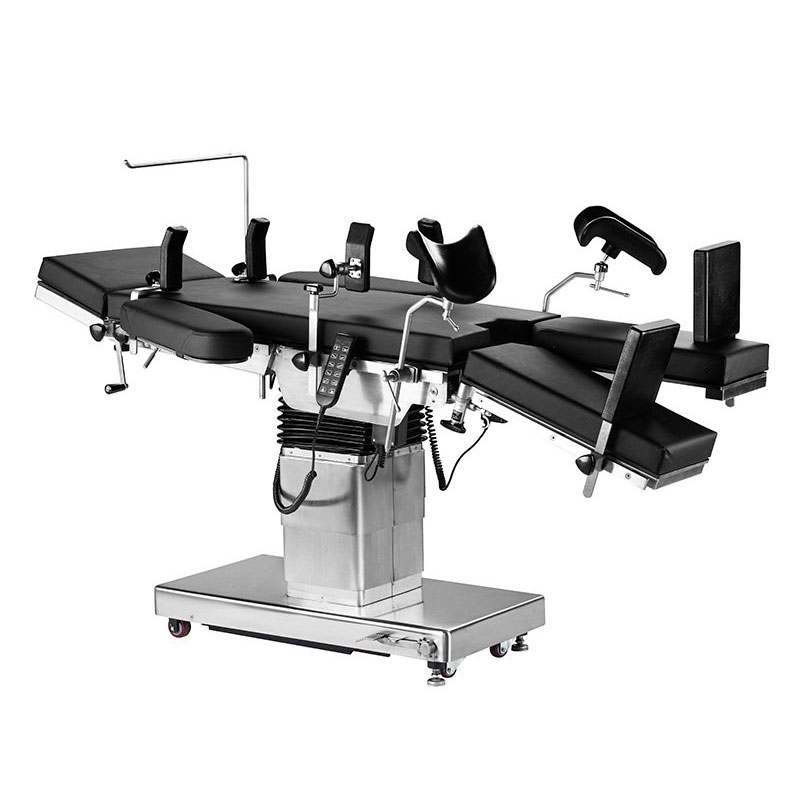
Операционный стол: секции, приводы, допустимые нагрузки и принадлежности. Как выбрать конфигурацию по профилю вмешательств и условиям операционной.
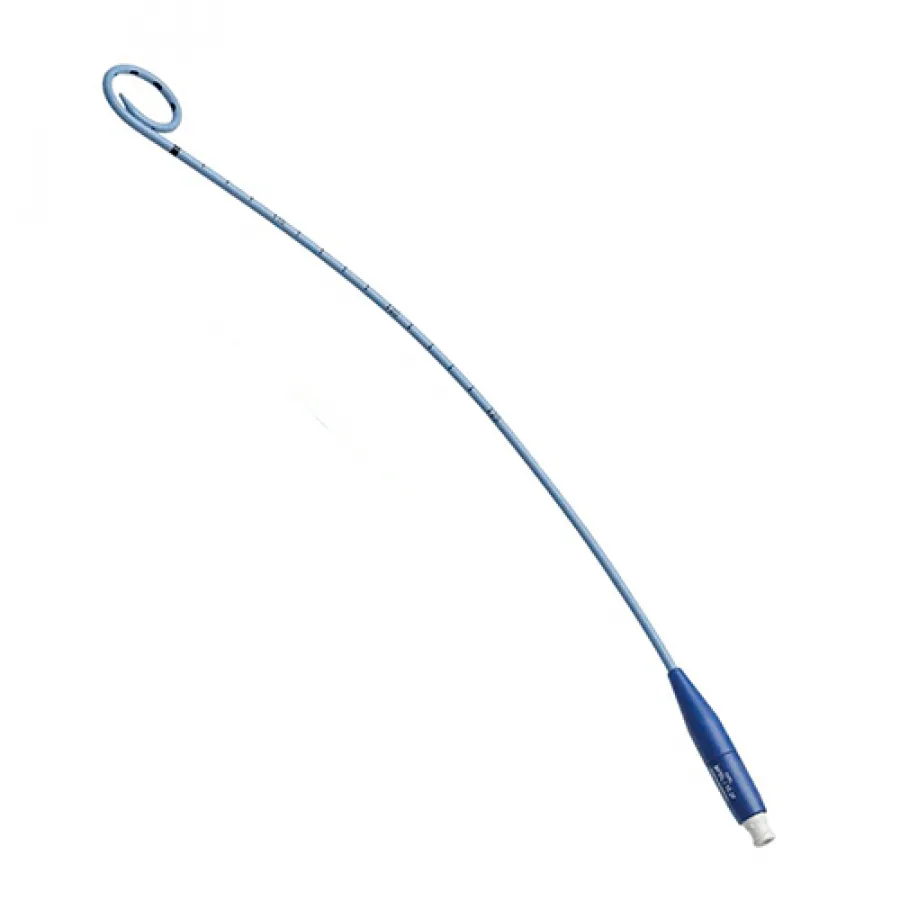
Размер катетера, внутренний просвет, рабочая длина и совместимость с проводником описывают разные характеристики.
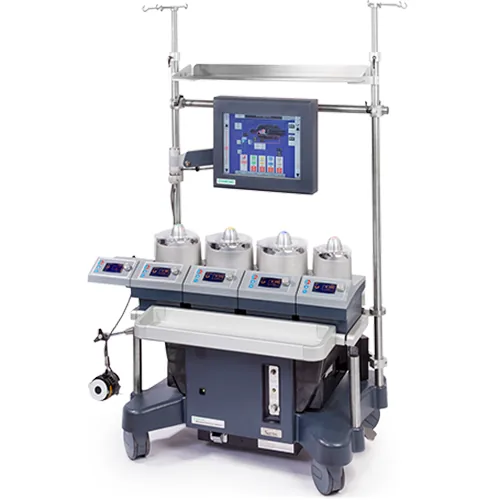
Перфузионные комплекты и эндоваскулярные изделия относятся к разным технологиям, но требуют одинаково строгой проверки полной цепочки совместимости.
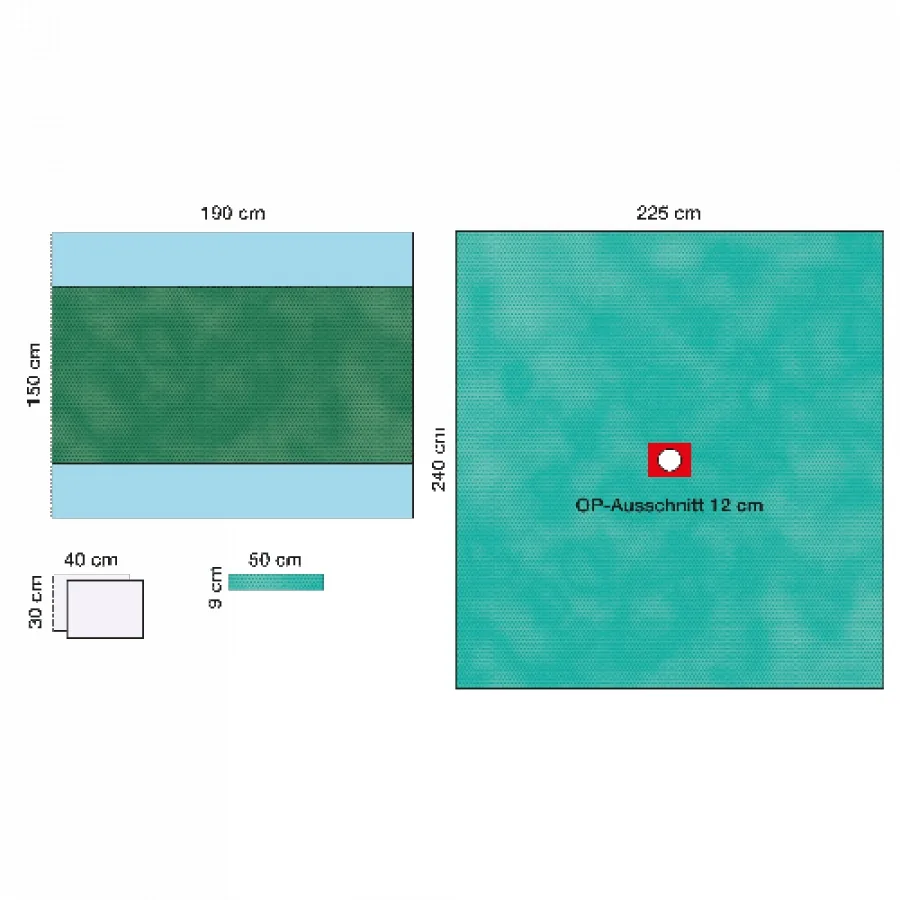
Операционные покрытия, раневые повязки и местные гемостатические материалы нельзя выбирать как взаимозаменяемую «стерильную расходку».
Хирургический инструмент описывают через назначение, рабочую геометрию, доступ и совместимость.
Имплантируемые изделия, клипсы, сшивающие кассеты и шовные материалы требуют точной спецификации.
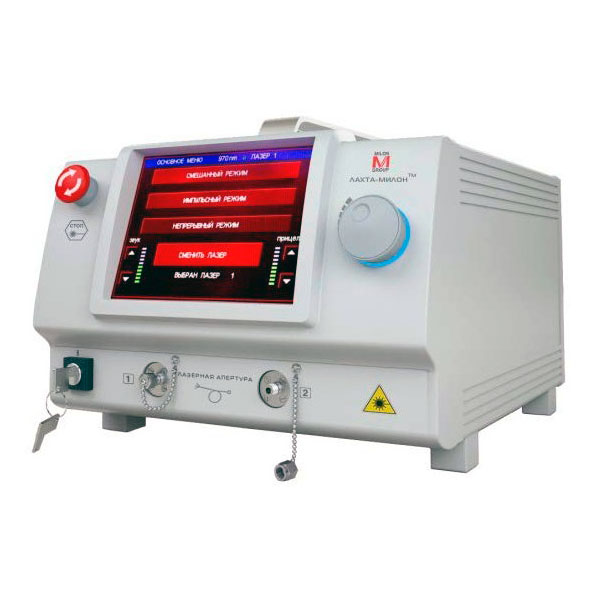
Лазерные и абляционные системы различаются источником энергии, способом доставки и назначением.
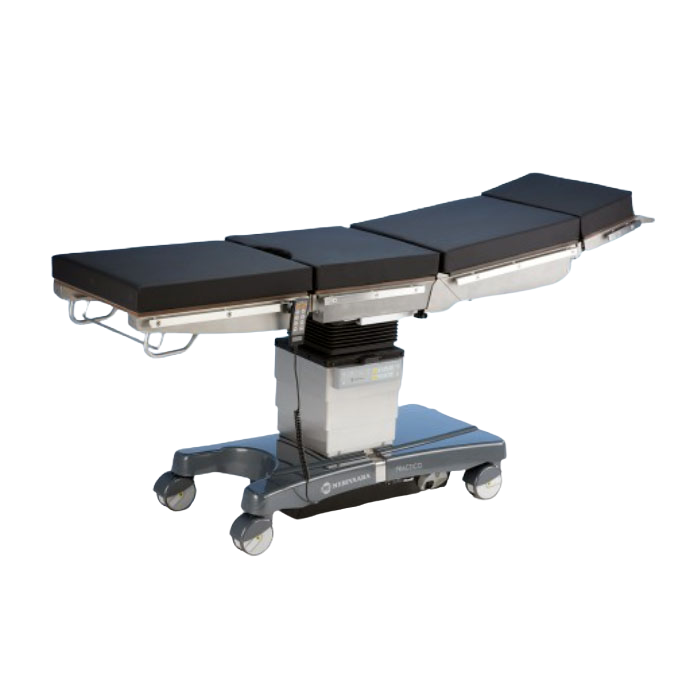
Операционный стол выбирают как систему позиционирования: основание, ложе, приводы, опоры и принадлежности должны обеспечивать конкретные хирургические задачи.
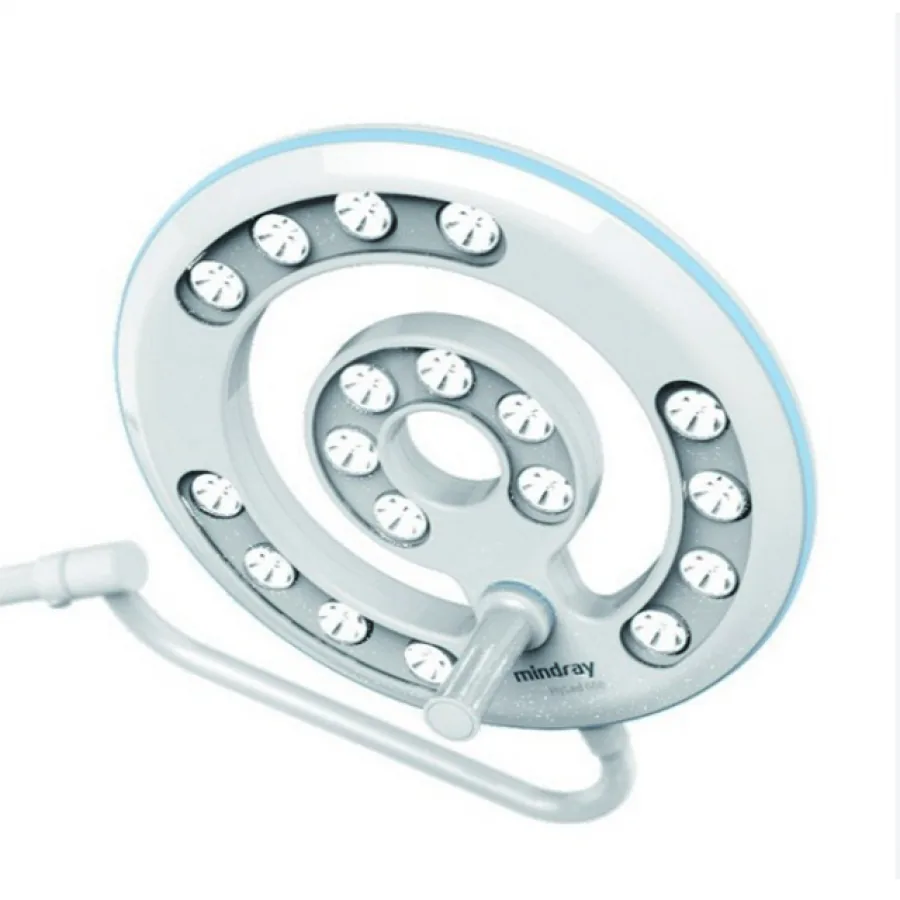
Хирургический светильник оценивают по тому, как он освещает рабочую область в реальных условиях, а не только по максимальной освещённости в центре поля.
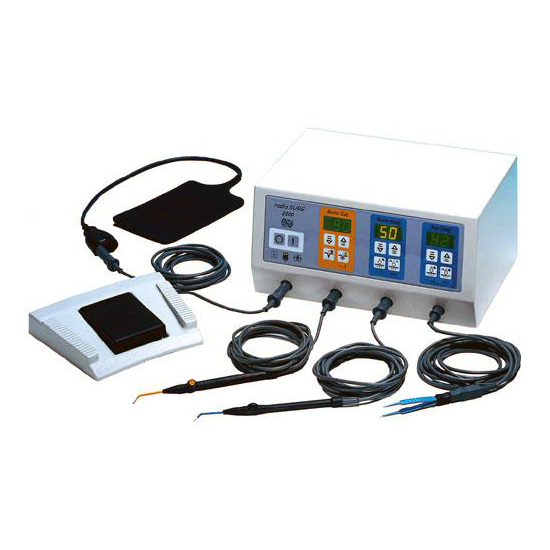
Электрохирургическая система состоит из генератора, совместимых инструментов, кабелей, органов управления и предусмотренных принадлежностей.
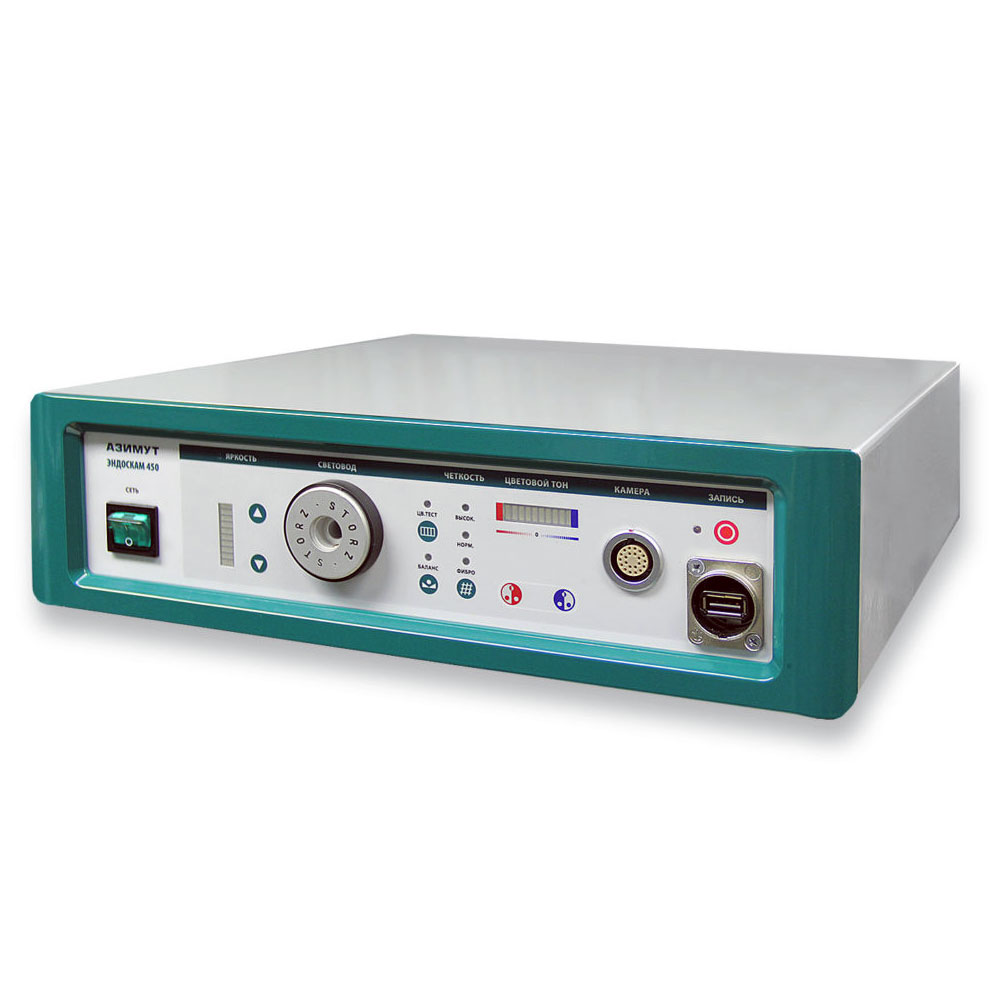
Эндоскопическое рабочее место объединяет средство доступа и визуализации, обработку изображения, освещение, инструменты и системы подачи или отвода среды.
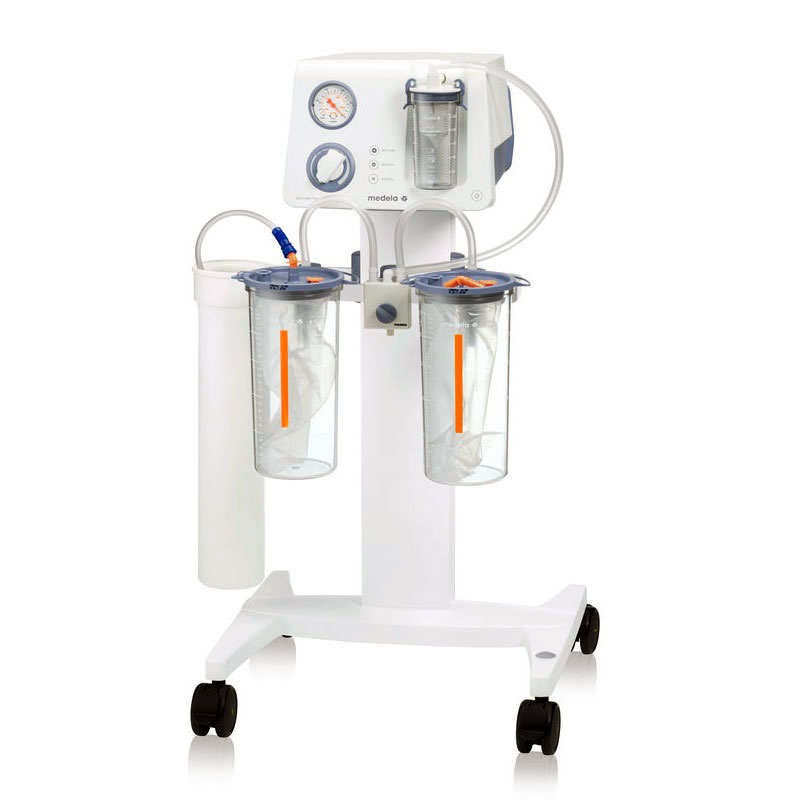
Хирургический аспиратор: разрежение, расход, сборные ёмкости, фильтры и защита насоса. Критерии выбора и разбор технических проблем.
Эндоскопическое изображение возникает в цепочке от освещения объекта до дисплея. Изменение любого звена меняет то, что видит хирург.
Жёсткий эндоскоп переносит изображение от дистального объектива к окуляру или видеокамере через систему оптических элементов.
Дистальный сенсор преобразует свет в сигнал вблизи исследуемой поверхности. Управляемая изгибаемая часть ориентирует конец прибора, а отдельные каналы обслуживают инструменты и потоки среды.
Световод передаёт излучение источника к входу оптической системы. На результат влияют состояние торцов, геометрия сопряжения и потери в самом кабеле.
Видеосистема меняет время накопления, усиление или параметры освещения, чтобы поддерживать требуемый уровень сигнала.
Баланс белого согласует спектр освещения с чувствительностью каналов камеры. Качество последующей цветопередачи зависит также от оптики, обработки и экрана.
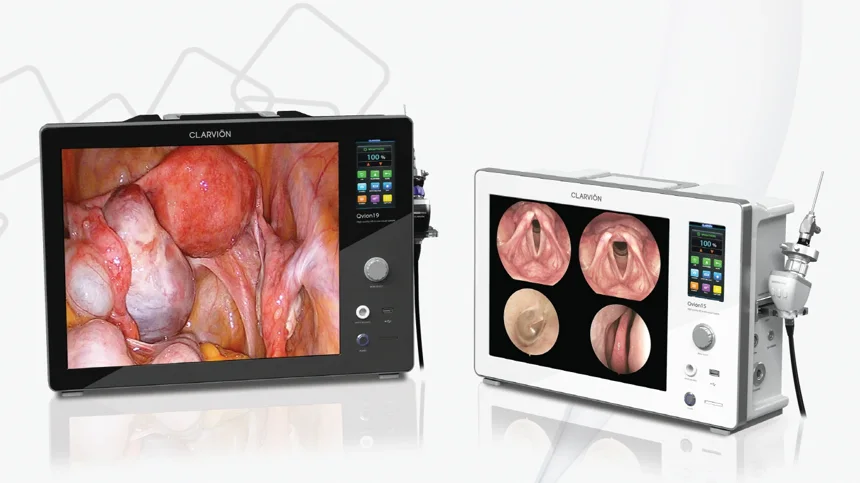
Выбор спектральных диапазонов меняет вклад поглощения и рассеяния в изображении поверхности. Это позволяет по-другому представить структуры, которые при широкополосном освещении имеют близкую яркость.
Флуоресцентная система различает свет возбуждения и более слабое излучение, возникающее в объекте.
Инструментальный канал ограничивает прохождение принадлежности по диаметру, длине и геометрии изгиба.
Оболочка гибкого эндоскопа отделяет внутренние узлы от внешней среды. Проверка герметичности направлена на выявление нарушения этой границы по предусмотренной изготовителем методике.
Ирригация подаёт жидкость к зоне наблюдения, аспирация обеспечивает её отведение. Поток определяется всей линией, включая источник, клапаны и узкие участки.
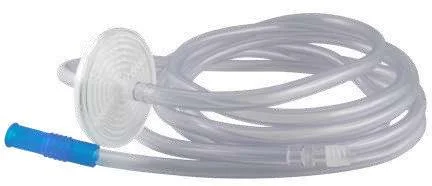
Инсуффлятор использует измерение давления и управление подачей газа, чтобы поддерживать заданные условия в полости.
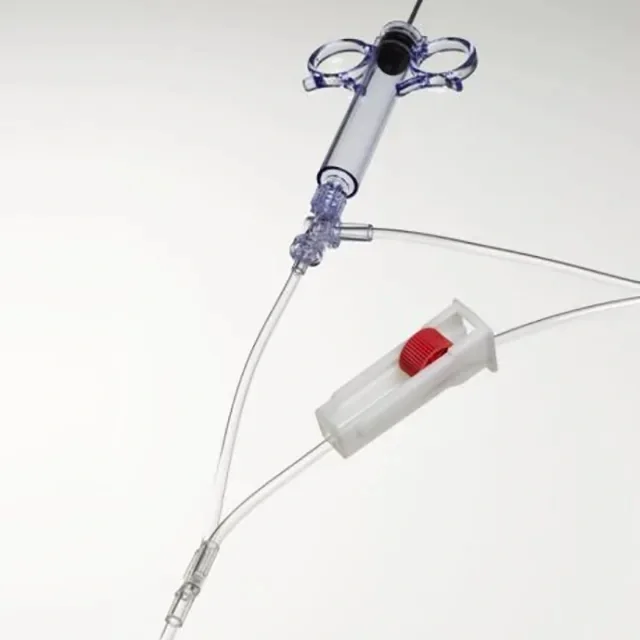
В артроскопической системе жидкость поступает через один путь и покидает рабочую область через другой.
В монополярной системе активный и возвратный электроды выполняют разные функции в общей цепи.
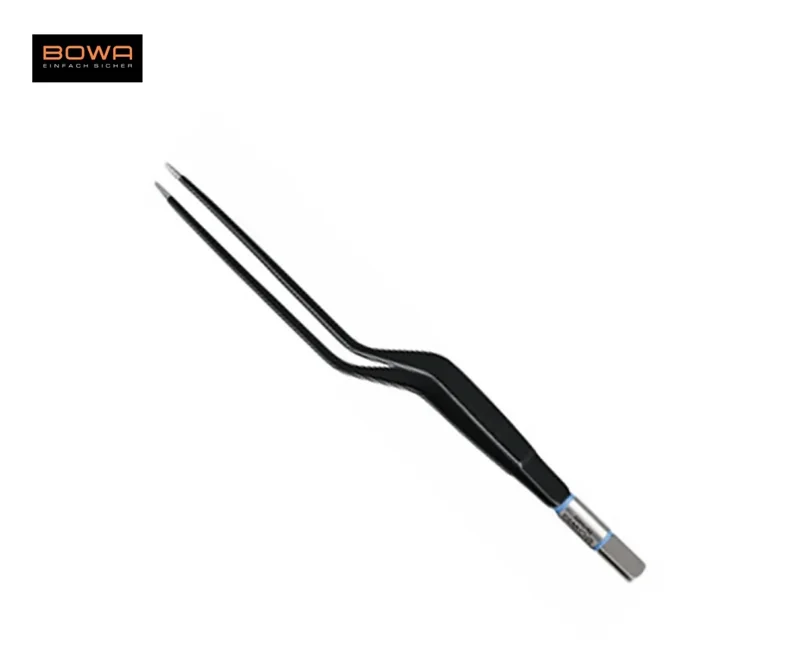
У биполярного инструмента два полюса находятся в рабочей части. Цепь замыкается через область между ними, и геометрия браншей входит в условия передачи энергии.
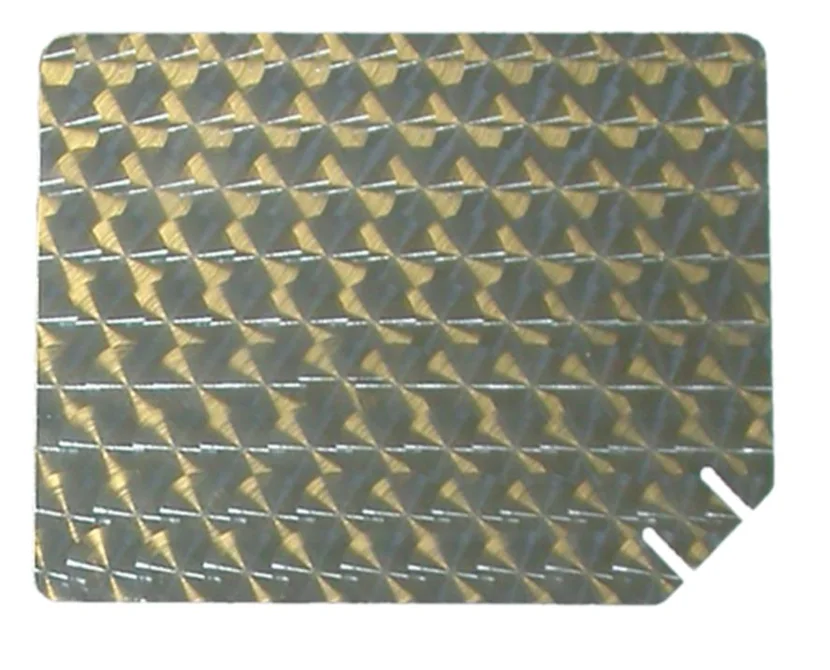
Некоторые электрохирургические системы контролируют электрические характеристики контакта возвратного электрода.
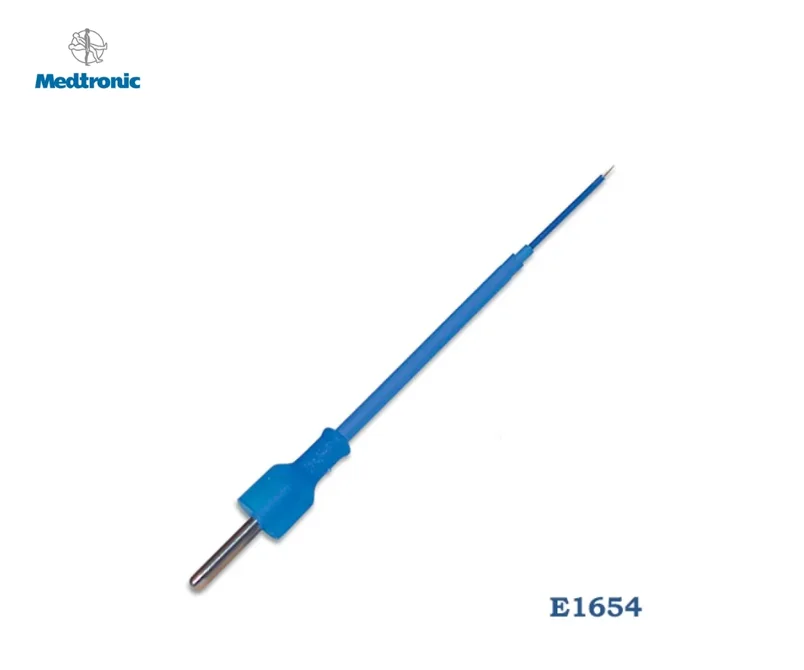
Изолированная часть помогает пространственно отделить путь подвода энергии от активной области. Длина стержня, длина изоляции и размер открытого конца могут задаваться независимо.
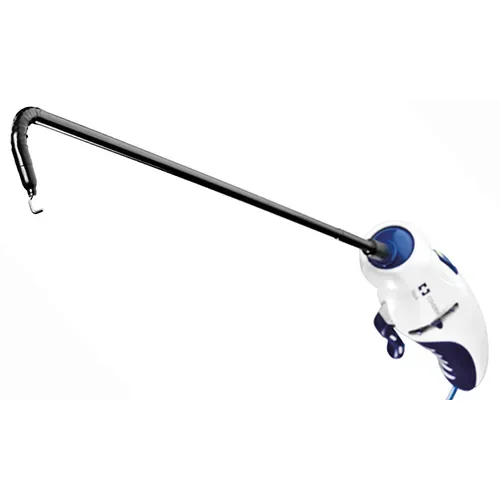
Ультразвуковая хирургическая система преобразует электрическую энергию в механические колебания и передаёт их через волновод к рабочей части.
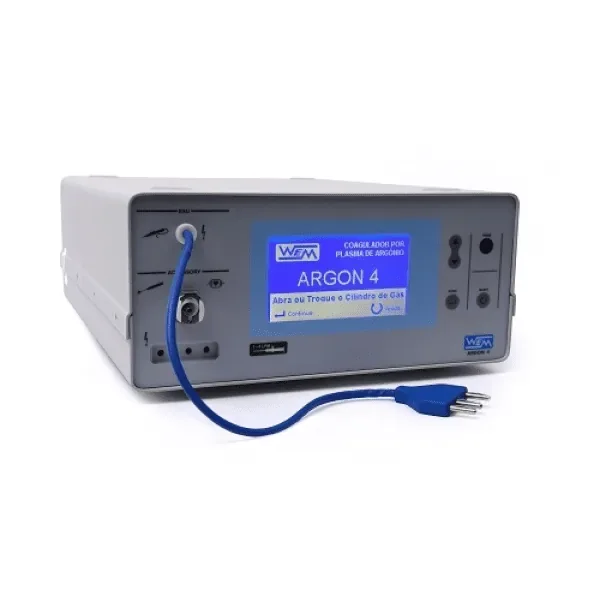
Ионизированный газ создаёт проводящий путь между источником и рабочей зоной. Газовый модуль, электрод и высокочастотный генератор обеспечивают разные звенья процесса.
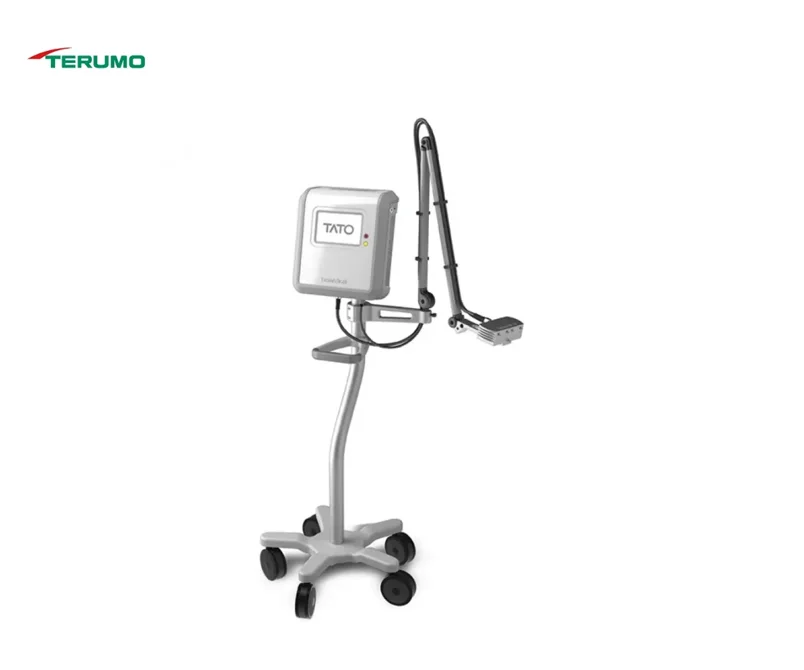
Оба метода используют передачу электромагнитной энергии, но различаются способом её ввода в объект.
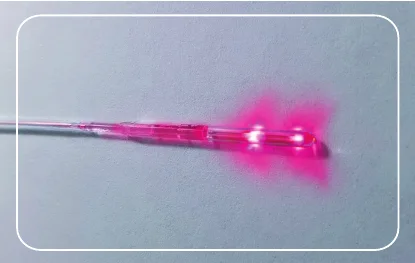
Волокно связывает лазерный источник с рабочей областью. Диаметр, состояние торца, допустимый изгиб и совместимость с длиной волны влияют на передачу.